成功案例
62 亿个高斯,150 亿个点云,全球最大空地一体 3D 高斯 | 看看 CCTV 央视纪录片镜头下的“闽宁镇”
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
一名测量人员、一台手持扫描仪,在过去无人记录的区域,做出工程级的成果
智利是全球第一大铜生产国。随着地表矿藏枯竭,越来越多的铜矿正从露天转入地下开采——这也带来一个绕不开的难题。
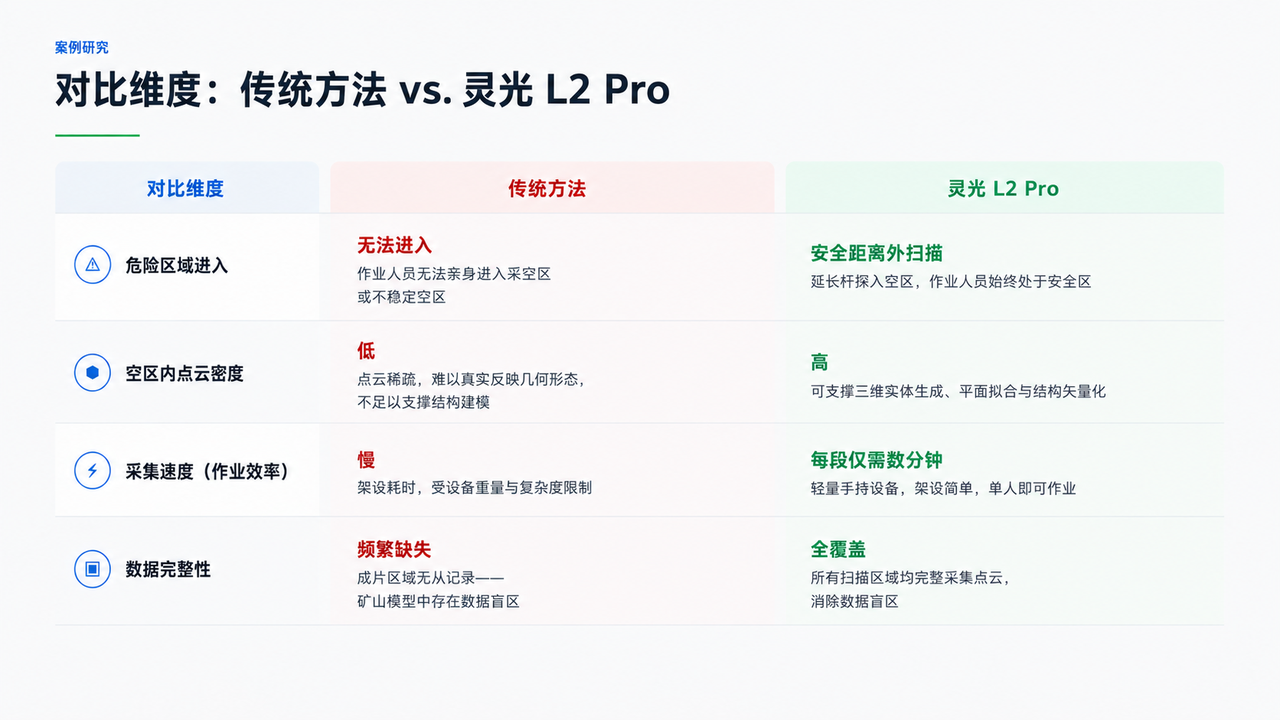
矿石采出后会留下采空区。出于方量复核、围岩稳定性评估和开采规划的需要,这些空区必须被精确测量;可它们本身就是危险空间,人很难进入,现有的探测手段也都不够理想:
智利工程公司 Engineering PR 选择了另一条路——其域创新灵光 L2 Pro:一台手持式 SLAM 扫描仪,借助延长杆即可探入空区,由一名测量人员独立完成作业,并直接融入矿山既有的周期性监测体系。
在合作伙伴 GEOCOM 的支持下,智利工程公司 Engineering PR 会定期进场作业,核查活跃区域内采空区与巷道断面的开挖推进情况。每一期数据都会与此前的扫描结果做多期对比,追踪空区随开采的变化——既验证开挖是否达到规划目标,也确认周边围岩是否依然稳定。
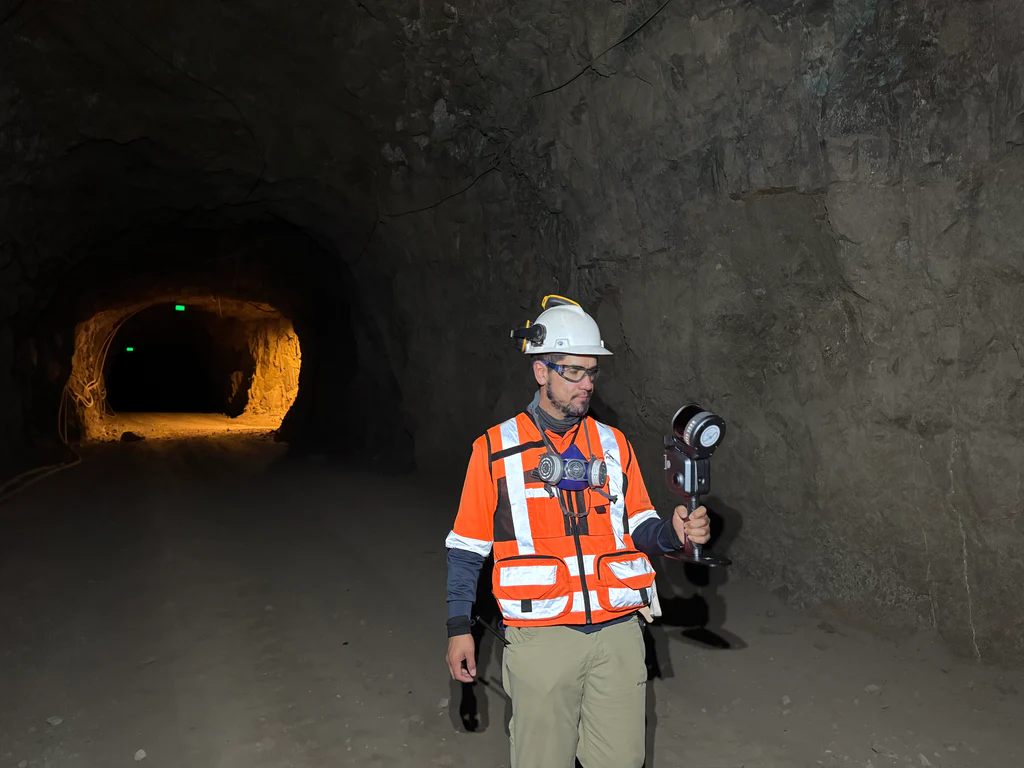
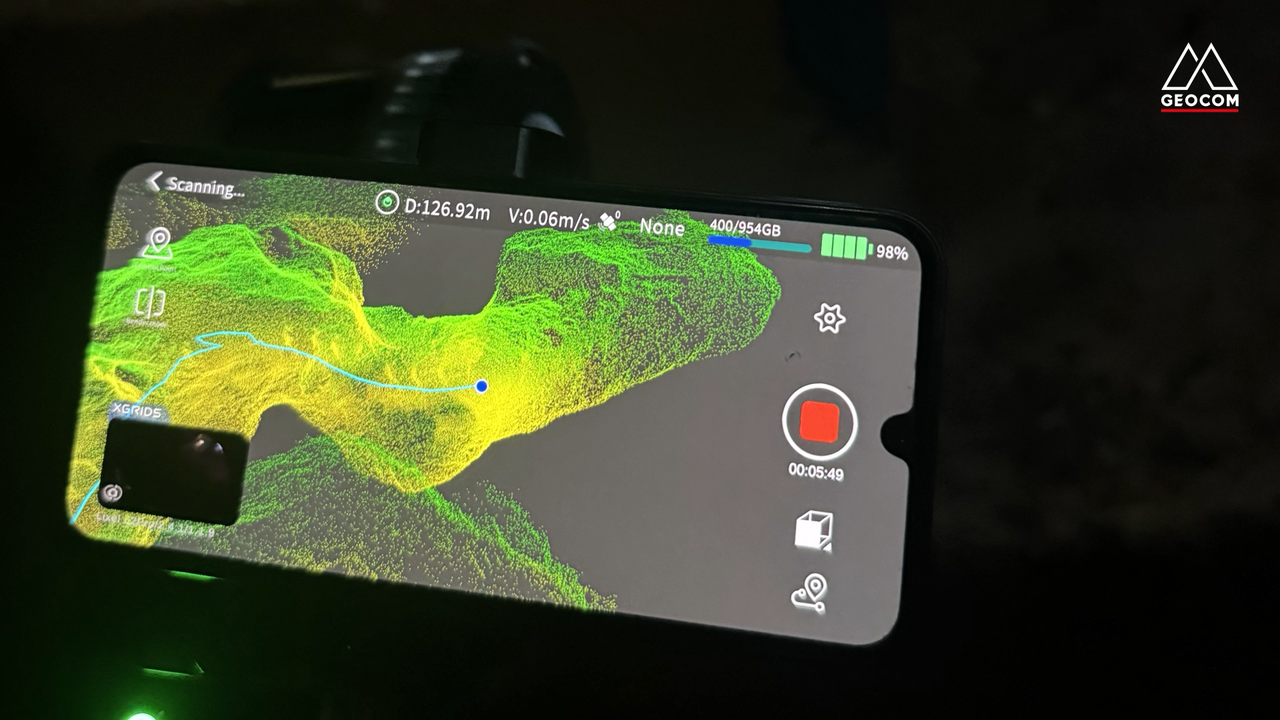
井下没有 GPS 信号,巷道几何又高度相似,这对大多数 SLAM 系统都是考验。灵光 L2 Pro 依靠 Multi-SLAM 算法,把激光雷达、视觉与惯性数据融合在一起,在这种环境下依然能稳定保持轨迹精度。作业时,操作人员还能通过配套的 LixelGO App 实时查看扫描进度,随时确认数据是否完整、质量是否达标。
在关键位置布设四个控制点,就能把最终点云对齐到矿山坐标系。对本项目这种局部测量来说,四个点足以满足矿山的精度要求。
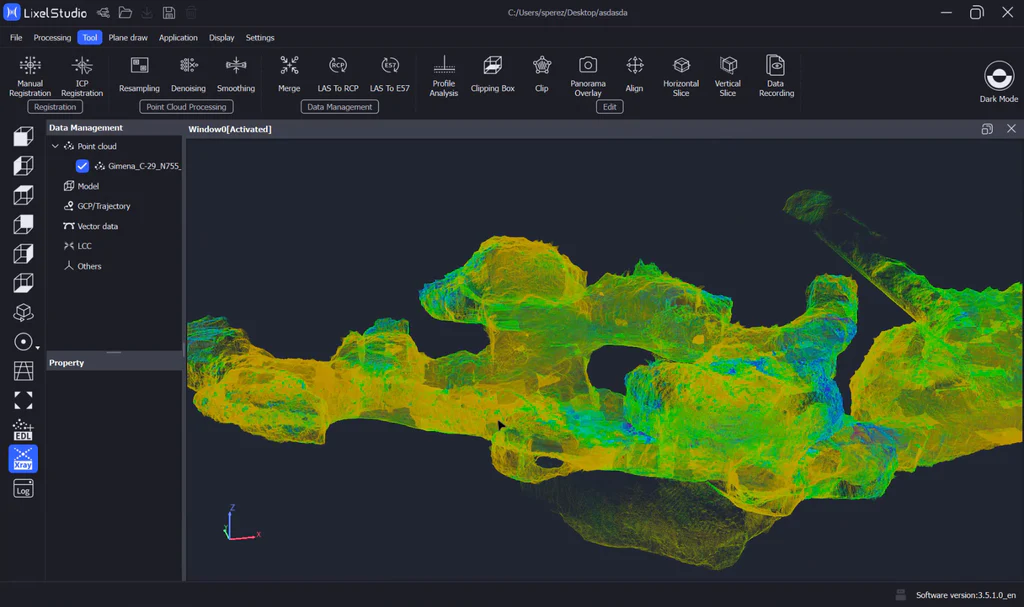
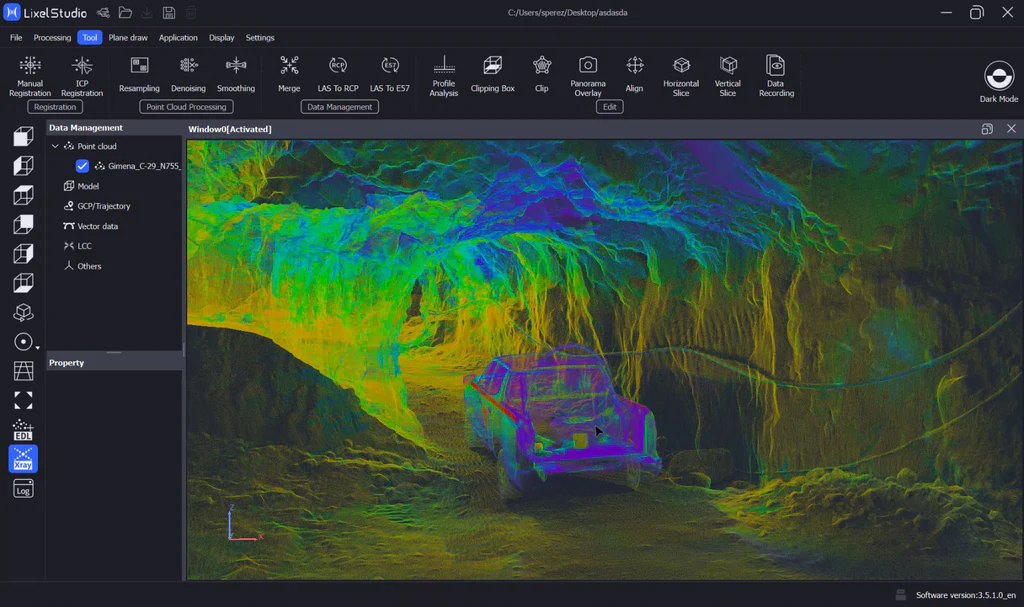
针对隧道、竖井、长巷道这类狭长空间,其域创新的一站式点云处理平台 LixelStudio 提供了专门的狭窄场景模式,可在 500 米范围内明显提升 SLAM 的稳定性;遇到更长的巷道,则可分段扫描,再通过地图融合把各段对齐成一个整体。
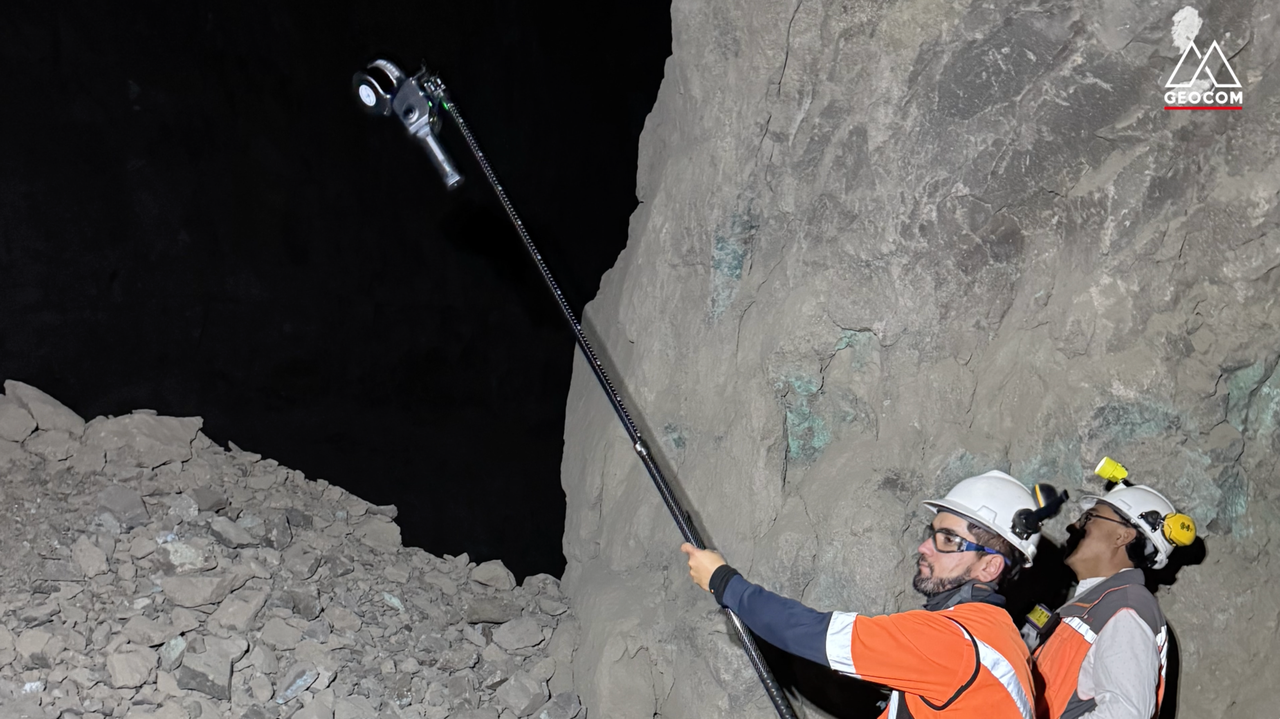
真正关键的操作细节,是那根延长杆:作业人员站在巷道口,把扫描仪探进采空区,就能从这些原本是矿山模型“空白点”的位置,采集到高密度点云。
这个案例真正的价值,在扫描结束之后才显现出来。Engineering PR 首席执行官 CEO Pablo Reyes 总结了四项直接依赖于灵光 L2 Pro 高质量点云的工程成果:
把每个采空区分别网格化成封闭的三维实体,就能算出精确方量。这些数据会直接进入开采规划和方量复核。
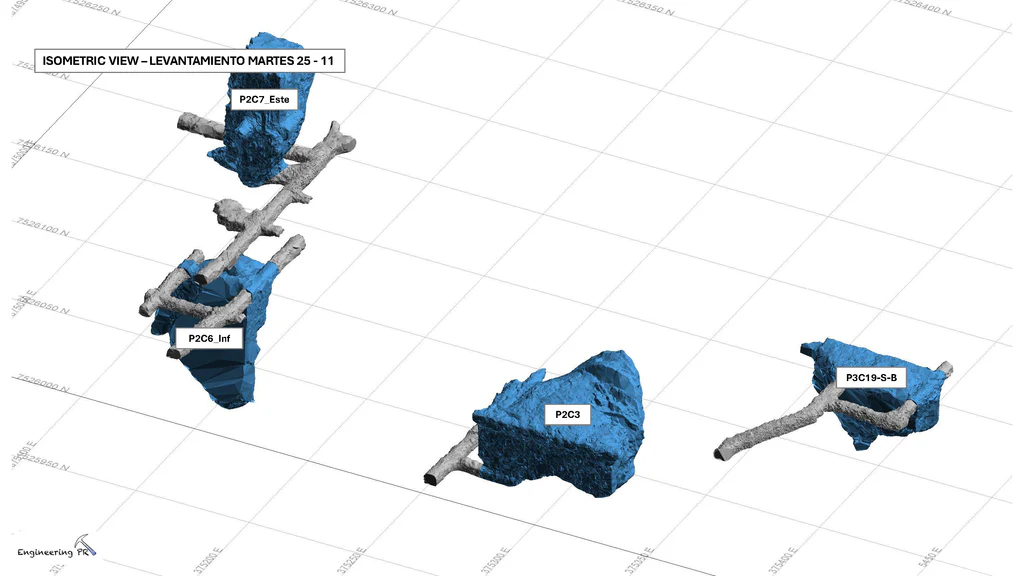
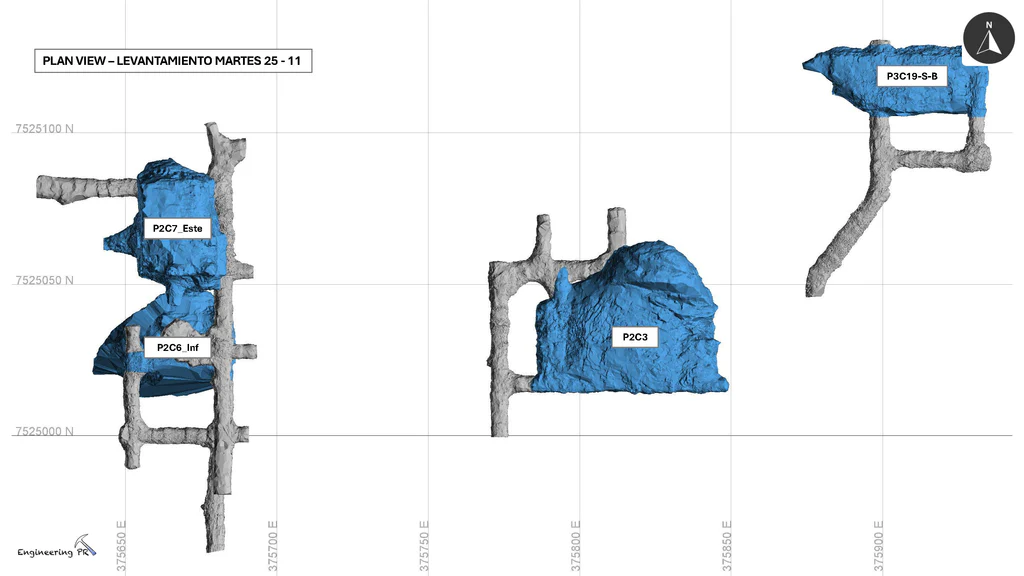
等轴测视图与平面视图:采空区实体(蓝色)与巷道几何(灰色)。每个空区均单独网格化,用于方量计算。坐标对齐至矿山本地坐标系。
裸露的岩面可以直接从点云里拟合、分析,而不必再靠稀疏测点去近似。
节理、断层、面理等地质构造能直接从点云中识别并描绘出来,进而进入矿山的地质与岩土工程模型。在 Reyes 看来,这正是高密度点云带来的最大优势之一。
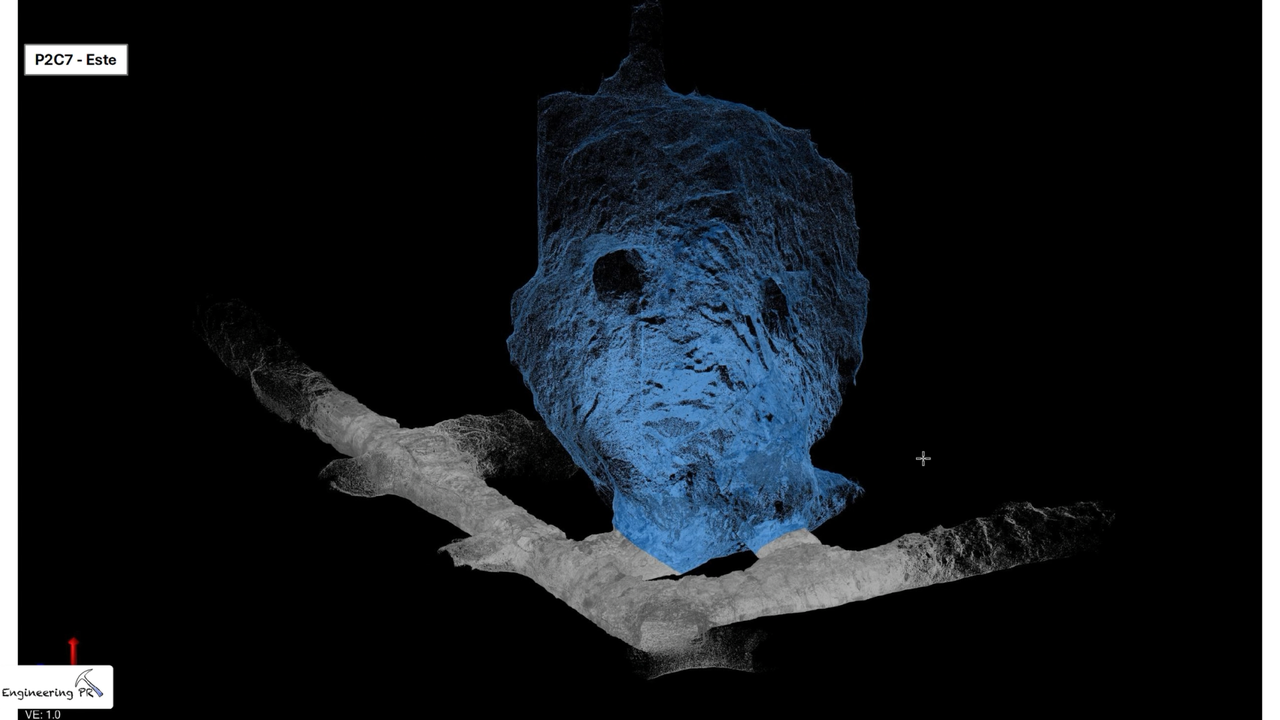
由点云生成的采空区三维实体网格(蓝色)。封闭网格可用于精确方量计算,服务开采复核;灰色部分是同一次扫描采集到的周边巷道。
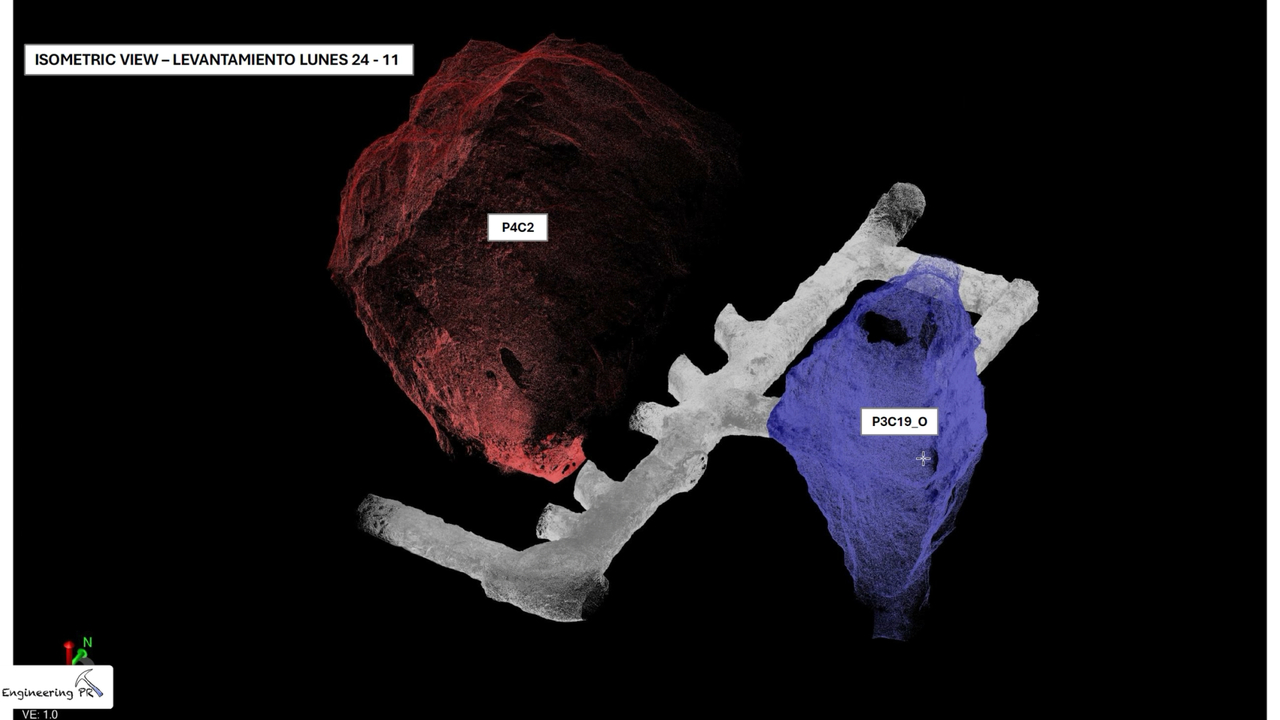
等轴测视图:两个分别网格化的采空区实体(红色与蓝色)由巷道(灰色)相连。不同颜色用于区分各个独立空区,便于分别计算方量,并在不同监测周期之间做多期对比。
每一期数据都会和此前的扫描比对,追踪空区随时间的变化,为合规核查和围岩稳定性监测提供依据。
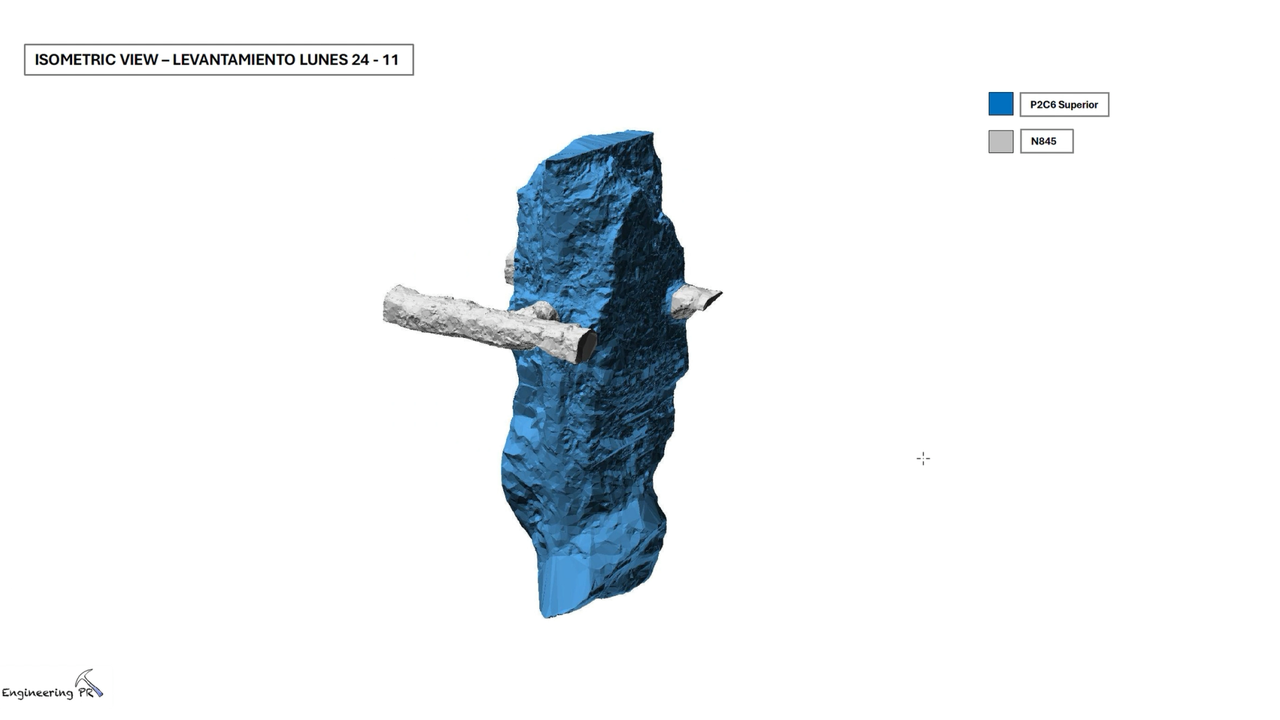
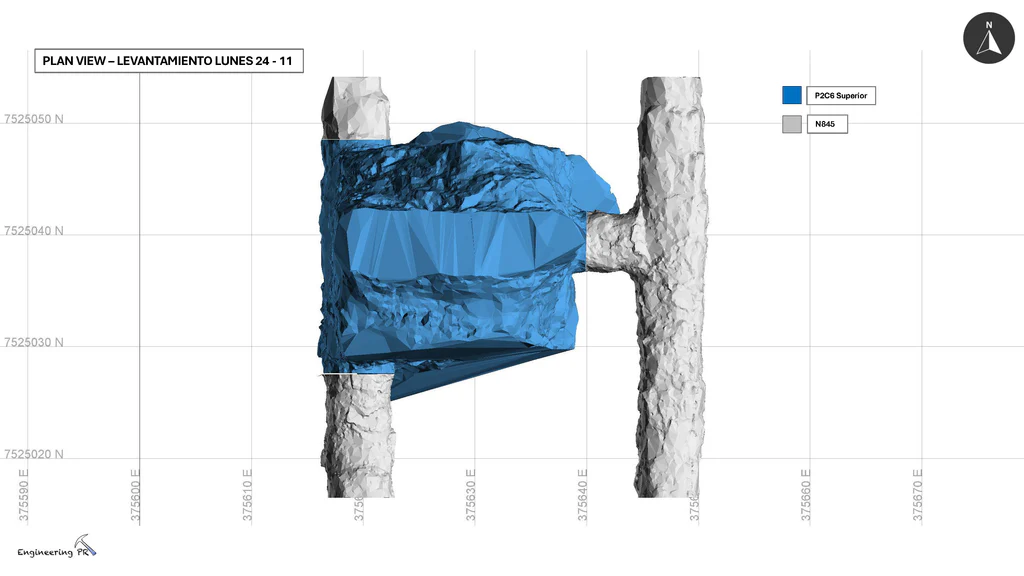
采空区的等轴测视图与平面视图,展示与巷道相交的网格化空区实体。
Pablo Reyes 表示:“凭借点云的细节程度,我们可以估计平面、建立模型,并把结构模型矢量化。这正是这种点云密度带给我们的主要优势之一。”
这并不是一个“更高效”或“成本更低”的故事。其他方法同样能够触及这些区域,但却很难把数据质量、操作便捷和成本同时兼顾,让周期性采空区监测真正可行。
当整个行业都在用自动化和远程作业技术提升效率与安全时,其域创新的灵光 L2 Pro 提供了一个足够务实的起点:一名测量人员、一台手持扫描仪,就能在过去无人记录的区域,做出工程级的成果。
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
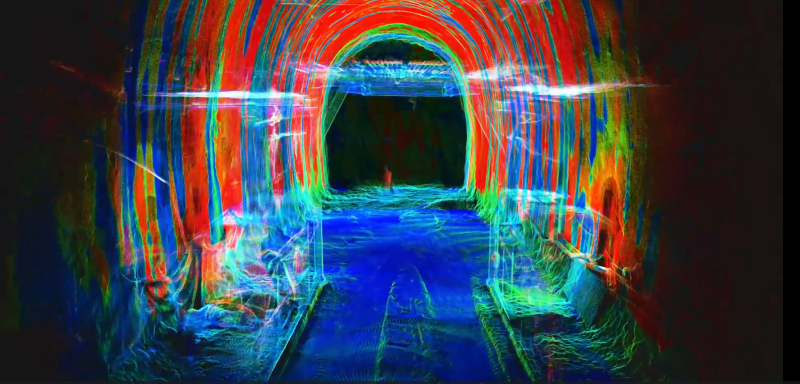
青岛胶州湾第二海底隧道,是全球建设规模最大、海底公路长度最长的超级工程。灵光L2为项目提供厘米级激光点云,现场即可测得超欠挖结果,为项目建设保驾护航。
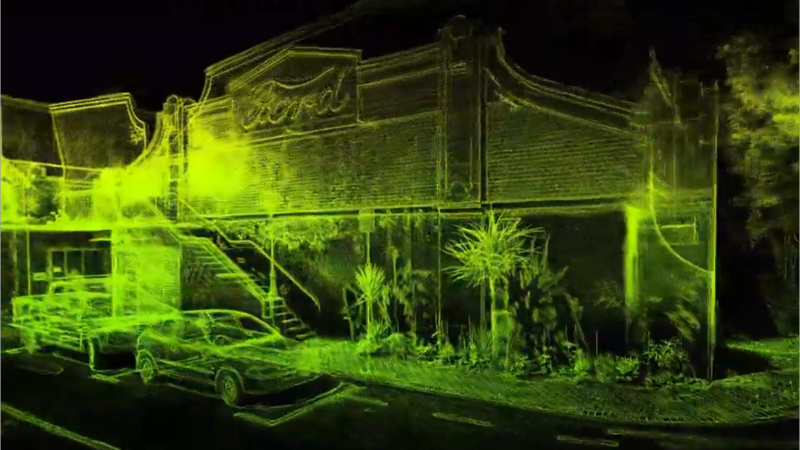
位于新西兰南岛的门多萨联排别墅(Mendoza Terraces),是一处承载着区域记忆的历史建筑。新西兰领先的建筑与修缮公司Proform Group承接这一项目后,团队发现传统设备和流程难以同时满足高效与精准的文物保护需求。为此,他们引入了其域创新的3D高斯泼溅技术Lixel CyberColor与灵光K1手持扫描仪,仅需两次步行扫描,即可快速生成整座建筑的高精度三维模型。这一方案不仅突破了空间限制,还极大提升了成果还原度与多方沟通效率。
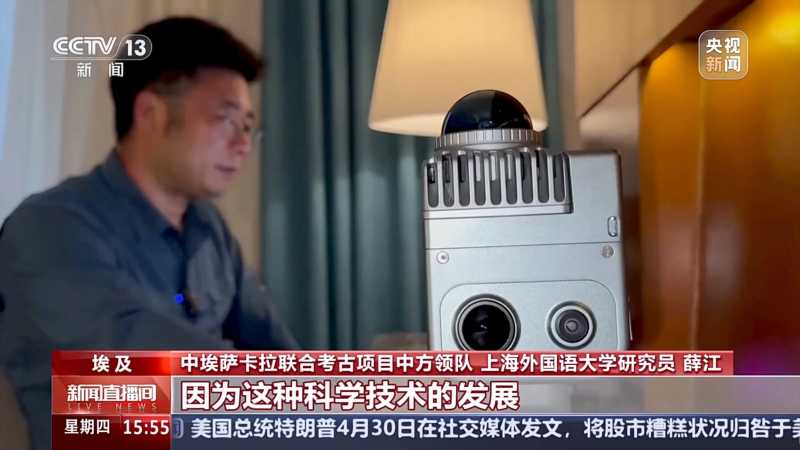
中埃联合考古队携其域创新灵光 K1 三维扫描仪,在埃及萨卡拉古遗址区开展三维数字化采集与建模工作,为历史文化遗产建立永久数字档案,以科技之力重现古埃及文明瑰宝的璀璨光华。