从线路测量到运营管理,让交通基础设施拥有真实、连续的三维空间数据
面向铁路、轨道交通、公路、桥梁隧道、机场及港口等大型交通基础设施,其域创新通过灵光系列手持移动扫描仪,将激光雷达、视觉、高精度惯导、SLAM 与 RTK/PPK 等技术融合于移动测量工作流。针对长距离、大范围、结构复杂以及 GNSS 受限的交通场景,快速获取厘米级点云与高真实感 3D 高斯模型,为净空分析、桥隧检测、工程测量、改扩建、竣工交付及资产数字化提供统一空间数据基础。
让复杂交通空间,从"分段测量"走向"连续数字化"
为什么交通基础设施需要更高效的三维测量
交通基础设施具有非常典型的空间特征:线路长、范围大、结构复杂、运营环境受限,而且需要持续更新。这些任务过去往往分别进行测量、检测、建模和记录,数据也分散在不同部门和系统中。
长距离连续移动测量
减少传统作业中的频繁架站与转站,更适合铁路、公路、隧道及大型交通设施的连续空间采集。
厘米级空间数据
融合 LiDAR、视觉、高精度惯导及 RTK/PPK,为净空分析、工程测量、设计改造及资产建档提供可靠数据基础。
GNSS 受限环境稳定作业
依托多源融合 SLAM,在隧道、地铁站、地下交通空间等卫星信号受限环境中保持连续定位与三维重建。
一次采集,多种交通成果
同一现场数据可生成点云、城市级 BIM、实景三维模型、全景数据、断面、距离测量、空间分析及其他工程成果,减少重复外业。
测量与实景同步记录
高精度点云提供几何依据,全景数据和 3D 高斯模型保留现场真实外观,让工程人员既能测,也能直观查看现场环境和资产状态。
从专项检测到资产数字化
同一套空间数据既能解决当下的净空、检测、改扩建任务,也能沉淀为可持续更新的交通基础设施三维资产。
从现场测量到交通资产数字化的完整工作流
其域创新交通基础设施工作流
交通基础设施项目并不缺少数据。真正困难的是,让不同阶段的数据能够保持采集频率并连续使用。
步骤 1
线路与设施移动采集
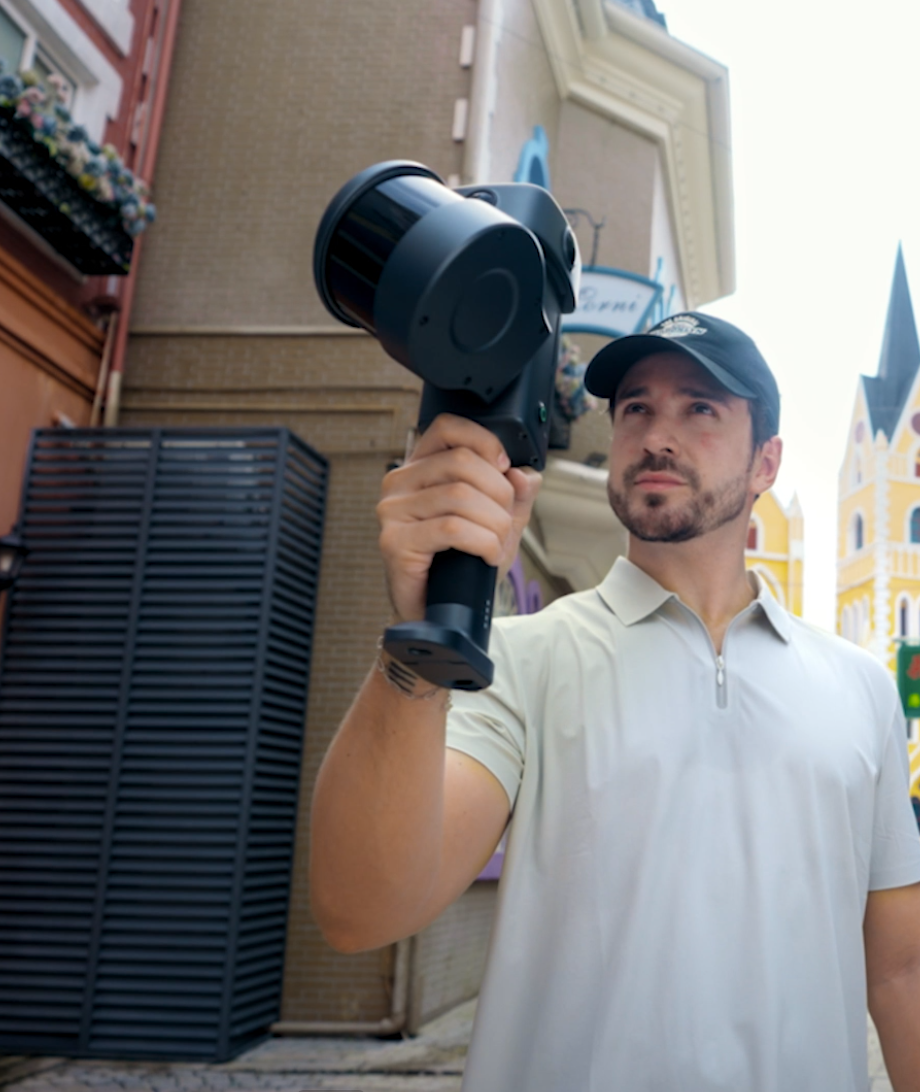
使用灵光系列对线路及设施连续三维采集,覆盖铁路线路及站场、城市轨道交通、公路及道路设施、桥梁、隧道、机场、港口及大型交通枢纽。可结合手持、车载等方式,提高大范围长距离环境的采集效率。
步骤 2
数据处理与精度控制
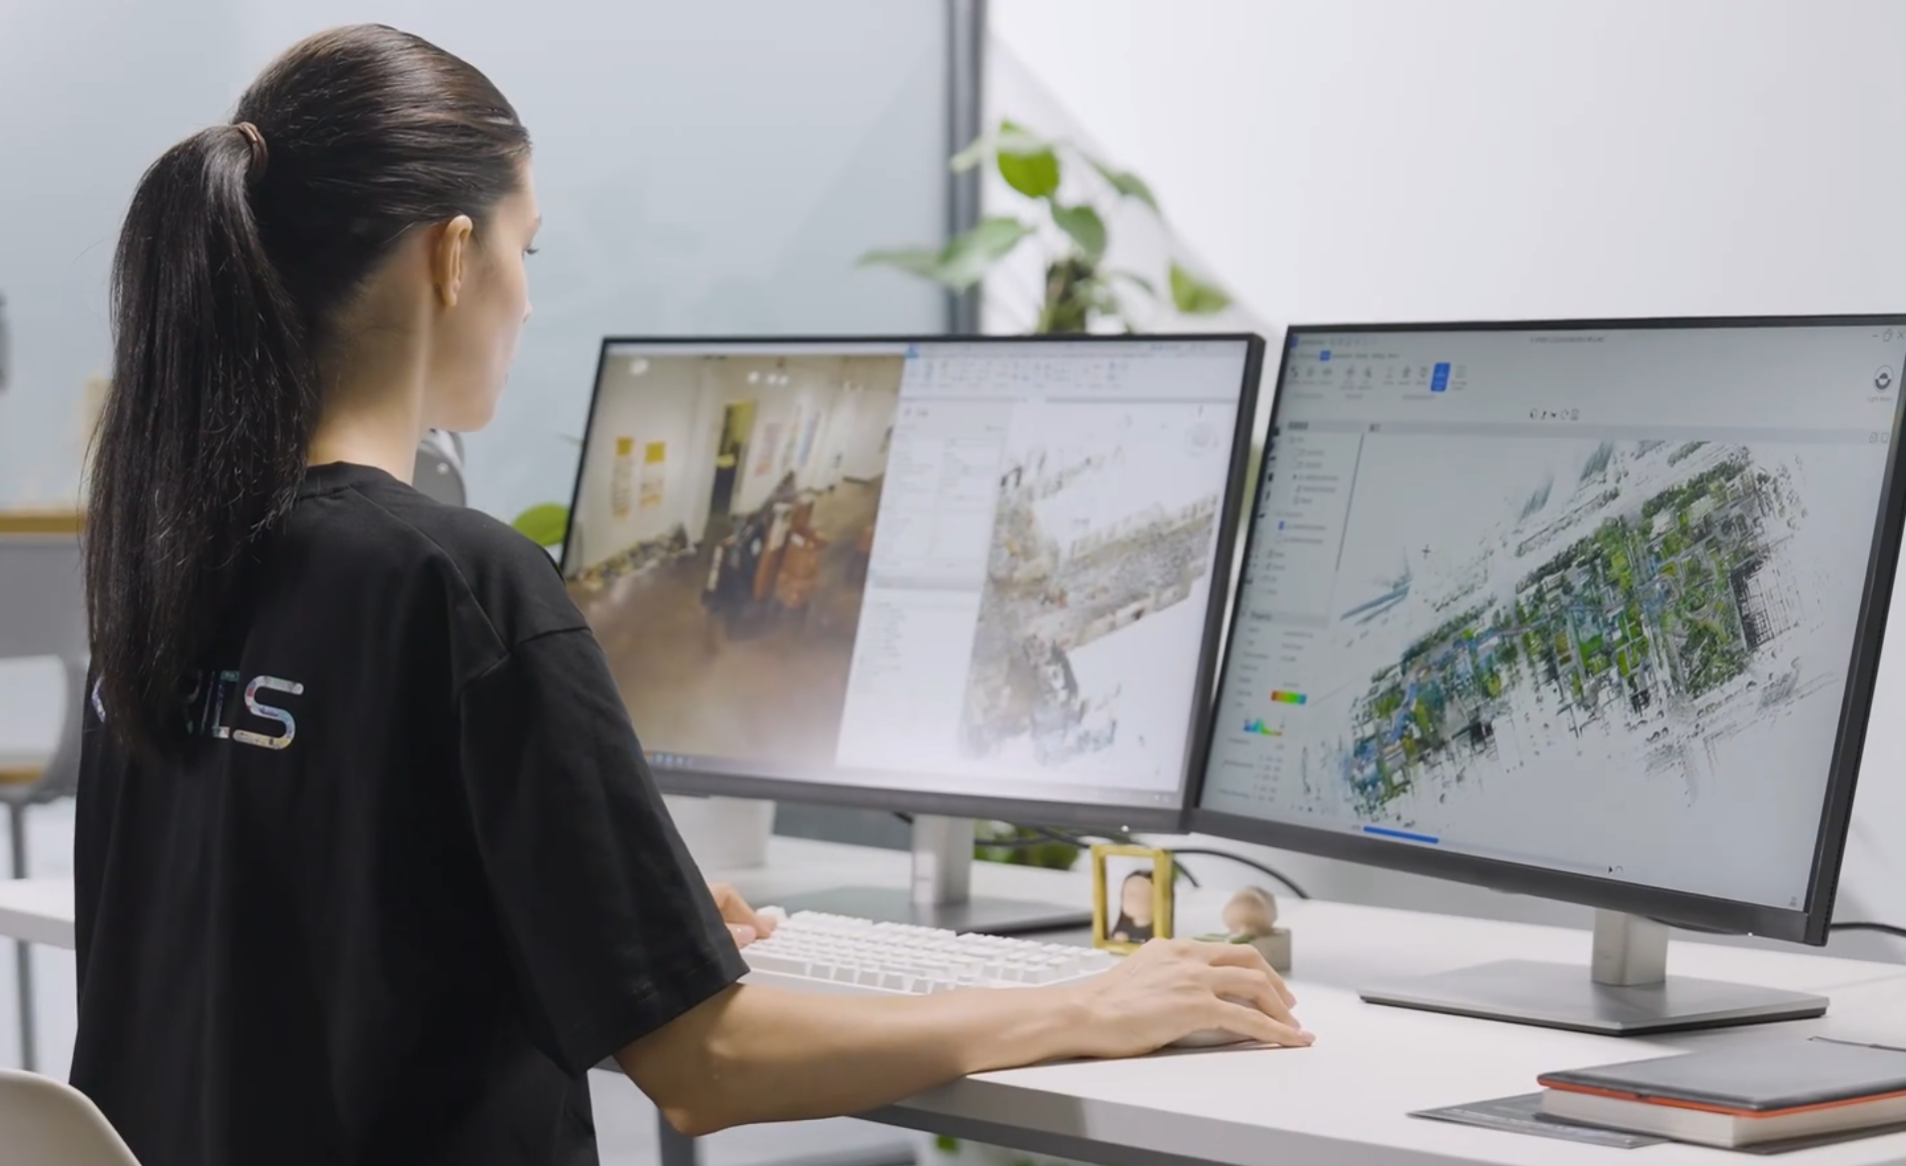
通过 LixelStudio 完成点云处理和成果生产。可结合 RTK、PPK、控制点、多段数据融合和空地融合,在兼顾移动采集效率的同时,对大型、长距离和复杂环境进行数据质量控制。
步骤 3
测量、净空与工程分析
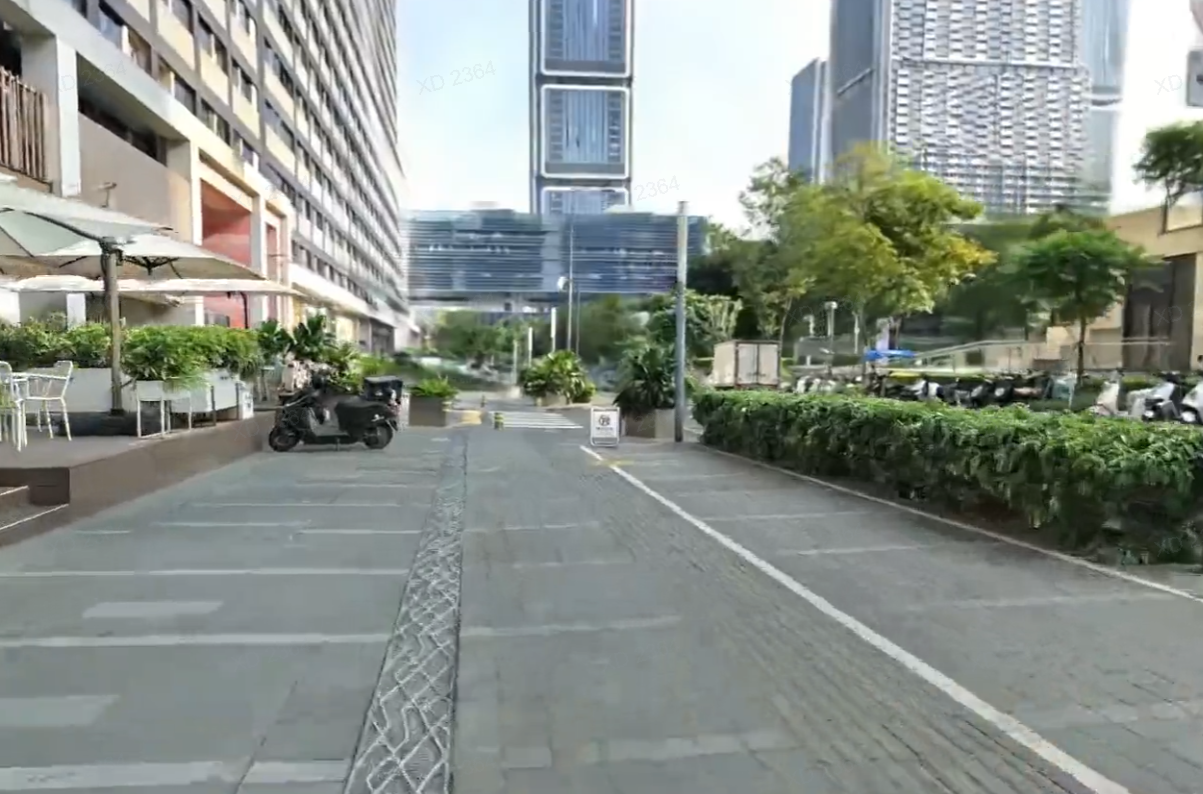
从三维数据中提取横断面/纵断面、高度、距离及空间关系、道路及结构现状、桥隧空间数据、交通设施及附属资产位置和状况,让一次现场采集服务多个专业部门。
步骤 4
设计、建设与工程复核
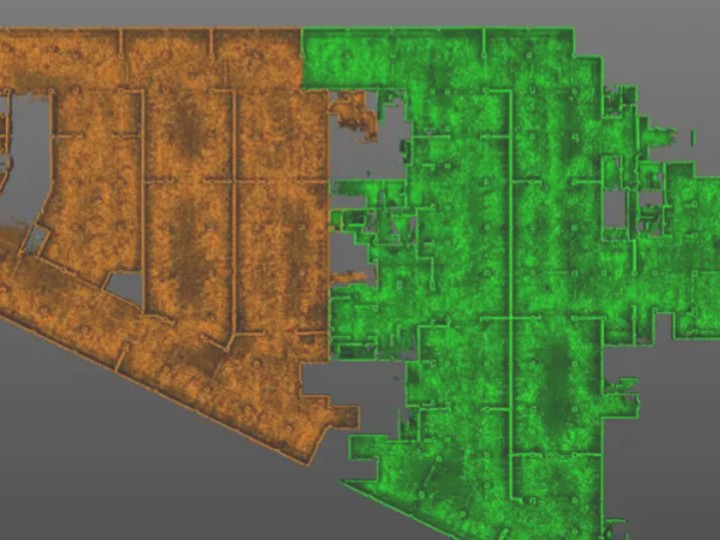
将点云及空间成果继续进入 CAD、GIS、BIM、城市数字孪生系统等工程工作流,用于既有条件测量、设计参考、改扩建、施工复核及竣工测量,让决策建立在真实现状基础上。
步骤 5
资产数字化与持续更新
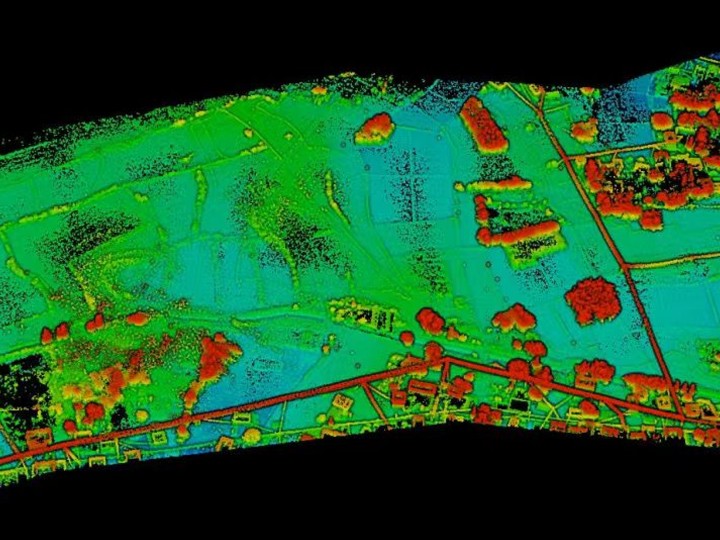
将线路、结构物、站场及交通设施沉淀为三维空间资产。通过周期性复测持续更新真实空间状态,使三维数据从一次性项目成果逐渐成为交通资产管理的空间底座。
灵光 L3
手持移动扫描仪,配高精度 RTK 模块,沿线路连续走扫,达毫米级精度。
处理LixelStudio
点云处理与断面/净空提取,输出主流格式,进 CAD/GIS/BIM 工作流。
重建LCC Studio
生成高真实感 3D 高斯现场,用于桥隧、站场等复杂空间的可视化与远程查看。
可视化Unreal / Web
将 3D 高斯用于大型交通设施的实时展示、远程查看与交互式应用。
一次采集,让交通基础设施从可测量到可持续数字化 —— 同一套数据在测绘、CAD、GIS、BIM 及三维可视化工作流中全生命周期复用。
典型应用场景
每个场景按同一结构拆开:现在遇到什么问题、其域创新怎么解、你能拿到什么。
场景 1
铁路净空与限界测量
连续采集线路空间,快速获取净空与限界数据
铁路线路具有距离长、作业窗口有限、沿线结构复杂等特点。站台、桥梁、隧道、接触网及沿线设施与线路之间的空间关系,需要可靠的三维数据进行复核。传统分段测量面对长距离任务时,现场作业和数据整合工作量较大。
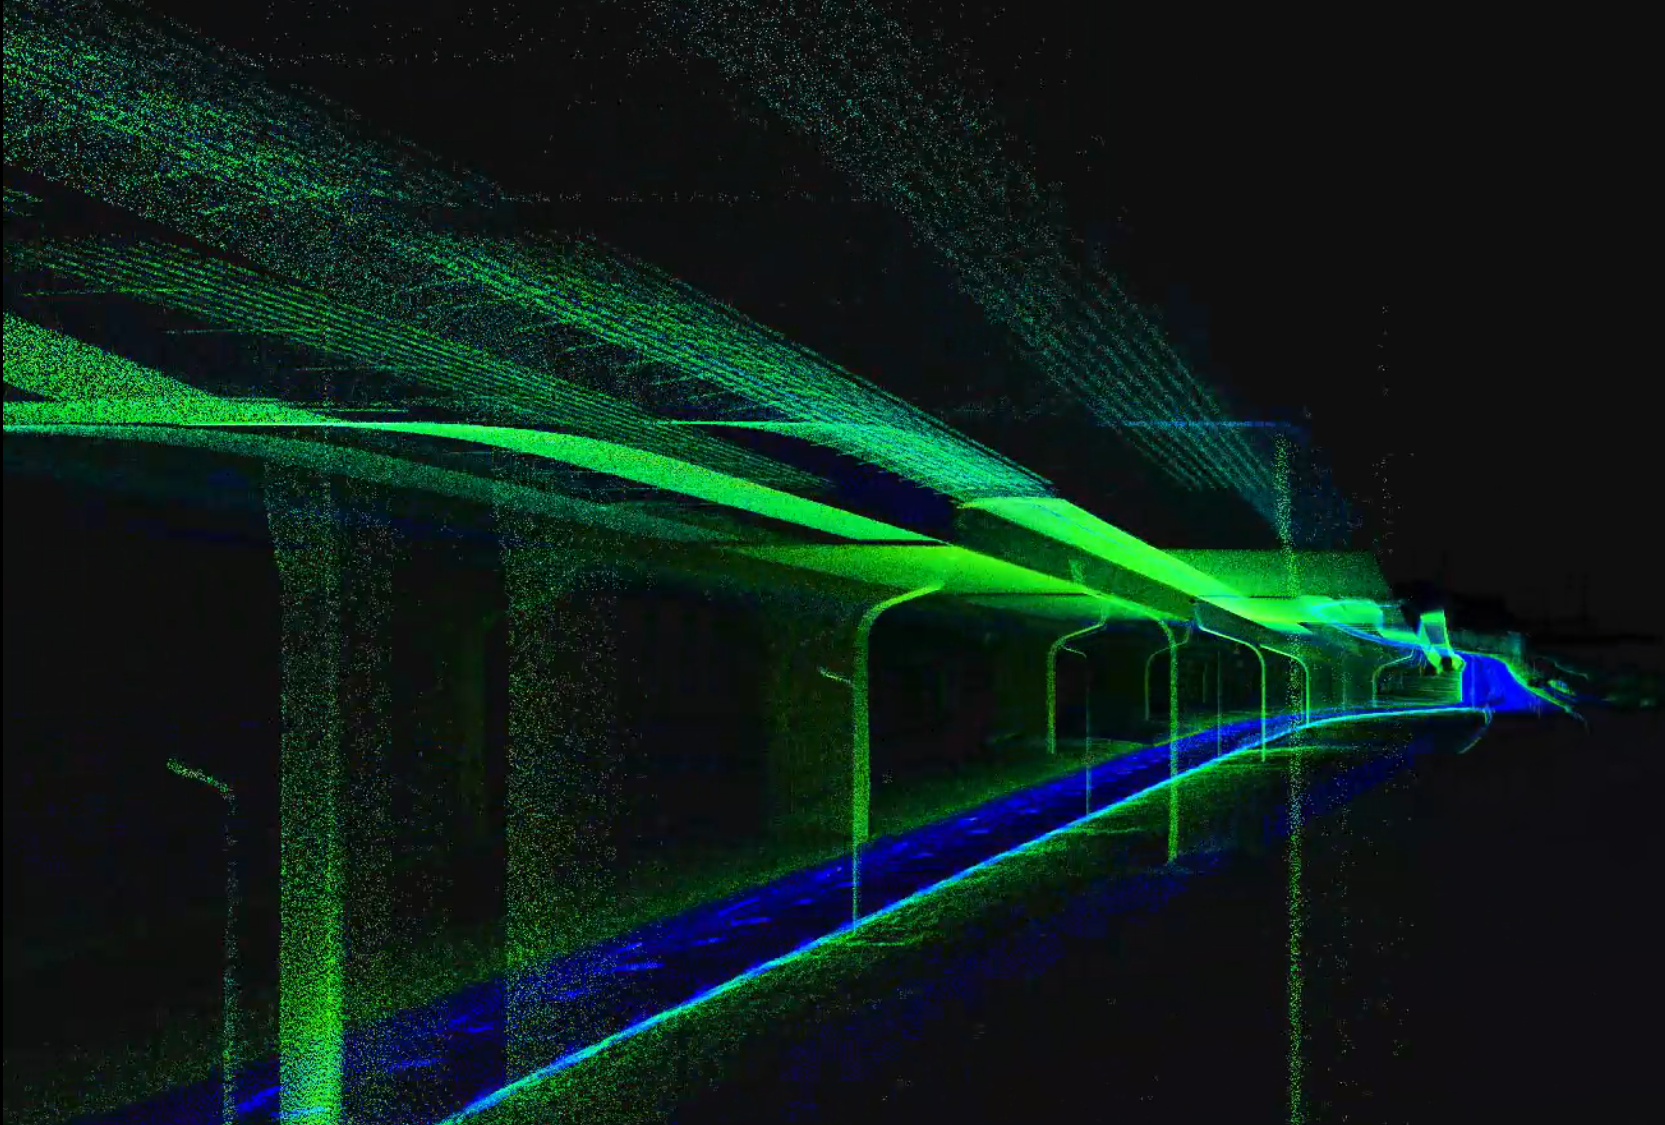
使用灵光 L2 Pro(32 线/300 米)和高精度 RTK 模块沿线路连续移动扫描,快速建立线路及周边设施的高密度三维点云。基于点云提取断面、距离和空间关系,为建筑限界、设备限界及沿线设施净空分析提供基础数据;结合 RTK/PPK 及控制条件,可满足具有坐标要求的工程任务。
- 提升长距离线路测量效率
- 快速获取断面及净空基础数据
- 减少分段架站和重复外业
- 同步保留线路及沿线设施三维现状
场景 2
桥梁与隧道检测
把桥隧现场完整带回办公室
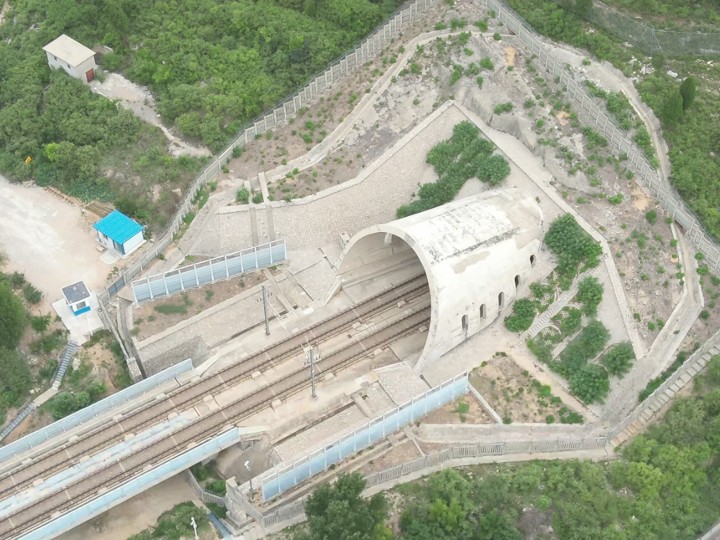
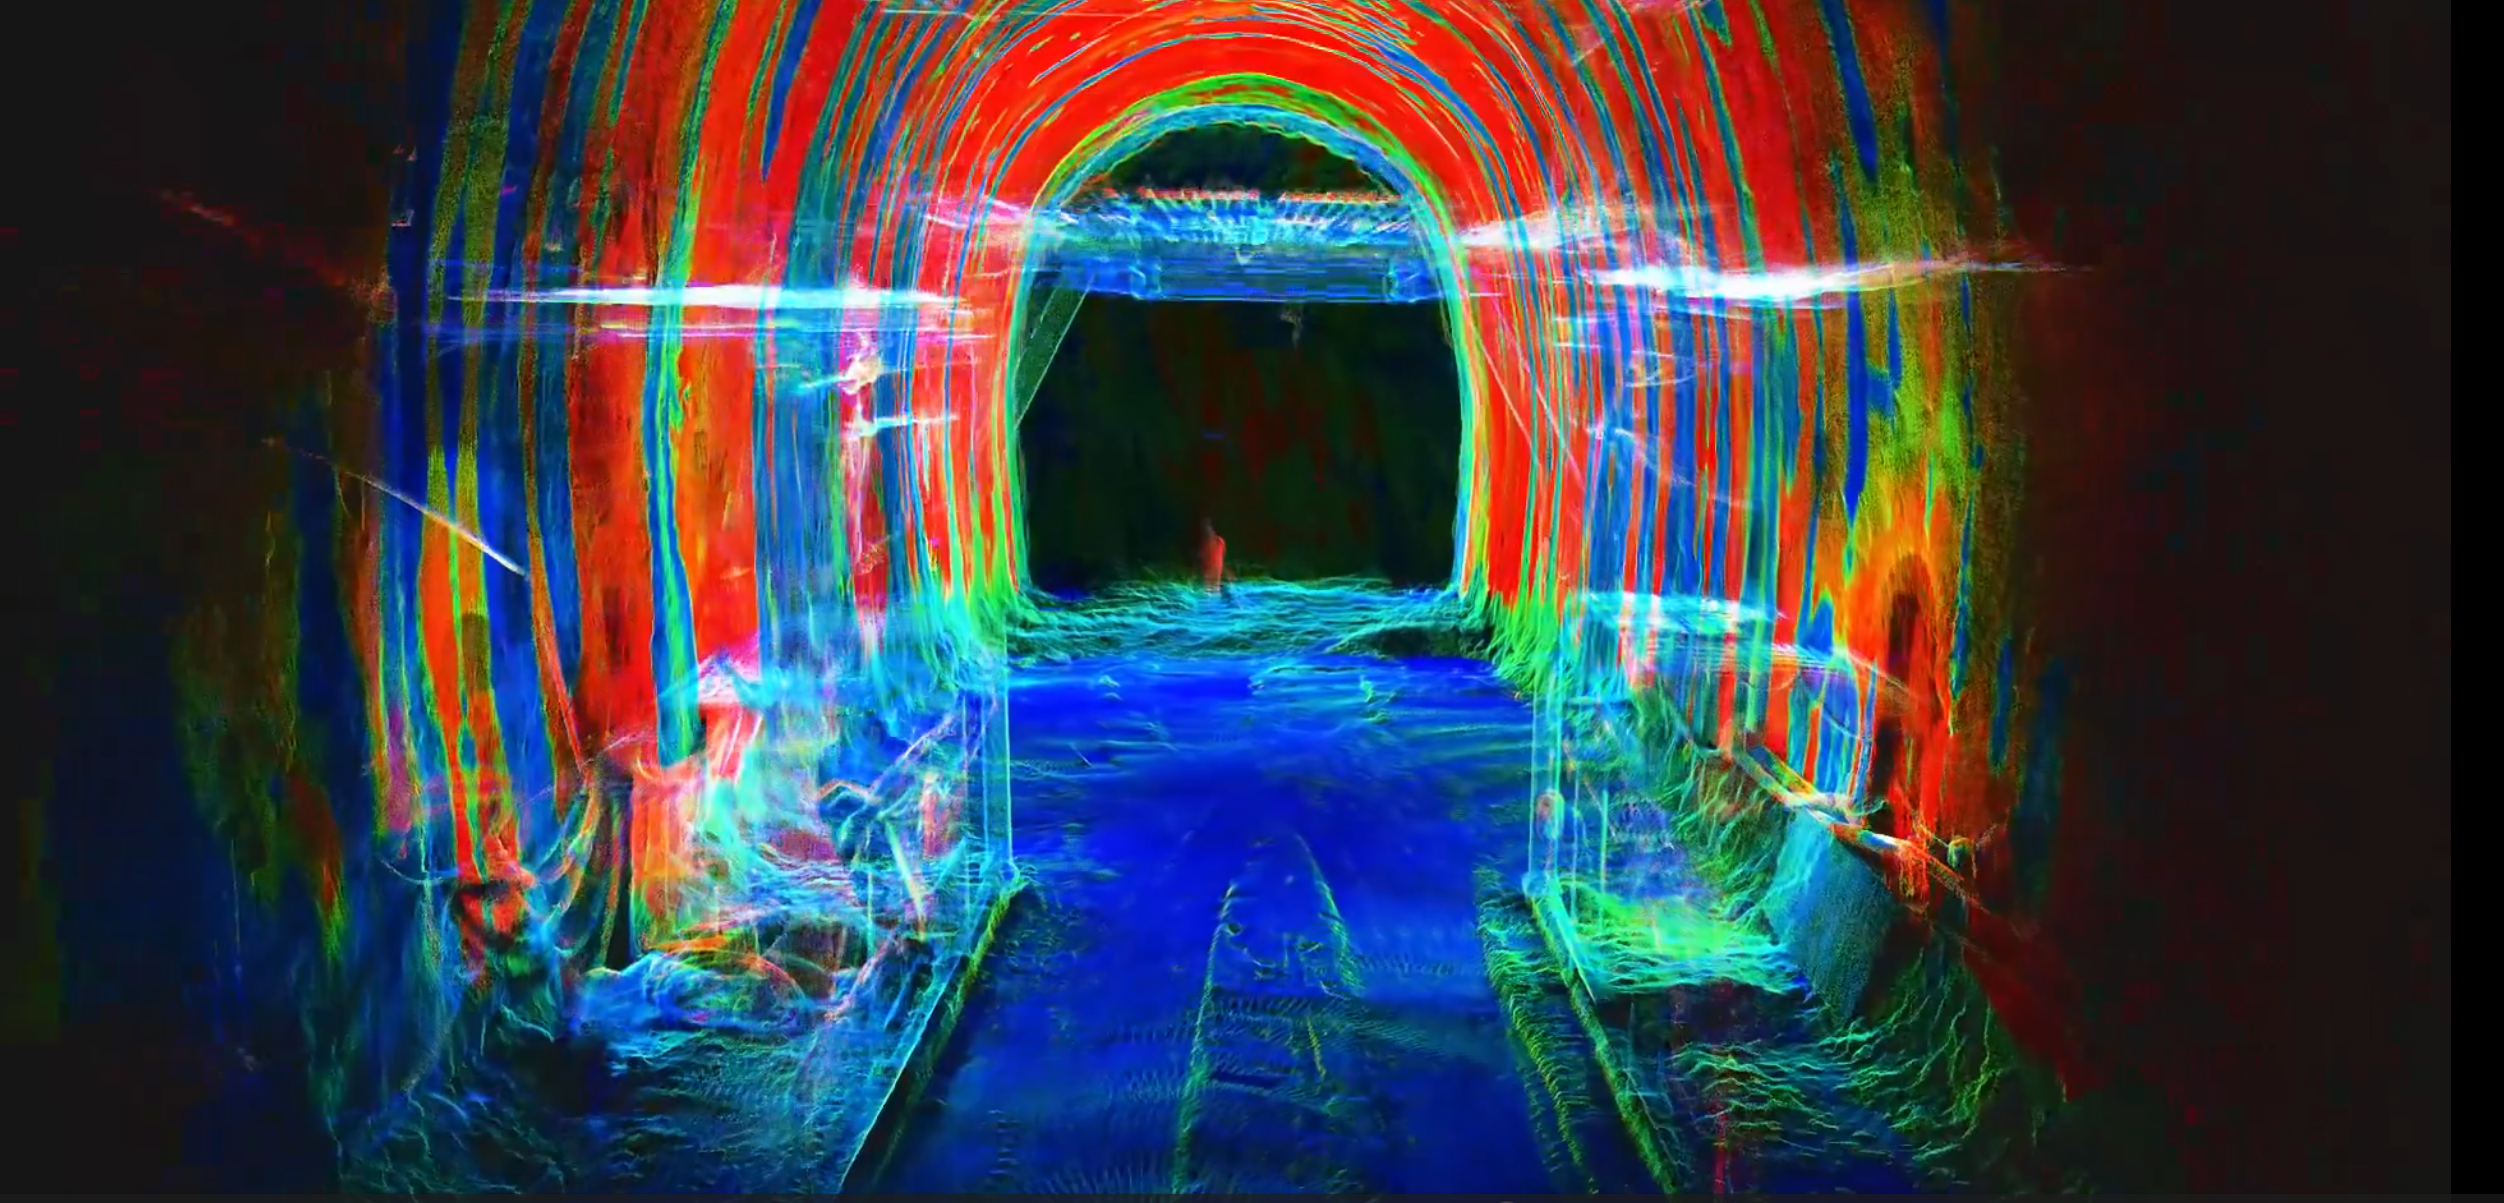
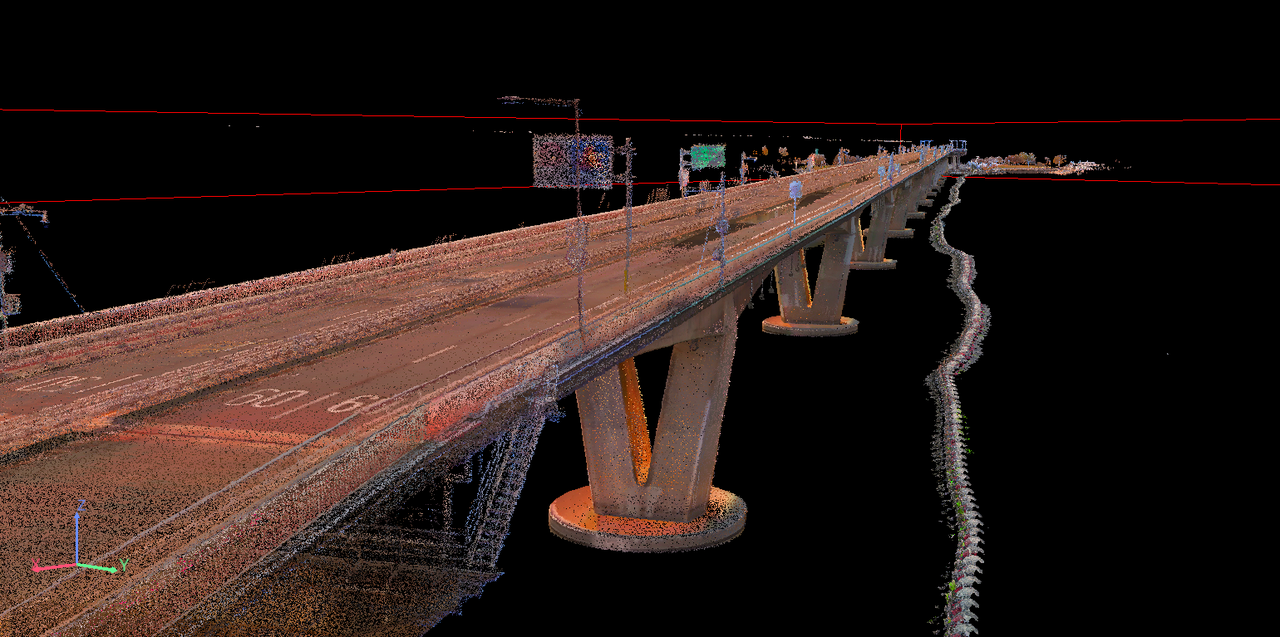
桥梁和隧道结构复杂、空间狭长、部分区域 GNSS 信号受限。传统检测往往同时依赖现场测量、照片和人工记录,不同信息之间缺少统一空间关系,后续复核时也很难重新还原完整现场。
通过移动扫描一次记录结构几何与现场实景。点云用于结构尺寸、断面和空间关系分析;3D 高斯模型保留桥隧表面、附属设施和周边环境,为检测人员提供更直观的现场记录。周期性扫描还可建立不同时期的空间档案,为后续复测和变化分析提供数据基础。
- GNSS 受限环境连续采集
- 几何数据与现场影像空间对应
- 减少检测后的现场补测
- 支持周期性复测与历史数据留档
场景 3
城市轨道交通
快速数字化车站、区间与地下交通空间
轨道交通同时包含站厅、站台、设备区、区间隧道、出入口及大量机电设施。空间复杂、专业交叉多,并且大量区域处于 GNSS 受限环境。无论新建、改造还是运营期测量,都需要快速获得完整的既有空间信息。
利用多源融合 SLAM,对车站及地下线路连续走扫,在无需持续 GNSS 信号的情况下建立完整三维空间数据。点云可用于测量、设计和工程复核,高真实感 3D 高斯模型帮助设计、建设及管理人员更直观地理解复杂地下空间。
- 快速覆盖车站及地下复杂空间
- 减少传统多站点采集工作
- 支持改造设计与工程复核
- 建立可持续更新的轨交三维档案
场景 4
公路测量与改扩建
高效获取道路及沿线设施的真实现状
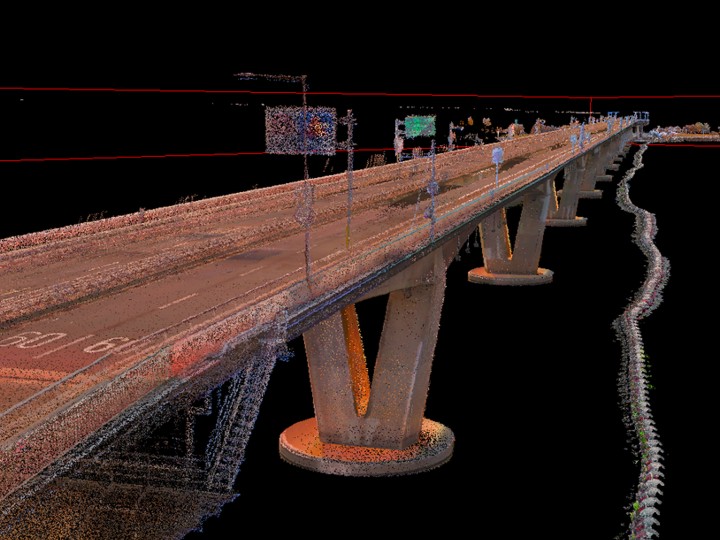
公路工程具有明显的线性特征。在道路改扩建、沿线设施调查及工程复核中,需要同时掌握路面、边坡、桥涵、护栏、标志及周边环境,而传统方式容易形成多个相互独立的数据成果。
通过移动 LiDAR 连续采集道路及周边环境,建立统一三维空间底图。根据需求提取道路断面、结构尺寸和空间关系,并将点云成果继续进入 CAD、GIS 及相关工程软件,为设计和改扩建提供现状依据。
- 提高道路外业采集效率
- 一次记录道路及沿线环境
- 为改扩建设计提供真实空间基础
- 减少不同专业重复采集
场景 5
机场、港口与大型交通枢纽
快速建立大型交通空间的三维底座
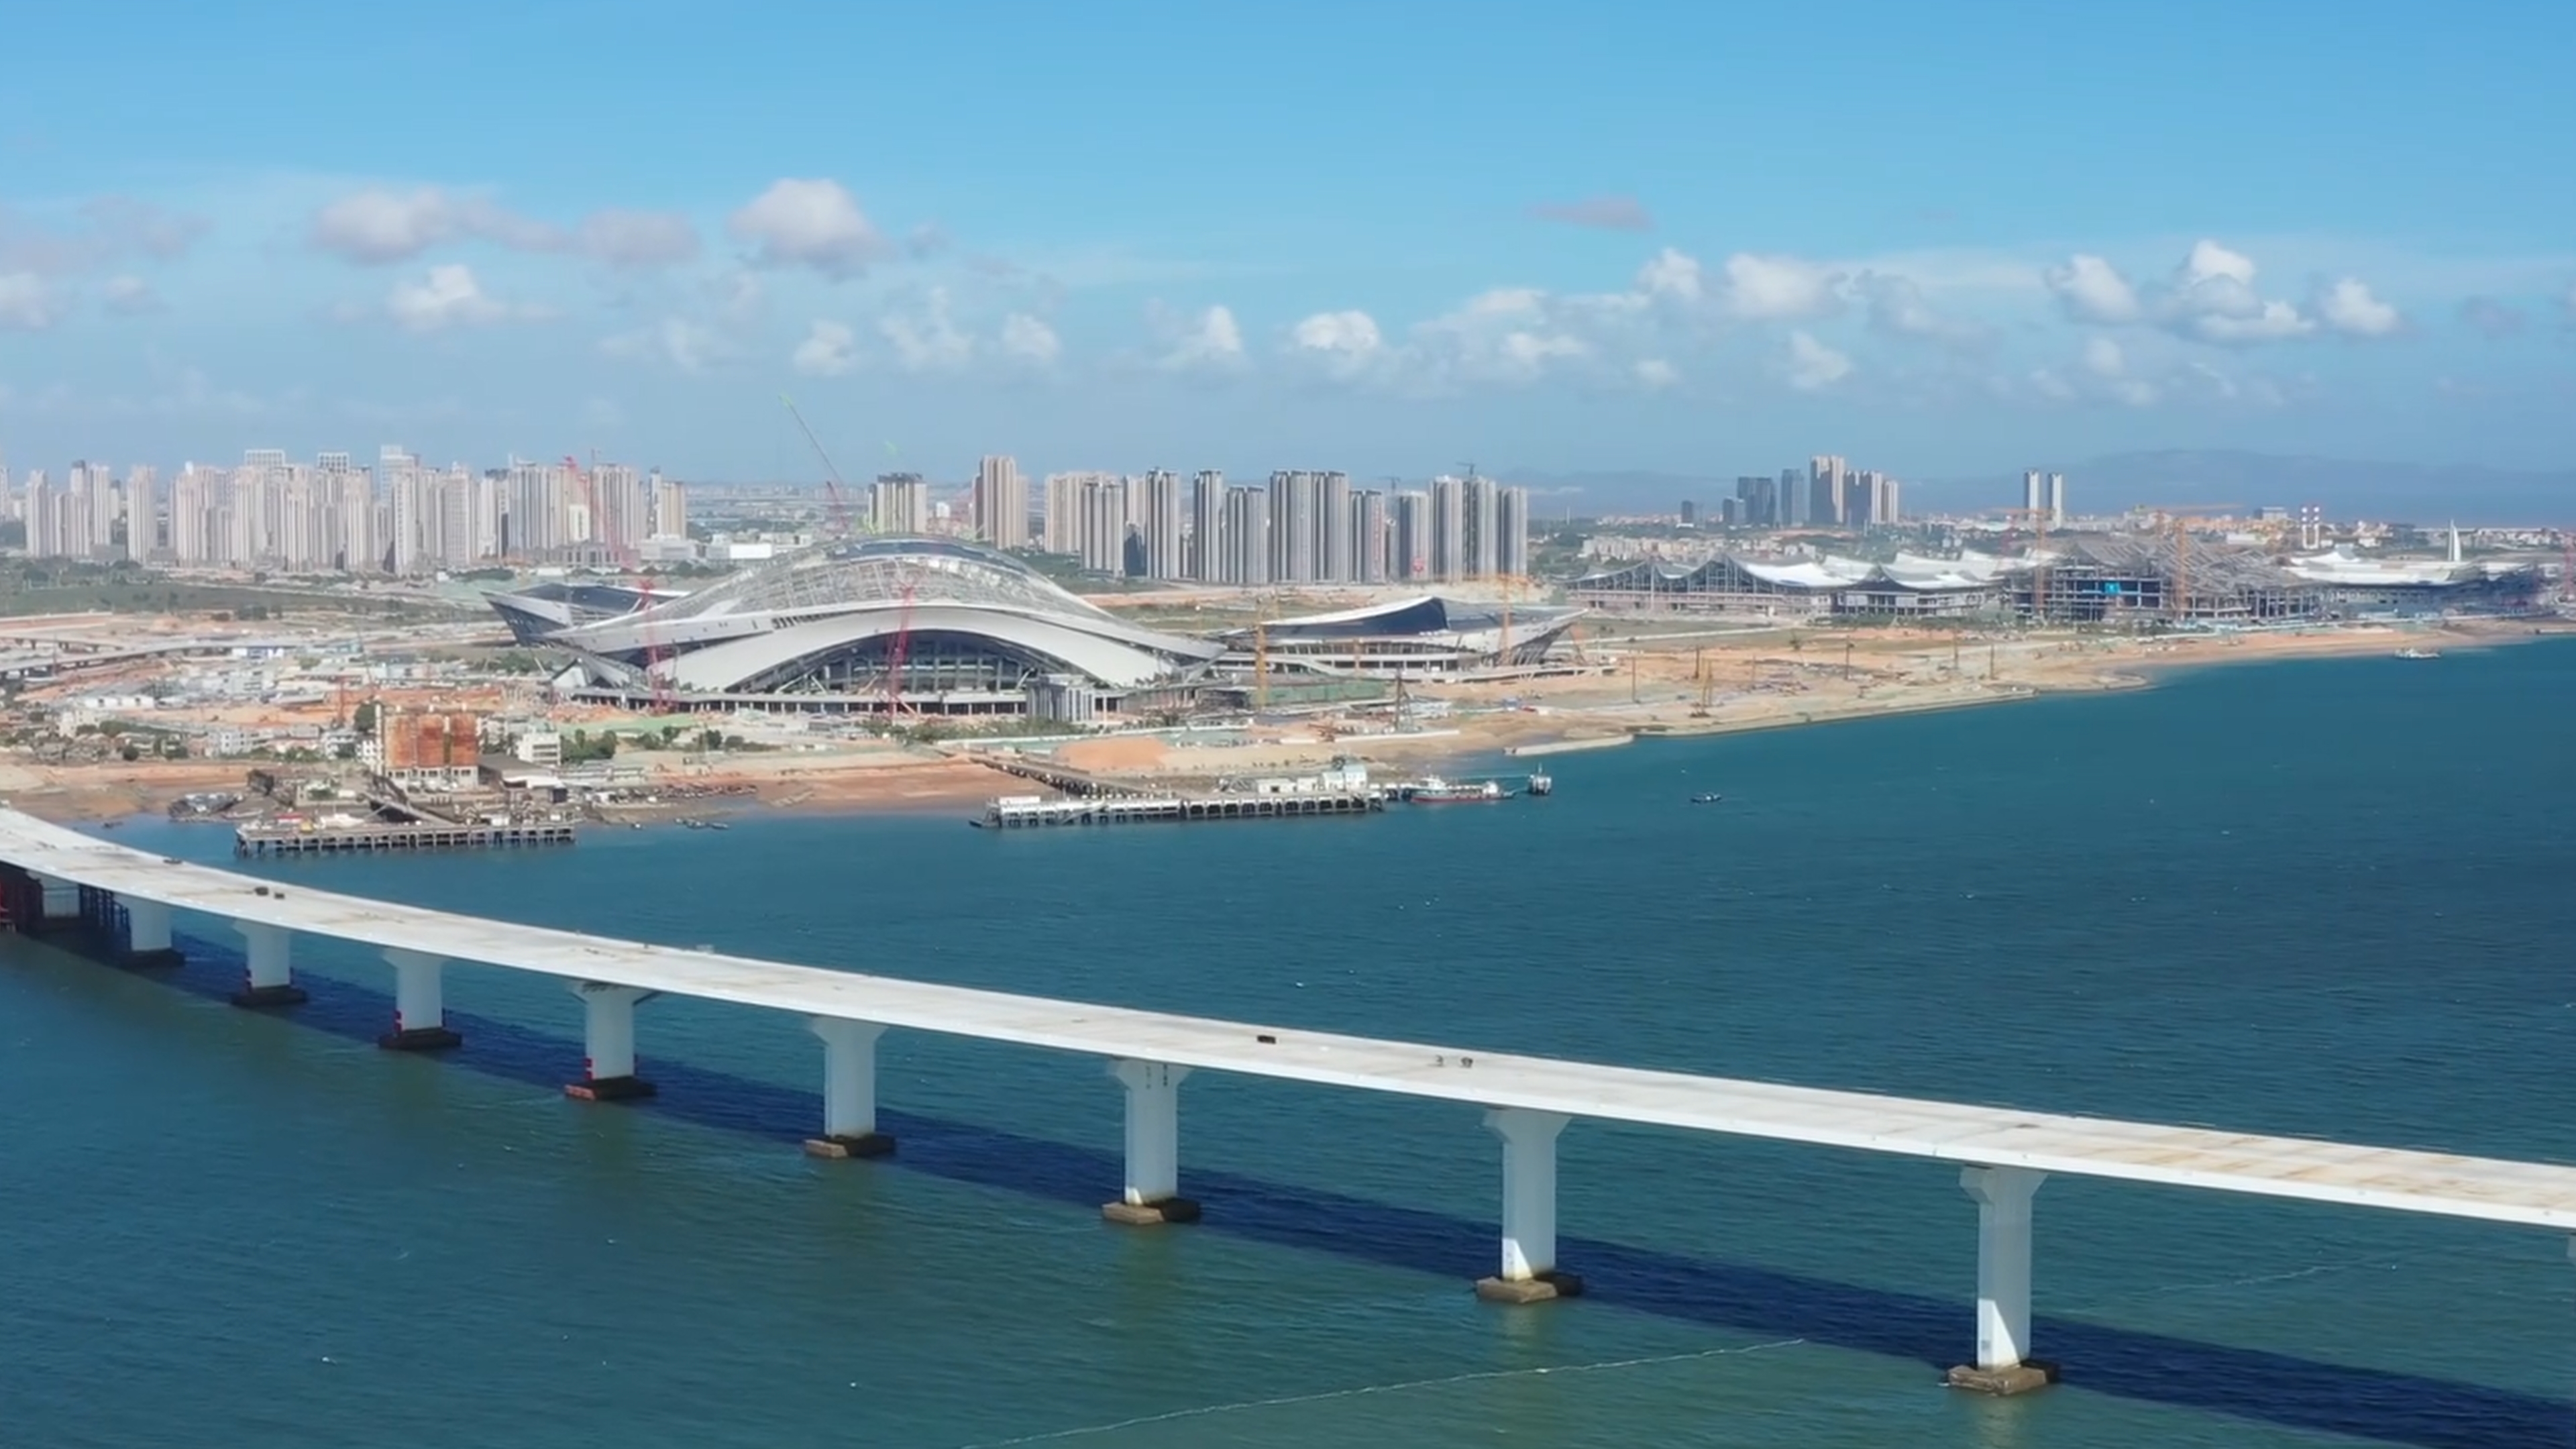
机场、港口和大型交通枢纽范围广、资产类型多,同时包含建筑、道路、场坪、设备及复杂室内外空间,通常处于禁飞区、采集困难。不同区域往往由不同团队分别测量和管理,数据难以形成统一、直观的空间底图。
利用移动扫描快速覆盖大型交通场景,并通过多段数据融合建立统一三维空间。同一数据集既可提供毫米级到厘米级点云用于工程测量,也可生成 3D 高斯模型,或处理成城市级 BIM 模型,用于大型场景可视化、改扩建沟通及空间资产展示。
- 提升大型场站采集效率
- 统一室内外空间数据
- 同时满足工程测量与可视化需求
- 为改扩建和资产数字化提供空间底座
场景 6
交通资产数字化
从"测一条线"走向"管理一套空间资产"
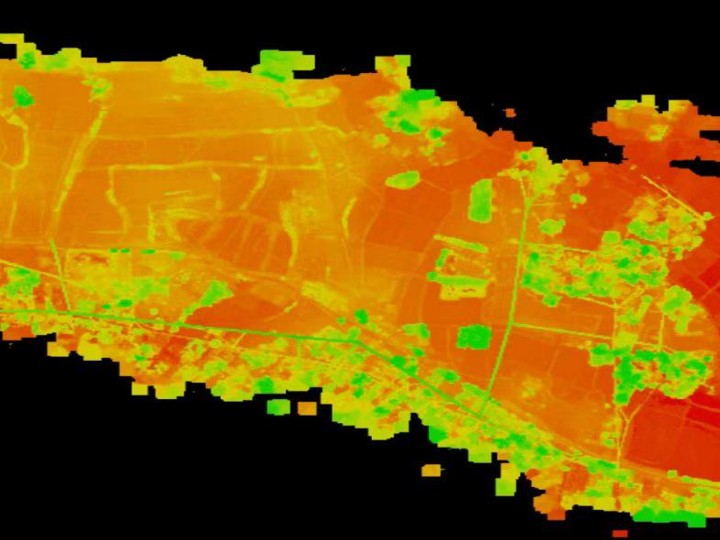
交通基础设施的价值并不只存在于线路和主体结构。车站、桥梁、隧道、道路附属设施、设备及公共空间共同构成庞大的交通资产体系。传统资产台账能够回答"有什么",却很难直观回答"在哪里、周围是什么、现场现在什么状态"。
通过移动扫描建立交通设施真实三维底座,将点云、3D 高斯模型与资产信息结合。空间数据可作为交通资产数字化的基础,进一步用于资产定位、空间查看、远程协作、改扩建参考和周期性更新。
- 建立交通资产统一三维空间底图
- 资产信息与真实位置关联
- 提升跨部门空间信息沟通效率
- 支持长期更新与数字化管理
常见问题
关于精度、GNSS 受限环境、净空限界、桥隧检测、长距离误差控制与软件衔接的常见疑问。
灵光 L2 Pro/Lixel L3 可输出厘米级到毫米级精度的高密度三维点云,并支持 RTK/PPK 等工作流。对于铁路净空、公路测量、桥隧检测、既有条件调查等项目,应根据具体的精度等级、控制测量要求、验收规范和成果用途制定采集与控制方案。
可以。灵光系列通过激光雷达、视觉传感器和高精度惯导等多源融合 SLAM 进行定位,可在 GNSS 拒止/弱信号环境下持续完成三维采集。针对长距离隧道等场景,可结合闭环路线、控制点及分段融合等方式进行整体质量控制。
可以从采集的高密度点云中提取线路断面、结构轮廓以及设施之间的空间距离,为铁路净空、道路限界、设备限界、侵限分析等工作提供基础三维数据。具体限界判定应结合相应铁路行业标准、线路设计资料及项目要求完成。
需要区分三维空间检测和表观病害检测。灵光系列更适合快速获取桥梁、隧道整体几何、断面、结构空间关系及完整现场记录。对于毫米级裂缝宽度等精细表观病害,应结合专业近景成像或其他检测设备使用,而不建议用移动 LiDAR 替代专用裂缝检测手段。
针对铁路、公路、隧道等长距离场景,可根据项目条件结合 RTK、PPK、控制点、闭环采集、分段数据融合和空地融合等方式进行整体精度控制。线路长度、环境特征、GNSS 条件及最终精度要求不同,具体方案也需要针对项目设计。
可以。LixelStudio 可对点云进行处理、测量和分析,并输出主流点云数据格式,进一步用于横断面、纵断面、净空分析、工程制图和既有条件测量等后续工作。具体工程成果可根据项目需求在相应专业软件中继续生产。
可以。点云和其他空间成果可继续进入 AutoCAD、Civil 3D、ArcGIS、Cesium 等专业软件;3D 高斯模型则可用于基于 Web、Unreal Engine、Unity 的三维可视化数字孪生系统工作流。
可以。对同一线路、桥隧、站场或交通设施进行周期性扫描,可形成不同时期的三维空间档案,为复测、现状对比、改扩建、资产更新和历史追溯提供数据基础。
衔接交通测量、设计与数字化工作流
点云与 3D 高斯直接进入主流测绘、GIS、工程与可视化平台。
AutoCAD / Civil 3D
将点云及测量成果继续用于道路、线路、断面和工程设计工作流。
ReCap / Revit
管理既有设施点云,并进一步服务于交通建筑、车站、枢纽及工程设施的 BIM 工作流。
GIS(ArcGIS / Cesium)
将交通设施空间数据与既有地理信息体系结合,为线路、设施及交通资产数字化提供空间基础。
Unreal Engine / Web
将 3D 高斯模型用于大型交通设施的高真实感三维展示、远程查看和交互式应用。