一次空间扫描,快速获取真实、准确、完整、多源的空间数据
面向建筑、工程与基础设施等行业场景,其域创新的产品解决方案将激光雷达、视觉、惯导、SLAM 与 3D 高斯泼溅技术融合于移动扫描工作流中,让复杂空间的数据采集从传统架站式作业转变为连续稳定的扫描与数据交付流程。从厘米级点云、空间测量到高清实感的三维场景,一次采集即可生成多种数据成果,服务于既有建筑现状测绘、设计改造、施工记录、竣工交付、工程检测与数字化存档等不同任务。
让三维空间数据从专项成果,变成工程中的基础数据
为什么建筑与基础设施需要更高效的三维采集和完整的三维数据
建筑与基础设施项目面对的现场往往比图纸复杂得多:既有建筑与设计资料存在偏差,施工现场持续变化,地下空间和复杂结构难以完整记录,大范围工程又需要在效率与精度之间寻找平衡。
高效移动采集
无需频繁架站,通过连续扫描快速完成建筑物、道路、地下空间及大型基础设施场景的数据采集。
毫米/厘米级空间精度
融合 LiDAR、视觉、高精度惯导及 RTK/PPK 等技术,为测量、设计、施工和工程分析提供可靠空间数据基础。
复杂环境稳定作业
面对室内外切换、地下空间、狭窄通道、长走廊及 GNSS 信号受限环境和禁飞区,依托多源融合 SLAM 保持稳定采集能力。
一次采集,多种成果
同一现场数据可生成点云、网格模型、3D 高斯模型、全景视图、断面等数据,并进一步处理成其他工程成果,减少重复外业。
实景与测量兼得
高精度点云记录空间尺度和几何结构,3D 高斯模型保留现场真实外观与环境信息,让工程数据既可测量,也更直观易读。
衔接现有工程软件
自研软件 LixelStudio 和 LCC Studio 输出通用格式,进一步应用于 CAD 平面图、BIM 建筑模型、GIS 平台、各类三维可视化平台等既有工作流。
从现场采集到工程应用的一体化工作流
其域创新建筑与基础设施工作流
不同项目最终需要的成果并不相同:点云、平面与立面图、断面截面图、BIM 建模参考、施工记录、实景三维模型等。
步骤 1
现场移动采集
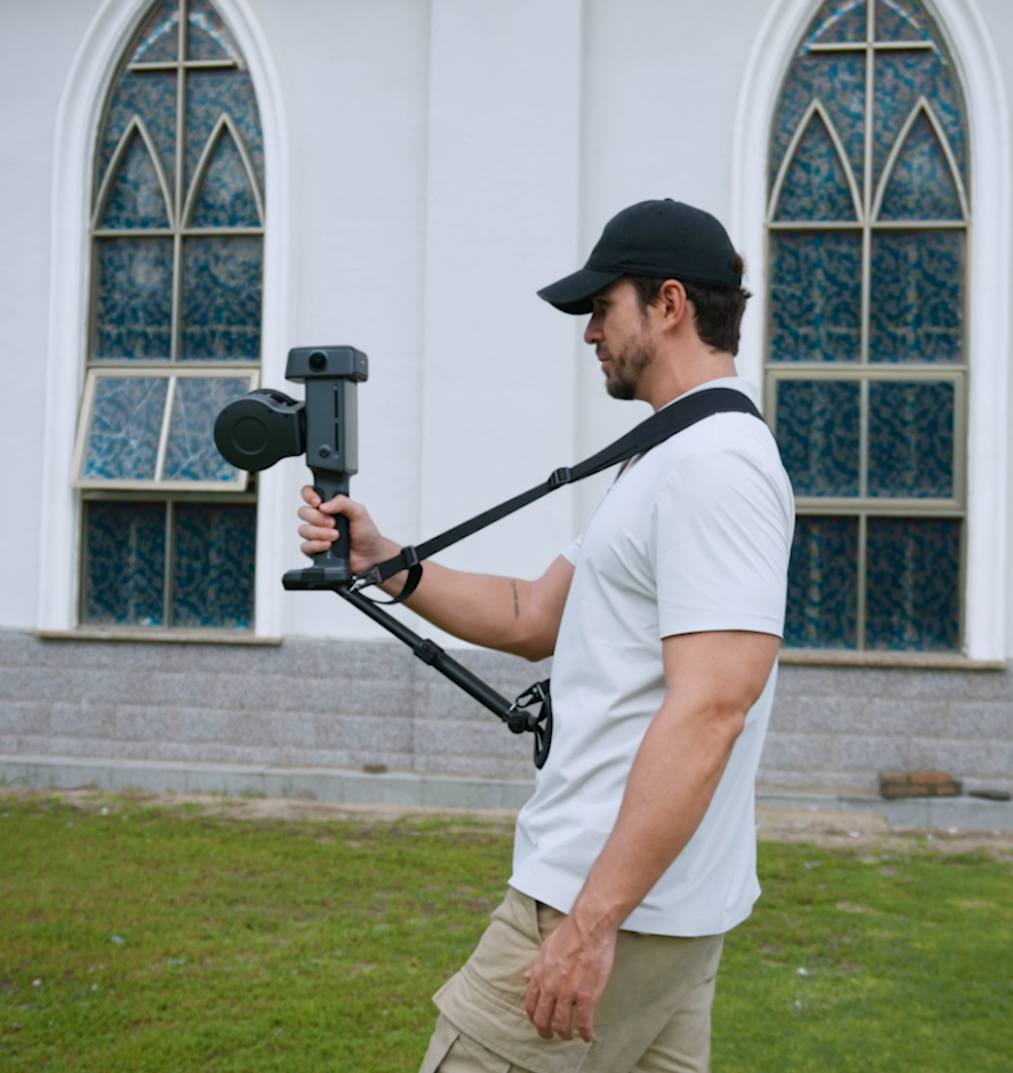
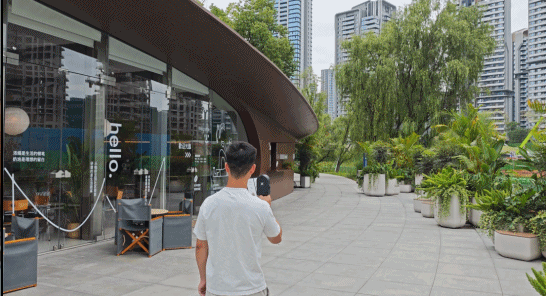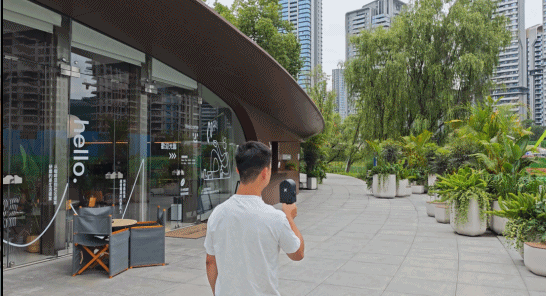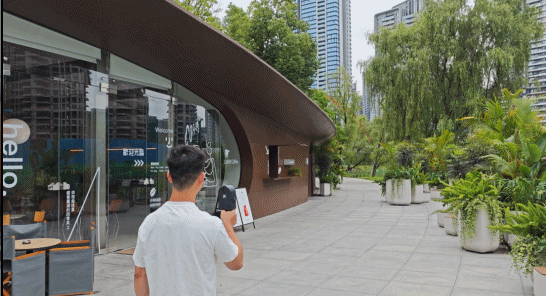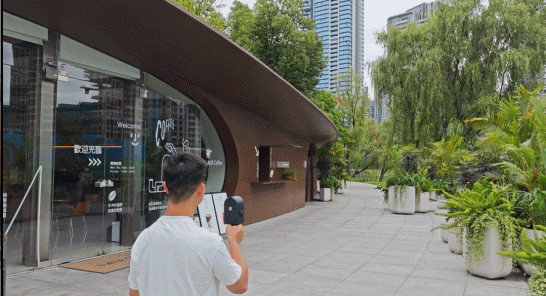
使用 Lixel 系列手持扫描设备对目标空间连续扫描,适用于既有建筑室内外、城市街区、桥梁道路、地下空间、管廊隧道、高耸复杂构筑物及施工现场。手持、车载、机载结合,更完整地实现空间数据采集。
步骤 2
自动处理与多源融合
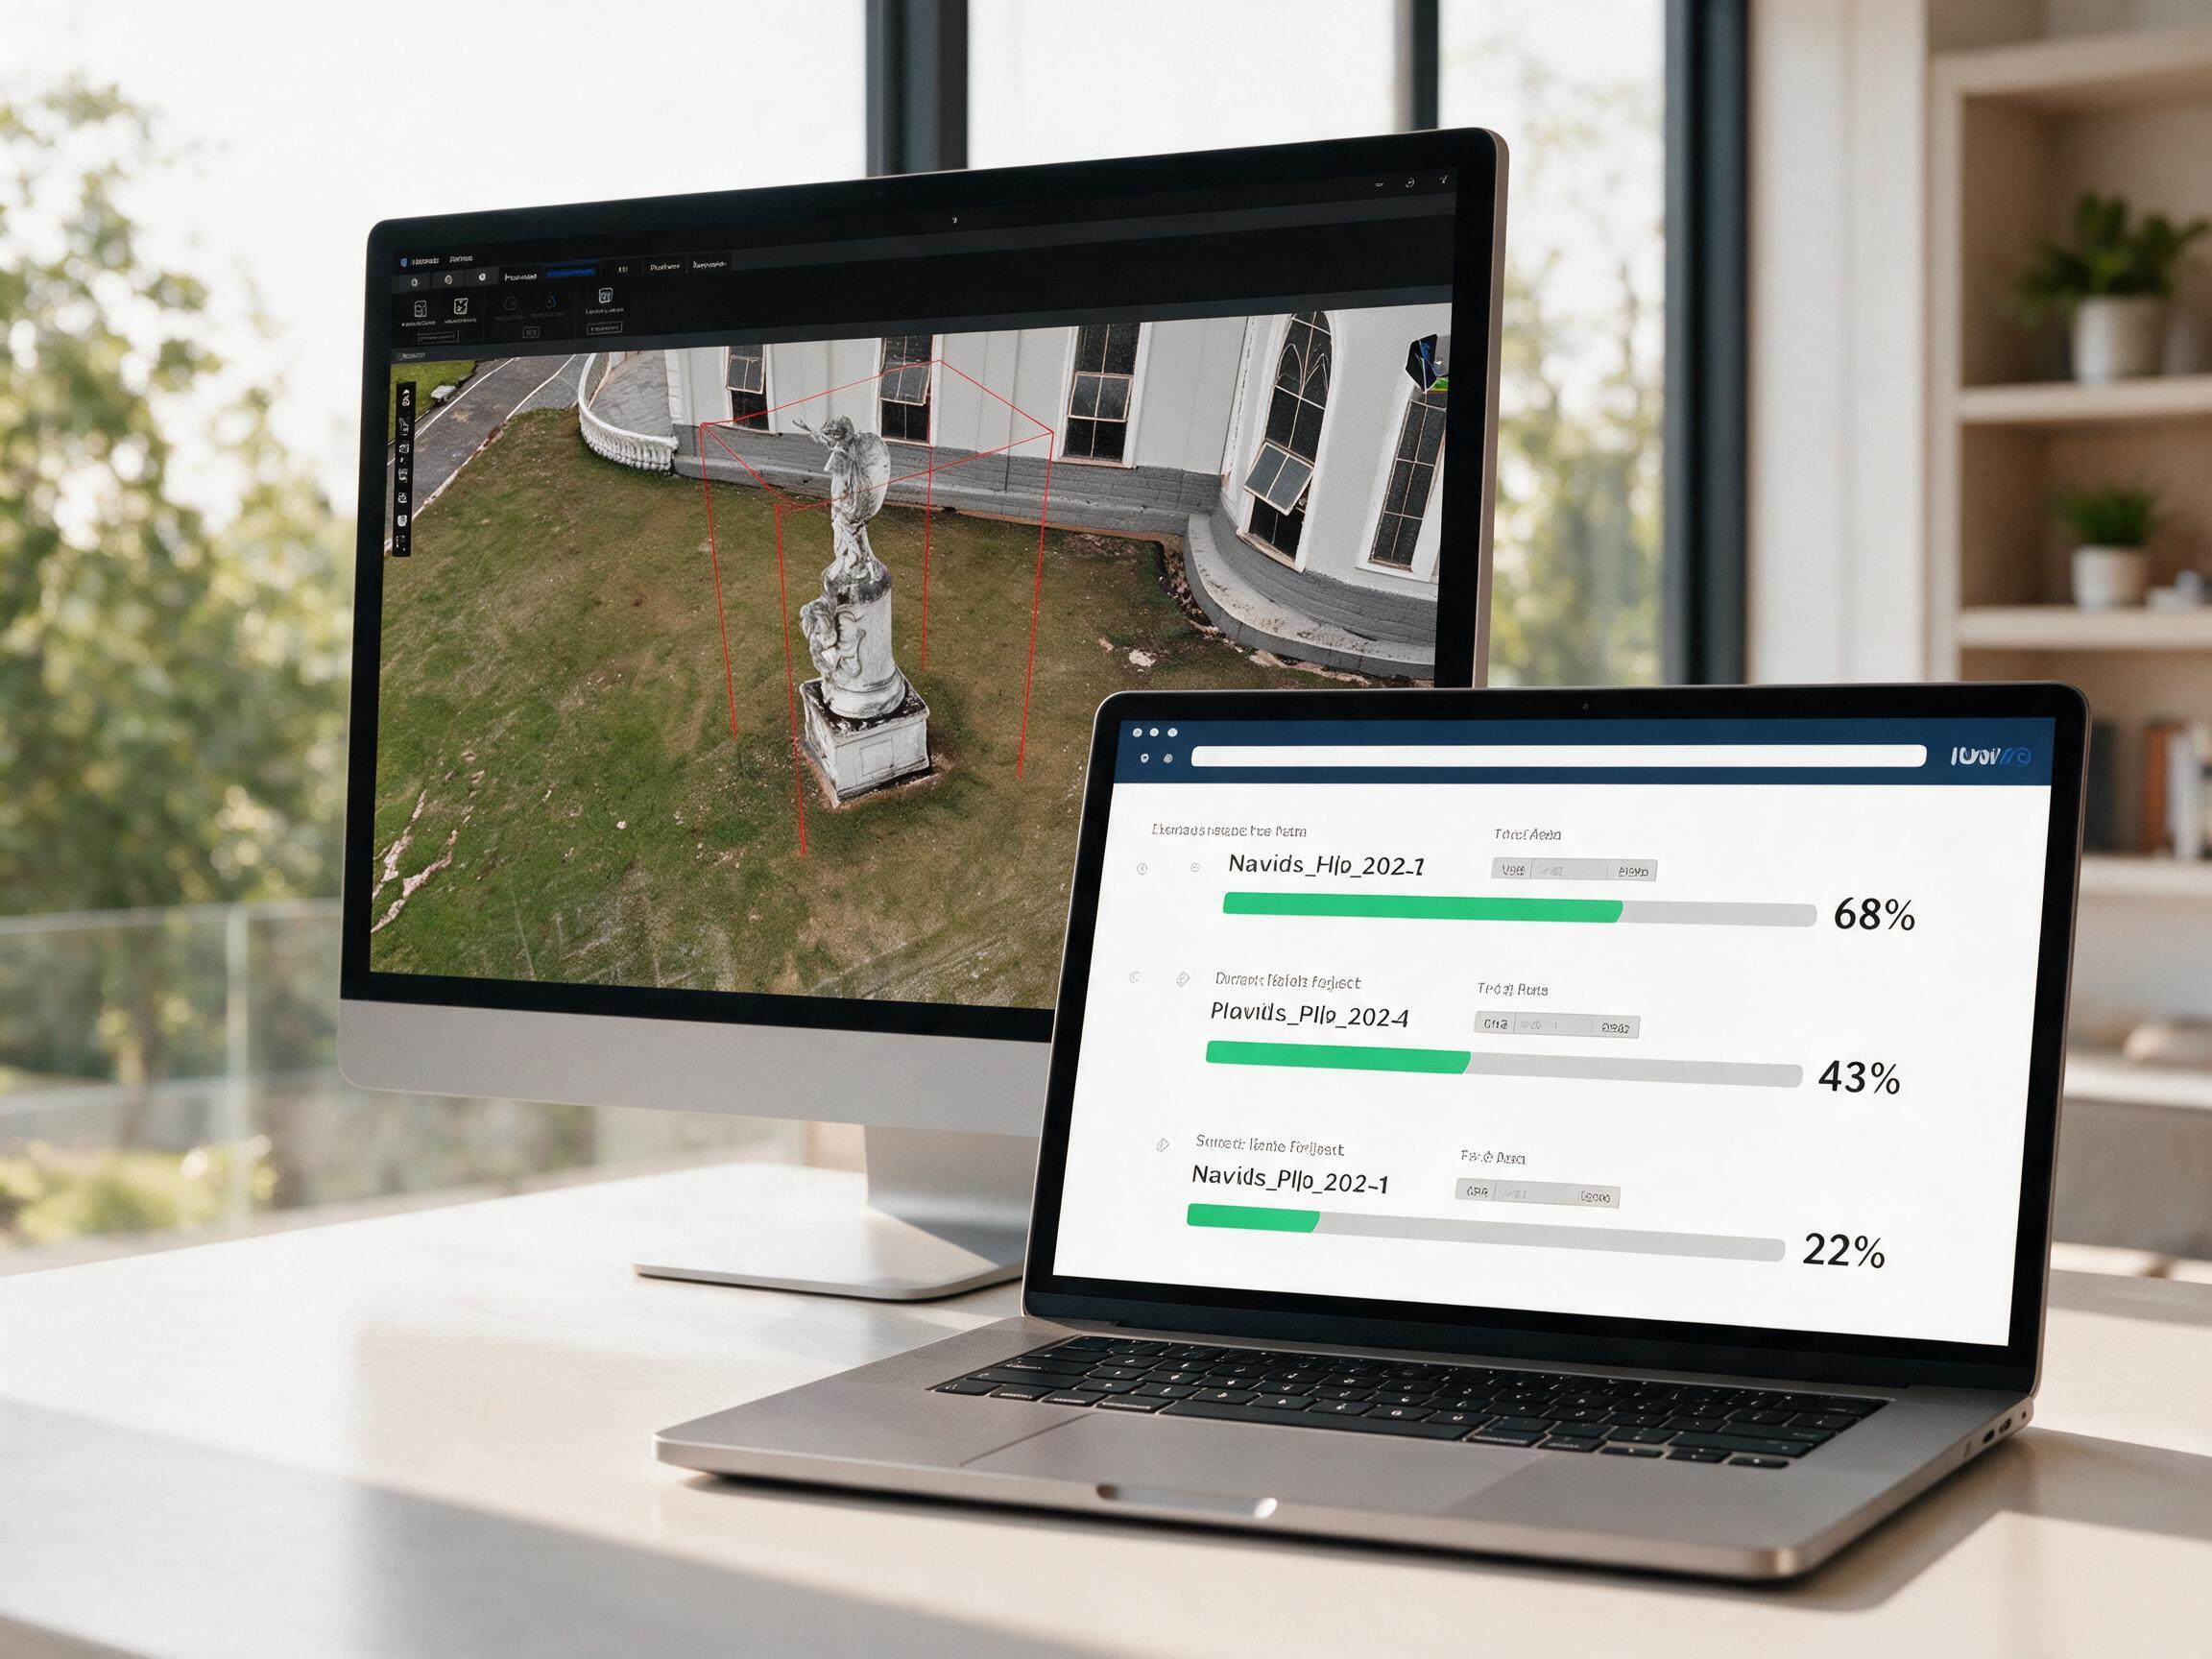
通过 LixelStudio 和 LCC Studio 自动化处理。大型或复杂项目可进一步采用多段数据地图拼接、空地数据融合、高清补拍、RTK/PPK 数据对齐,扩展单次扫描覆盖能力并提升数据完整性。
步骤 3
生成多类型空间成果
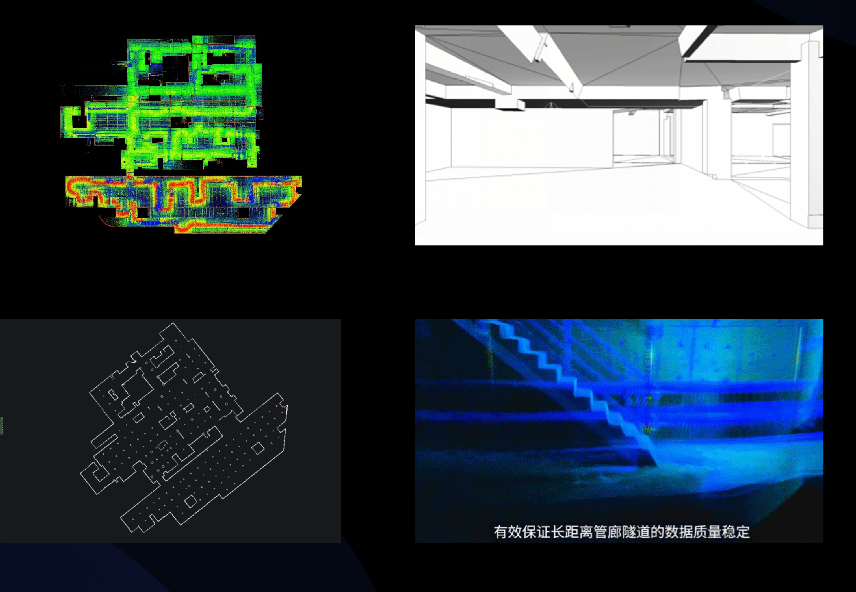
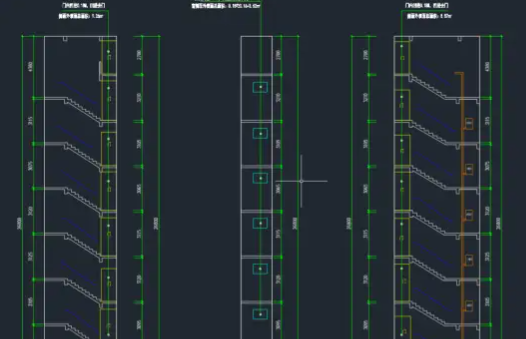
按需输出毫米/厘米级点云、3DGS 实景三维、全景数据、距离与面积测量、平面及立面参考、断面数据、地形及表面数据、Mesh 等成果。同一套现场数据可面向不同专业继续加工。
步骤 4
进入专业软件工作流
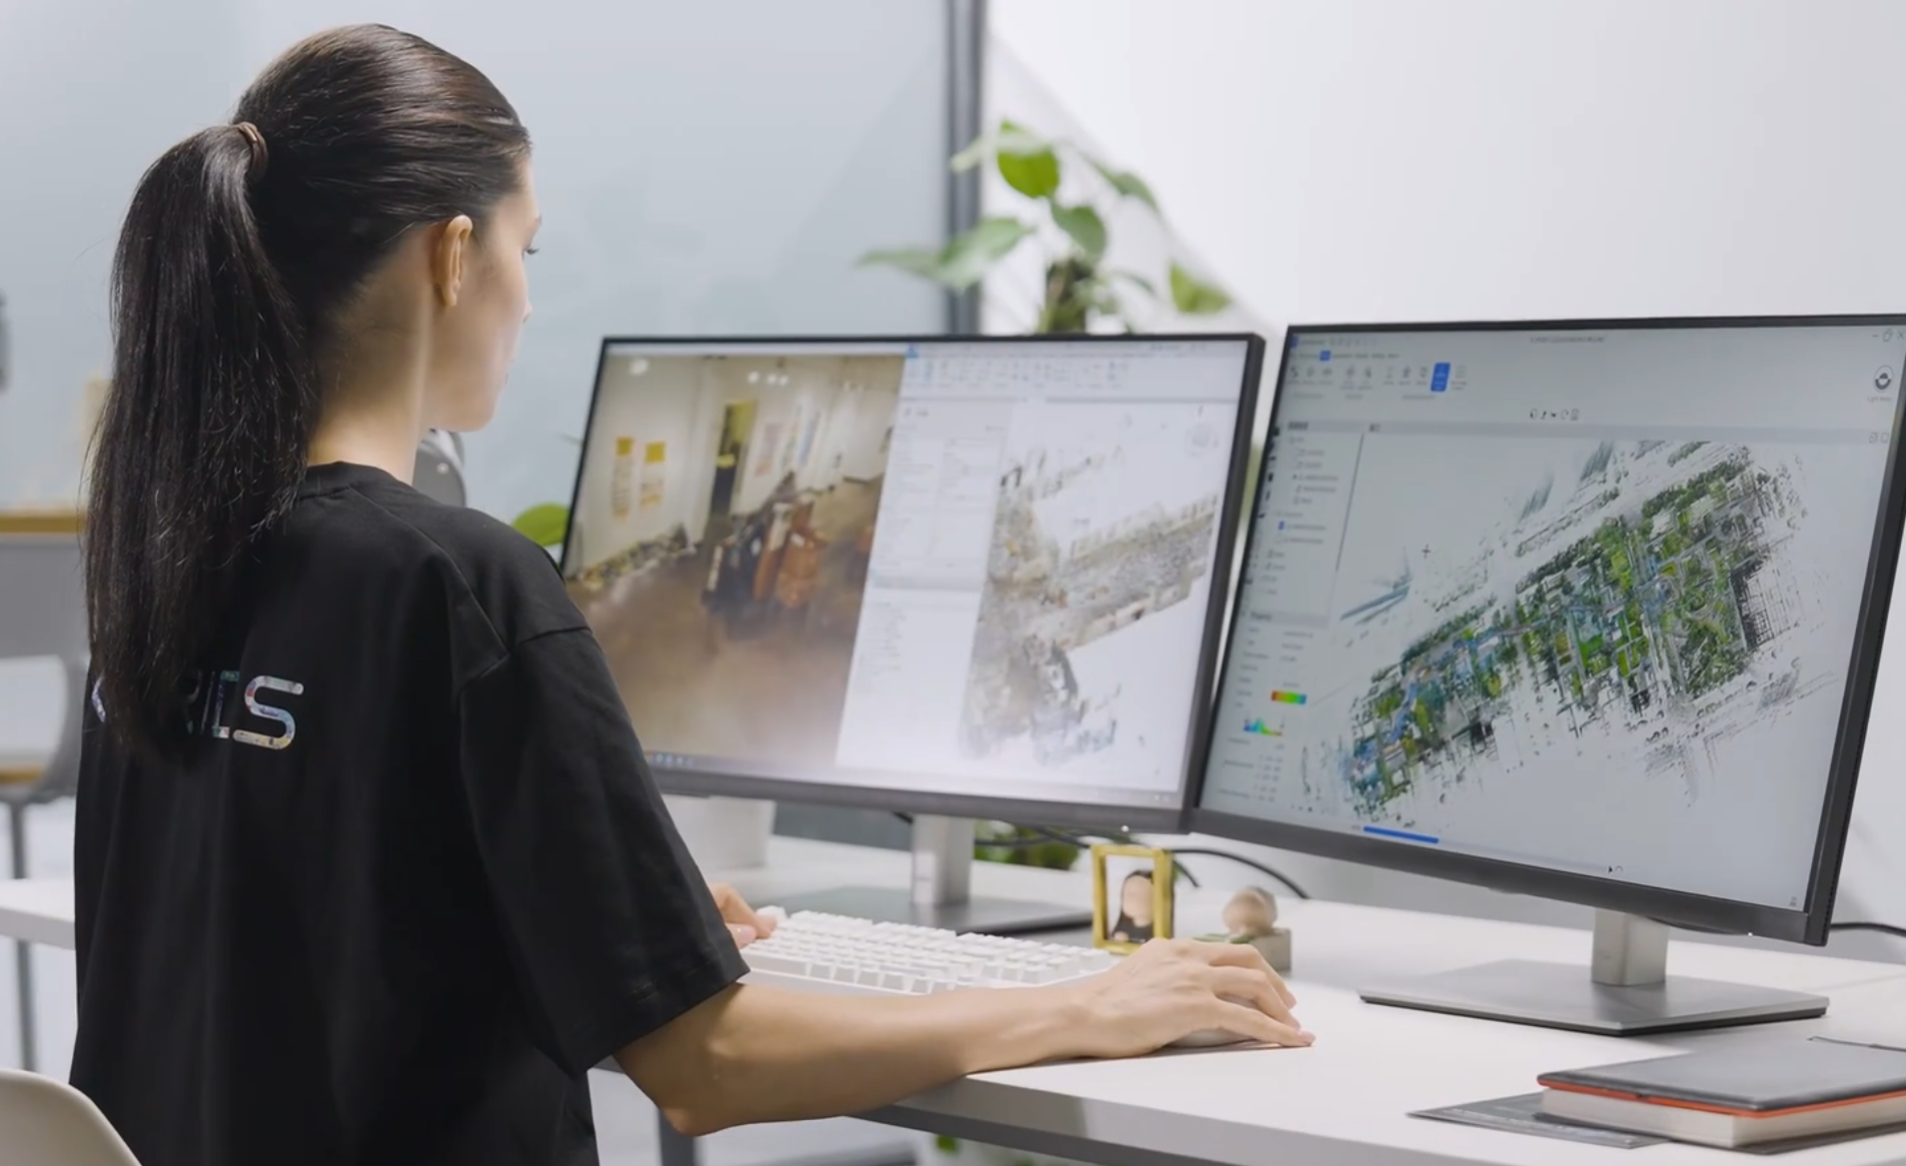
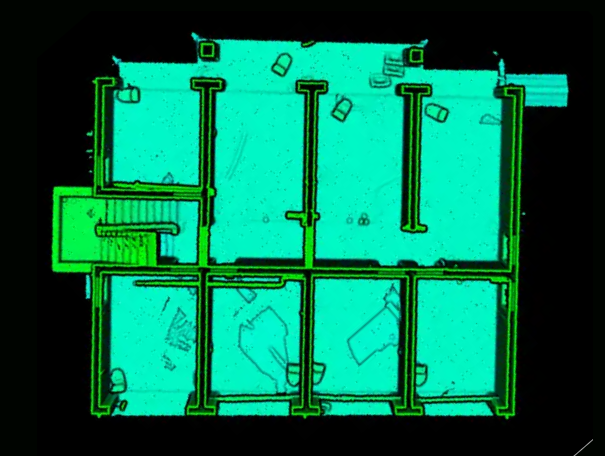
将成果继续用于既有工程软件与业务流程:CAD 平面/户型/立面/截面图、BIM 三维建筑模型、GIS 模型与数据、工程测量成果、三维设计成果、实景可视化模型、数字化交付平台。
步骤 5
共享、复用与长期留档
三维数据不再只是一次性测量成果。项目团队可持续用于设计沟通、工程复核、施工记录、竣工交付及后续改扩建,让现场空间信息在不同阶段持续产生价值。
灵光 L3
手持移动扫描设备,行走即扫描,达毫米级精度,覆盖大范围与高精度需求。可结合车载、机载套件。
处理LixelStudio
点云处理与格式输出,LAS/E57/RCP/OBJ/PLY 一次到位,直接进 ReCap 与 CAD。
重建LCC Studio
自动生成 3D 高斯实景,照片级、可漫游、链接分享。
插件LCC for Revit
把 3D 高斯现场带进 Revit,设计与现况同屏比对、直接标注。
从"测一次、交一个成果",走向"一次采集、多种成果、多阶段复用" —— 让真实空间成为贯穿设计、施工、运维的工程基础数据。
应用场景
每个场景按同一结构拆开:现在遇到什么问题、其域创新怎么解、你能拿到什么。
场景 1
既有建筑与城市街区测绘
快速获取既有环境的真实空间底图
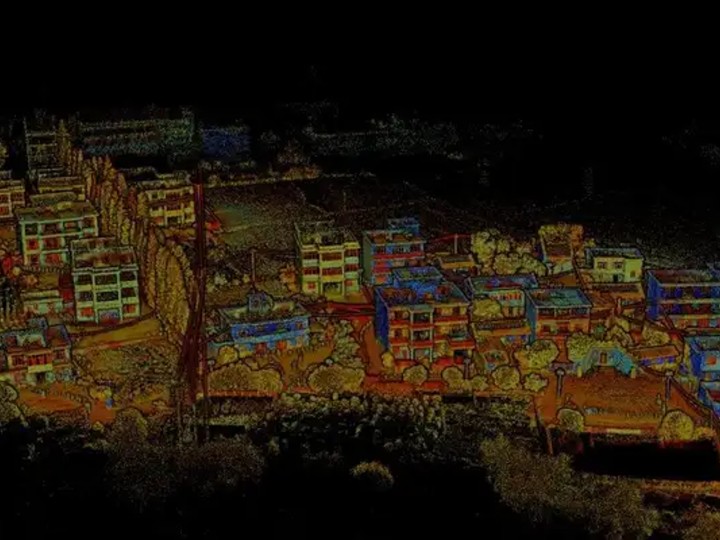
改造、更新及既有建筑项目首先面对的往往不是"怎么设计",而是"现场到底是什么样"。历史图纸可能缺失或与现状不符;城市街区又同时包含建筑立面、道路、基础设施设备及复杂公共空间,传统逐点或架站式测量效率低、耗时长、成本高。
使用 Lixel 系列手持移动扫描仪连续扫描建筑内外及周边环境,快速形成统一坐标下的三维空间数据。高精度点云用于尺寸、结构和空间关系分析存档,进一步形成设计施工所需的图纸和建筑模型;3D 高斯模型直观保留建筑材质、外观及现场环境,方便跨部门沟通和视觉呈现。
- 快速建立既有建筑空间底图
- 减少现场反复补测
- 同时保留准确几何与实景信息
- 为改造、设计和数字化建档提供基础数据
场景 2
桥梁、道路与线性基础设施
让长距离、连续空间的数据采集更高效
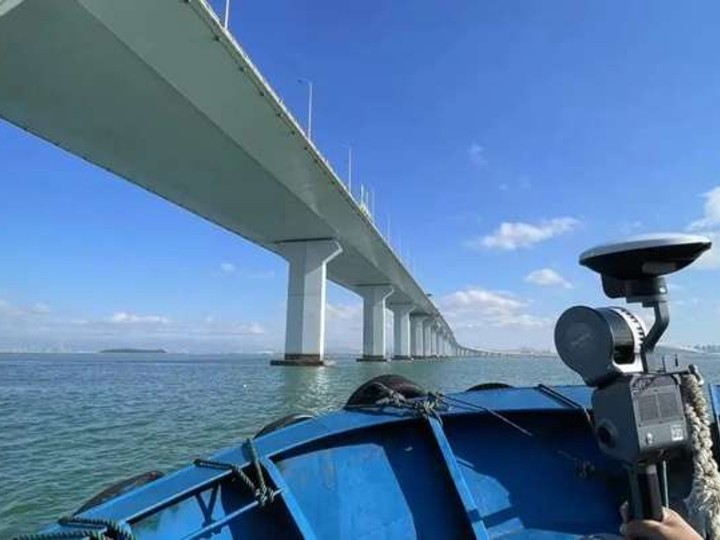
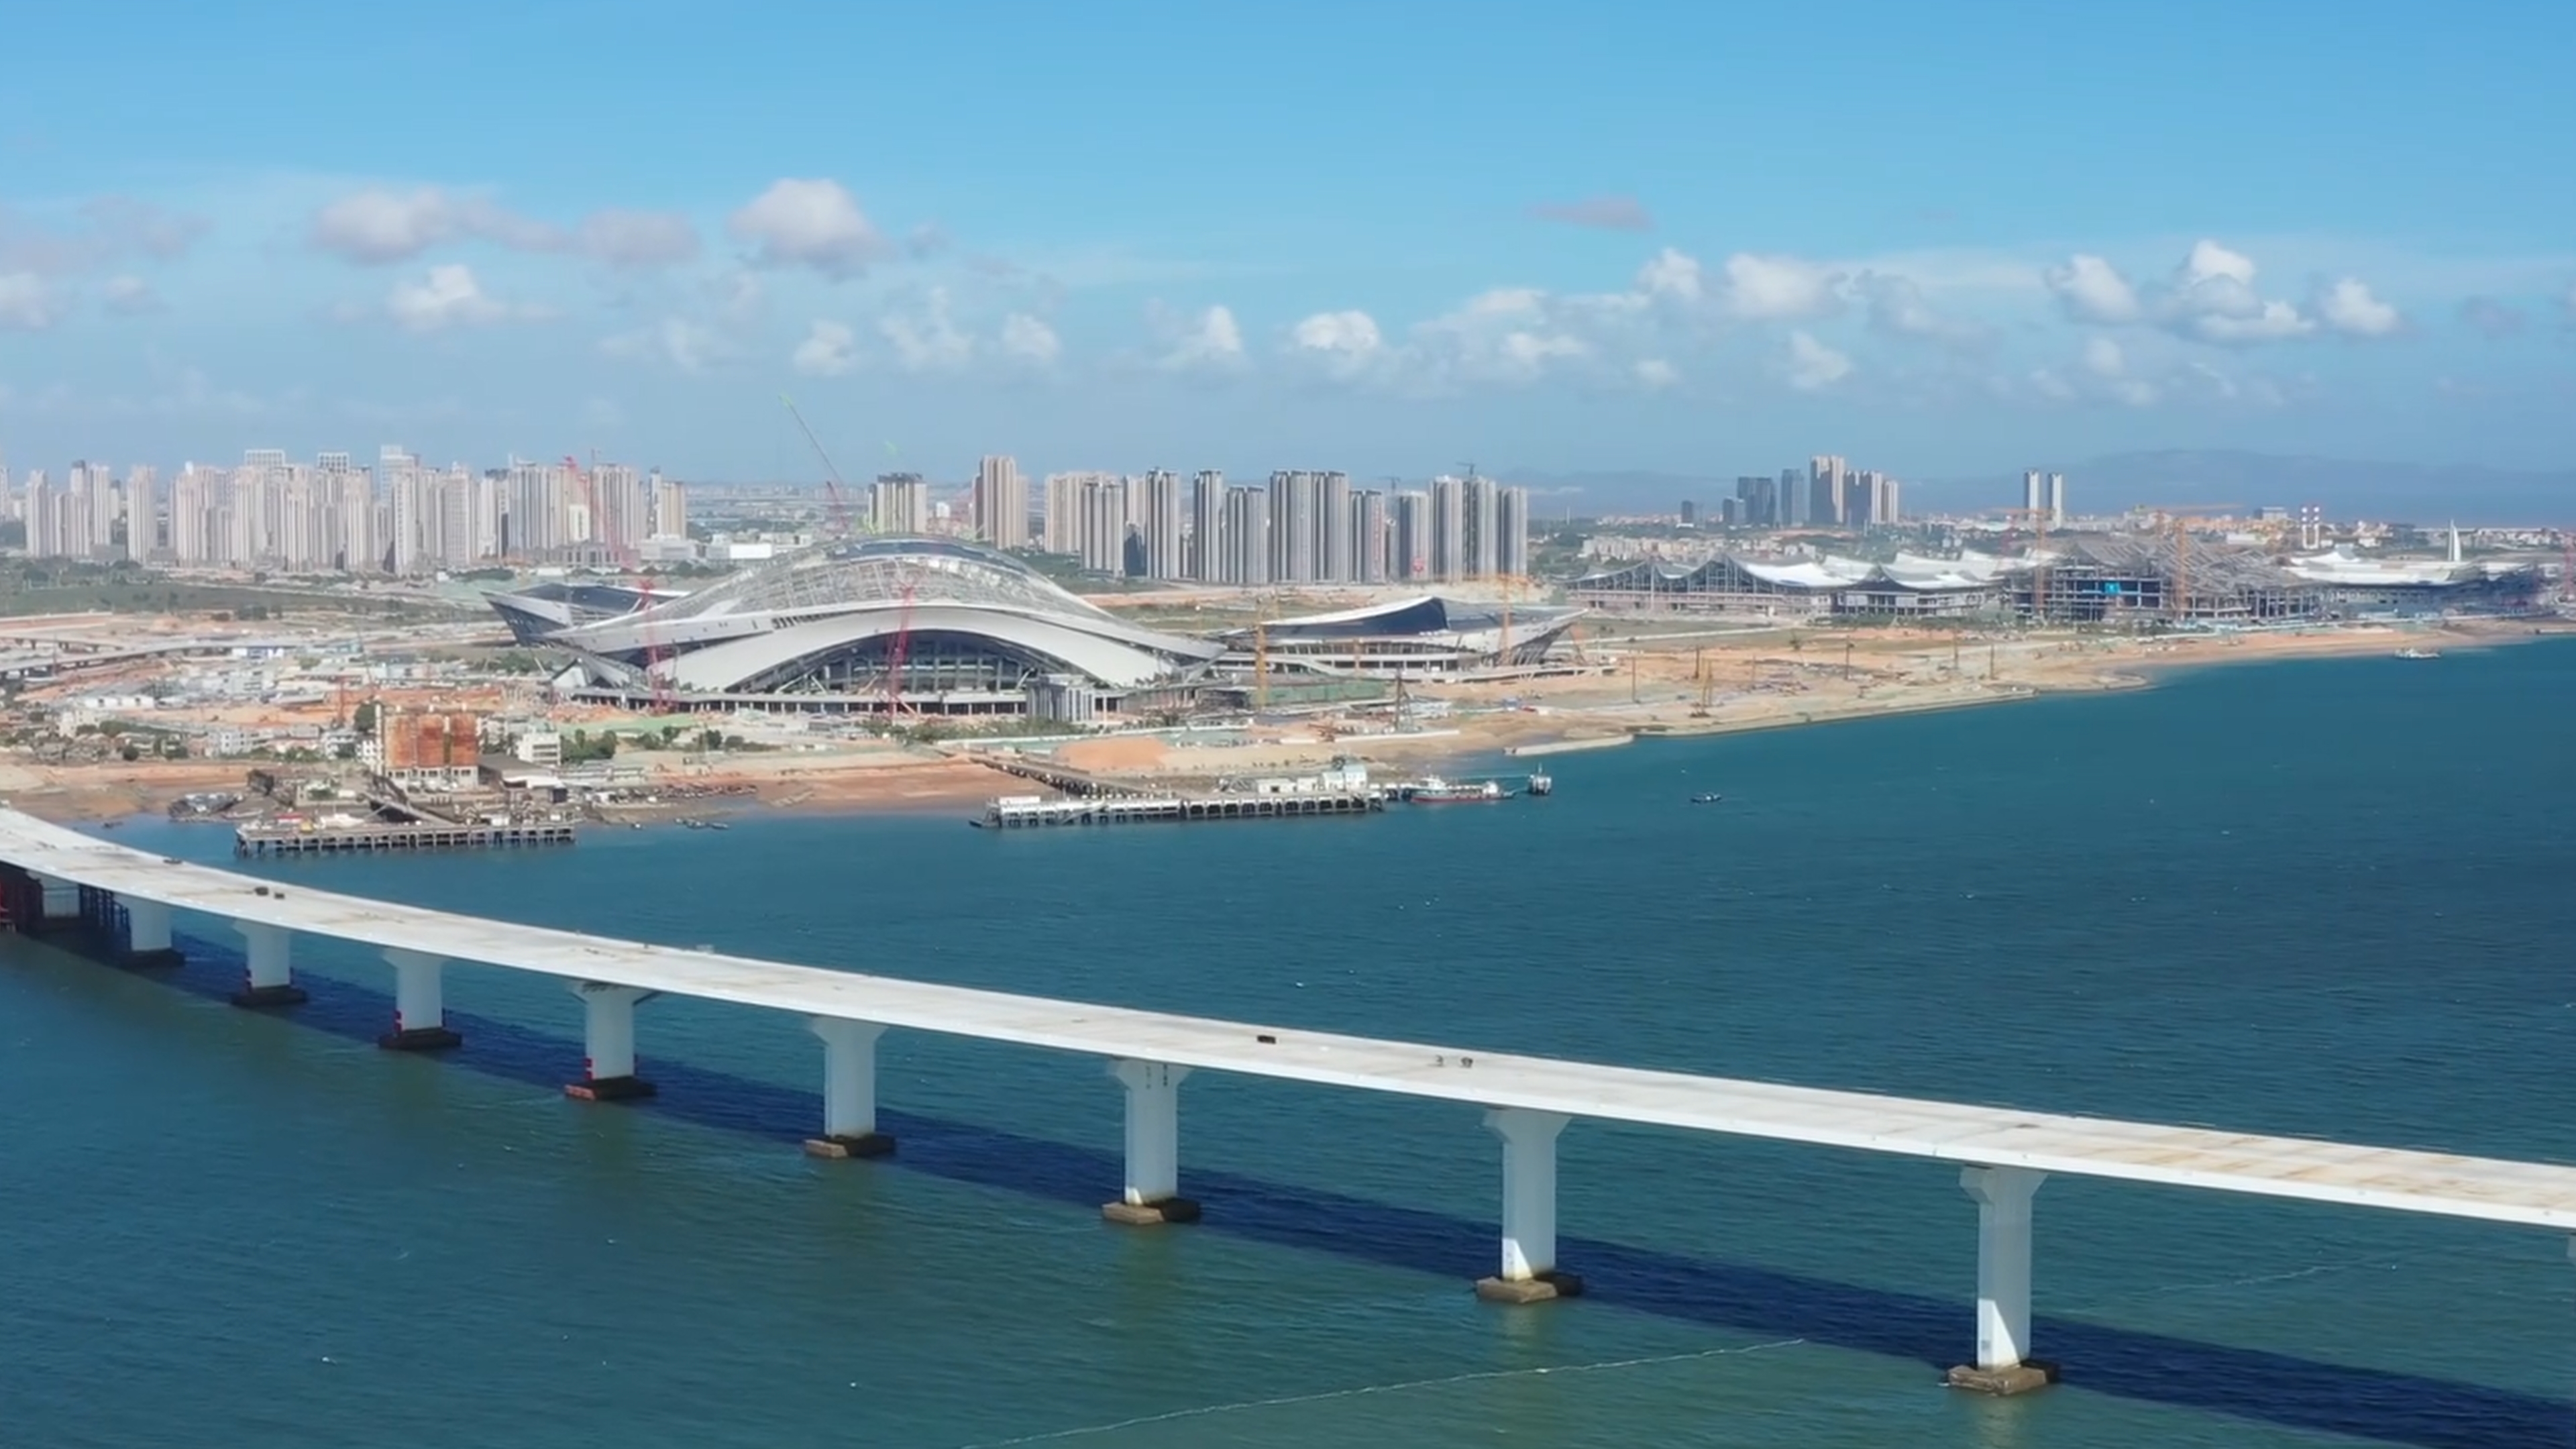
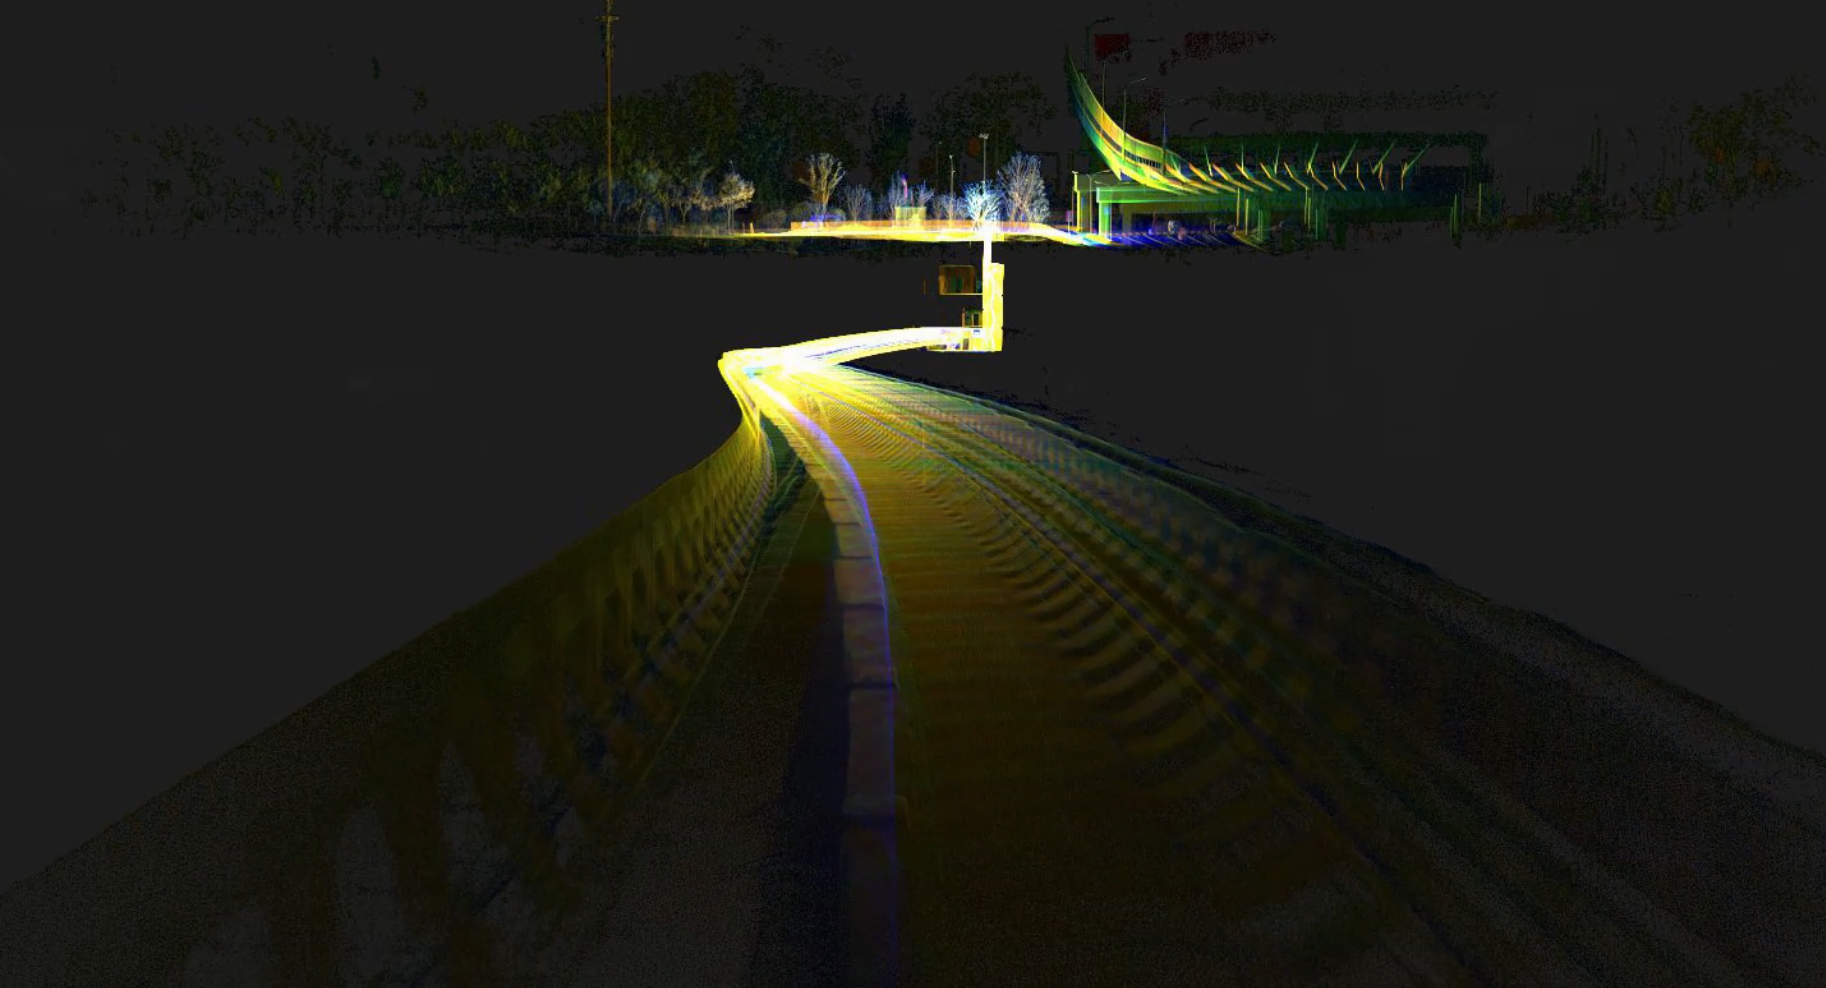
道路、桥梁及其他线性基础设施覆盖范围大、结构连续,传统架站式作业需要不断转站。禁飞区无法通过无人机扫描测绘的场景也带来大规模采集挑战。项目不仅需要采集和测量空间数据,还经常需要完整记录沿线设施、周边环境和结构现状。
灵光 L2 Pro 适合大范围连续移动扫描,可结合手持、车载、机载不同采集方式,提高线性场景的数据获取效率。针对更大范围项目,通过多段数据地图拼接、空地数据融合和定位能力建立准确且连续的三维空间数据。
- 提升长距离工程采集效率与准确性
- 减少频繁架站与转站
- 同步记录结构与周边环境
- 为后续测量、检测和工程分析提供三维基础
场景 3
地下空间、隧道与管廊
在 GNSS 受限环境中持续完成空间采集
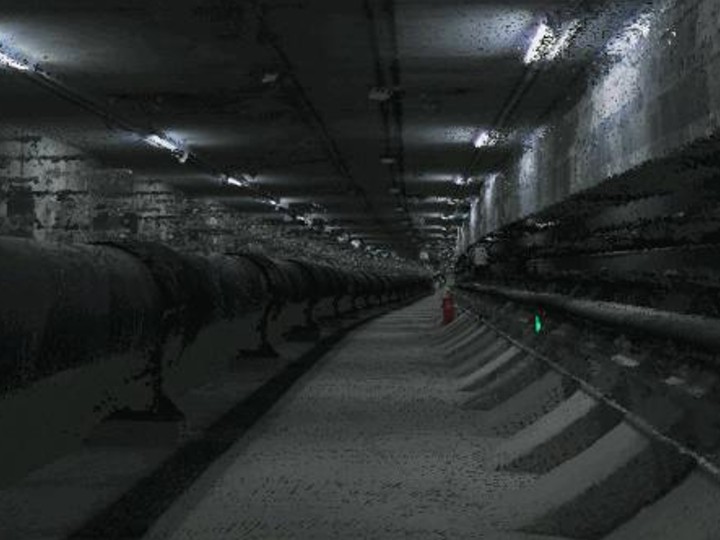
地下停车场、隧道、地下工程及综合管廊空间封闭、结构重复、缺少特征点,并且无法持续依赖 GNSS 定位。长距离、重复纹理和复杂转弯也增加了移动测量的难度。
通过激光雷达、视觉传感器和高精度惯导等多源融合 SLAM,在 GNSS 信号受限环境中持续完成定位、校准与实时三维重建。连续走扫可以快速记录地下空间的结构、设施设备及通行环境,并输出可测量点云和直观的实景三维成果。
- GNSS 受限环境稳定采集
- 提升地下大空间作业效率
- 减少复杂环境布站工作
- 同时获得测量与实景记录
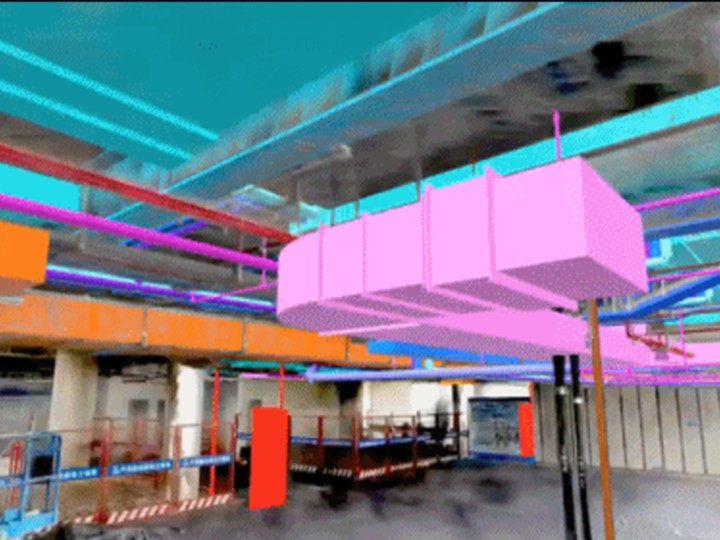
场景 4
施工进度与过程留档
把持续变化的施工现场完整记录下来
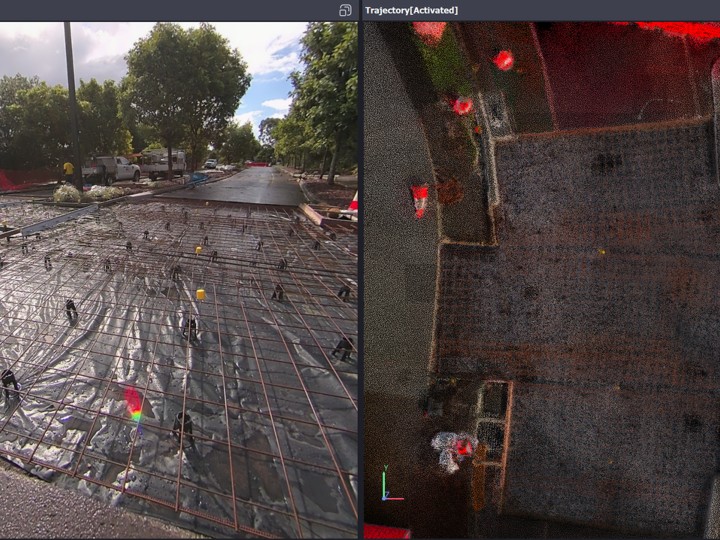
施工现场每天都在发生变化。照片能够记录局部,却很难完整说明某个时间节点的空间状态;很多隐蔽工程一旦封闭,后续便无法重新查看。如果每次三维采集成本过高、耗时过长,就很难形成有价值的连续记录。
移动扫描降低单次现场三维采集的操作门槛,使项目能在关键施工节点重复采集。通过不同时间的三维数据完整记录施工过程,并将高精点云与 3D 高斯模型用于设计复核、工程监管、问题沟通和过程存档。
- 更高频地记录施工节点
- 直观呈现现场实际进度
- 隐蔽工程封闭前完整留档
- 为工程复核和项目追溯提供依据
场景 5
竣工测量与数字化交付
交付建筑,也交付真实的空间记录
传统竣工资料通常由图纸、照片和不同专业的成果组成。但最终建成状态与设计模型之间可能存在差异,一些设备、管线和施工细节也难以通过二维资料完整表达。
在竣工阶段对建筑进行完整三维扫描,形成统一的实测空间档案。高精度可测量点云和据此绘制的平面图纸,可服务于尺寸复核和后续建模;3D 高斯模型和全景视图则提供直观的竣工实景记录,为项目交付及未来改扩建保留更完整信息。
- 建立真实竣工空间档案
- 减少竣工资料的信息断层
- 同时提供可测量与可视化成果
- 为未来改造提供可靠现状依据
场景 6
空间测量与工程复核
从三维现场直接获取所需尺寸
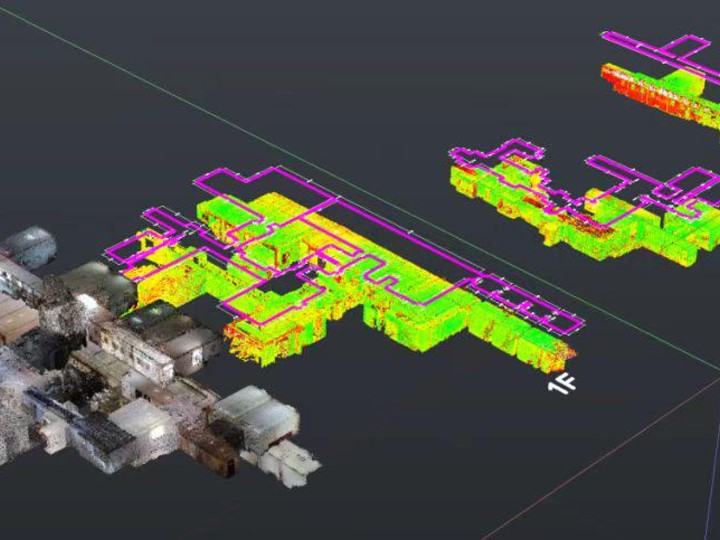
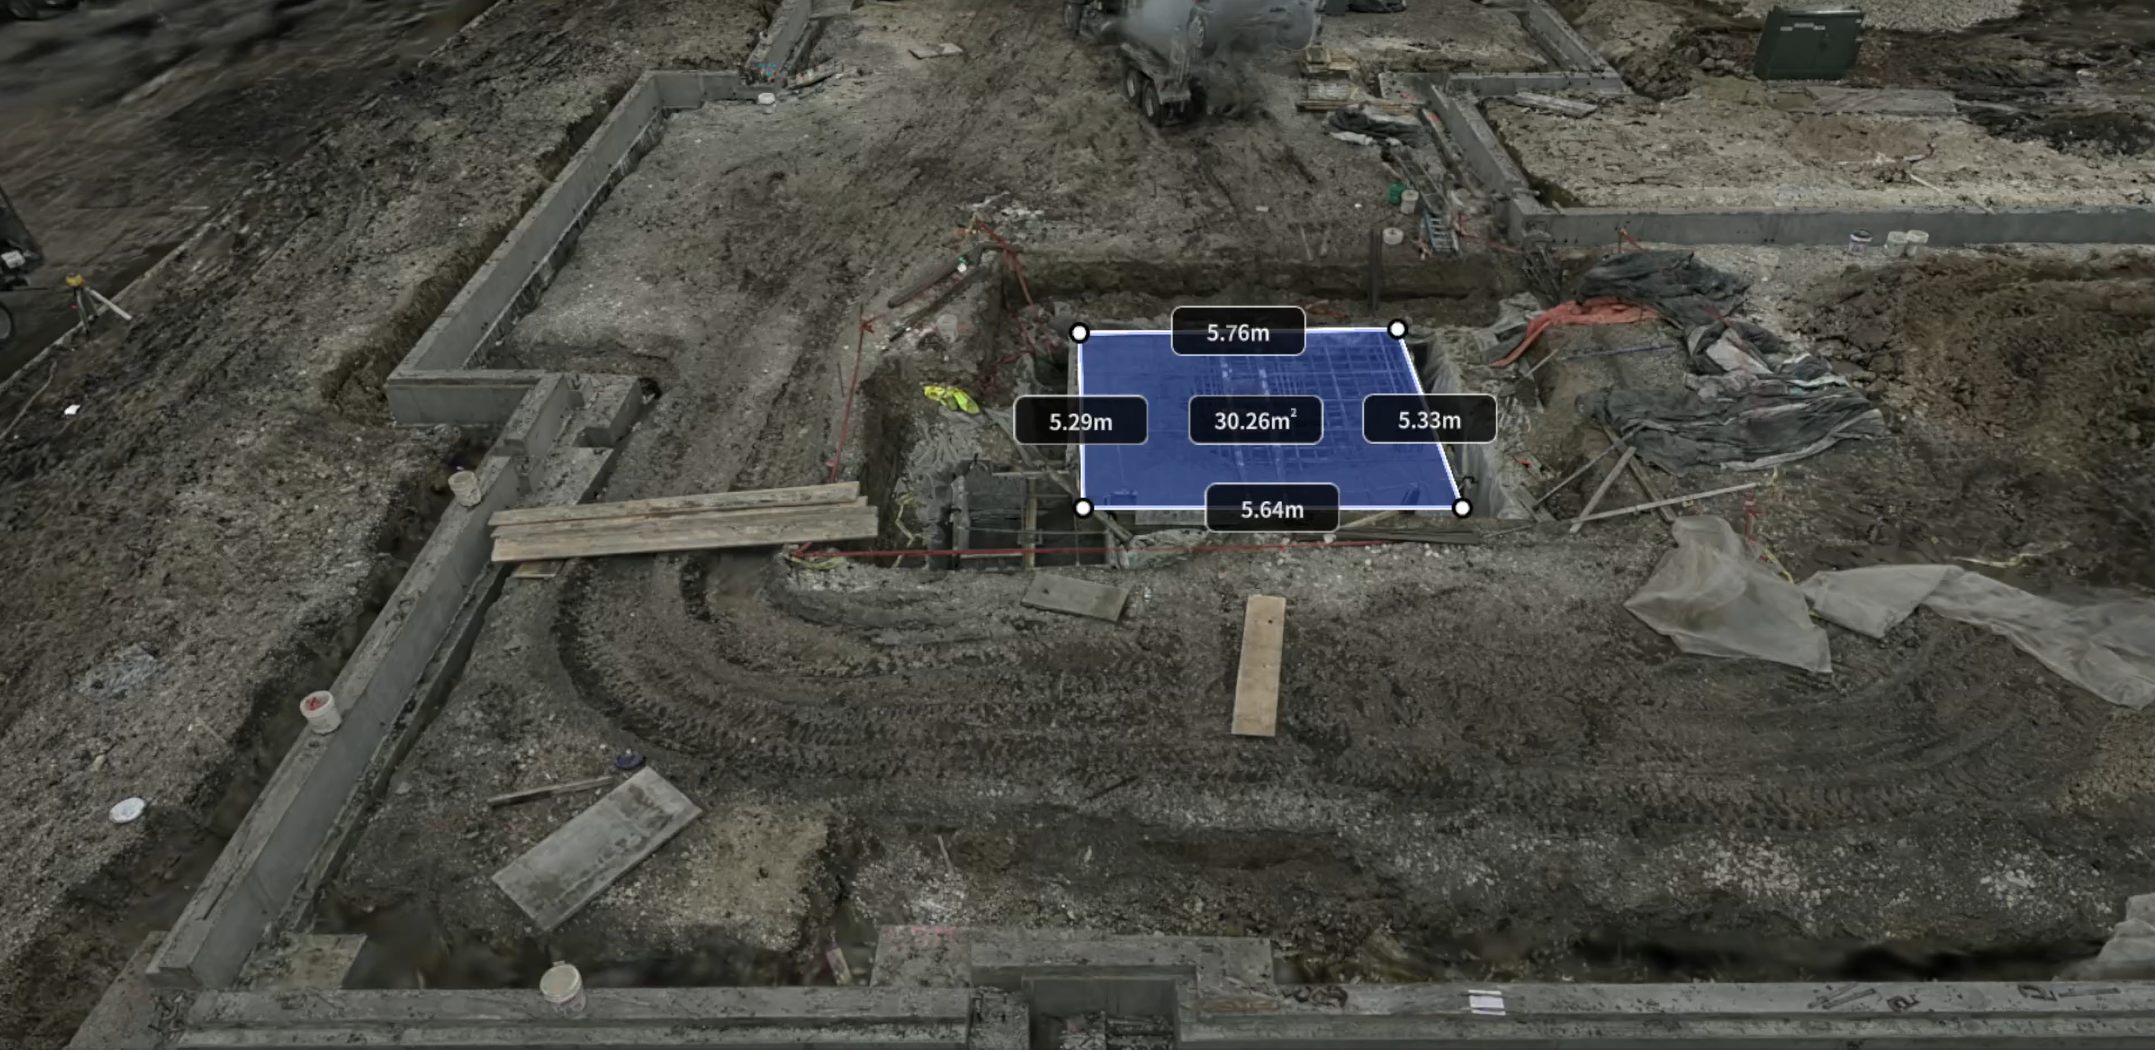
建筑及工程现场经常需要临时复核净高、距离、面积、结构尺寸及空间关系。传统方式依赖现场重新测量,一旦项目人员已经离场,一个遗漏的尺寸就可能意味着再次出差。
将完整现场保存为可测量三维数据。项目人员可以在高精点云或空间数据中进行距离、高度及空间关系复核,并针对需要的位置提取进一步工程成果。
- 减少遗漏尺寸导致的返场
- 从完整三维环境中随时复核
- 提升设计与施工沟通效率
- 让一次外业扫描支持更多后续任务
场景 7
高耸及复杂构筑物
覆盖传统单一采集方式难以完整记录的空间
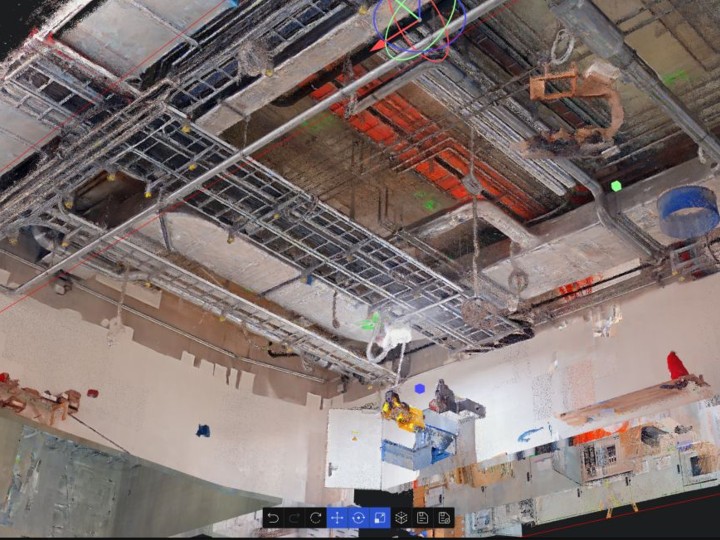
电塔、塔楼、大型立面、复杂构筑物等场景往往存在视角遮挡和高度限制。仅依靠地面或单一视角采集,很难兼顾顶部、立面和周边空间的数据完整性。
针对复杂和大型目标,可通过地面移动扫描与其他视角的数据进行融合。空地融合等工作流将不同来源的数据统一到完整场景中,补足单一采集方式产生的视角盲区。
- 提升复杂结构覆盖完整度
- 减少单一视角产生的数据缺失
- 支持大型构筑物整体三维建档
- 兼顾几何成果与真实视觉表现
场景 8
古建筑测绘与数字化存档
在减少现场干预的同时,完整记录建筑细节
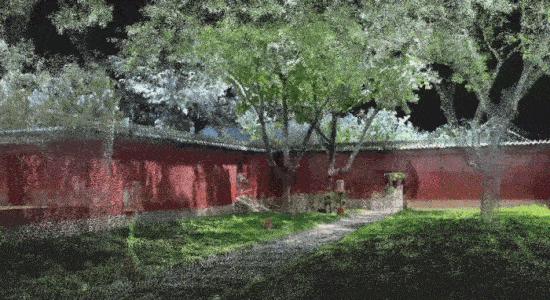
古建筑结构复杂,木构、斗拱、雕刻、院落等细节丰富,同时对现场作业方式和数据完整性有更高要求。单纯照片缺少尺度信息,而只保留点云又难以完整表达材质、色彩和建筑风貌。
通过非接触式移动扫描获取建筑空间结构,并同时生成高精度点云和高度真实的 3D 高斯模型。几何数据用于测绘和研究,3D 高斯模型用于保存建筑外观、材质和空间体验,使同一次采集兼顾测量与数字化保护。
- 非接触式快速采集
- 厘米级空间数据记录
- 同时保存精确几何结构与视觉细节
- 数据可进一步用于不可移动文物保护、研究与数字展示
常见问题
关于精度、移动 SLAM、无 GPS 环境、成果类型与软件衔接的常见疑问,集中回答。
以灵光 L2 Pro 为例,可输出厘米级空间数据,相对精度 1 厘米。在 RTK/PPK 等工作流支持下,可进一步满足具有绝对坐标要求的项目需求。具体精度及作业方案需根据场景、控制条件和成果要求确定。
传统架站式扫描适合对单点精度要求极高的任务,而移动 SLAM 更强调复杂、大范围空间中的连续采集效率。对于既有建筑、施工现场、地下空间及线性工程等需要大量覆盖的场景,移动扫描可以显著减少布站和转站工作。
可以。其域创新的硬件方案通过激光雷达 LiDAR、视觉、IMU 等多传感器融合 SLAM 进行定位,因此能够在地下空间、建筑室内、隧道等 GNSS 受限环境下进行移动扫描。
根据使用设备和处理流程,可以生成点云(LAS/PLY/E57 等标准格式)、3D 高斯模型(PLY/LCC/LCC2/SOG/SPZ)、全景视图、网格模型(OBJ/3DTILES)、测量数据、断面及其他工程成果,并可继续进入专业软件进一步处理。
针对大型、长距离及复杂项目,可以结合闭环采集、打控制点、RTK/PPK、多段数据地图融合、空地融合等工作流控制整体数据质量。具体采集路线和处理方式应根据项目规模及精度要求制定。
可以。LixelStudio 支持输出主流点云和工程数据格式,并可进一步衔接 Autodesk ReCap、Revit、AutoCAD、Civil 3D、CloudCompare 等专业工具。LCC 数据还可以通过相关插件和工作流进入 Revit、SketchUp、Unreal Engine 等平台。
衔接建筑与工程团队已经在使用的工具
点云与 3D 高斯直接进入主流 BIM / CAD / 可视化工作流,不要求你换工具。
Autodesk ReCap / Revit
将点云成果继续用于既有建筑测量、工程设计与 BIM 相关工作流。
AutoCAD
LixelStudio 直出 RCP/E57/LAS,在 AutoCAD 中直接打开用于制图与测量。
3ds Max / SketchUp
将点云与 3D 高斯导入建模工具,作为设计参考与方案推演底图。
Unreal Engine
在 Unreal 中做建筑可视化与汇报级实时演示。