成功案例
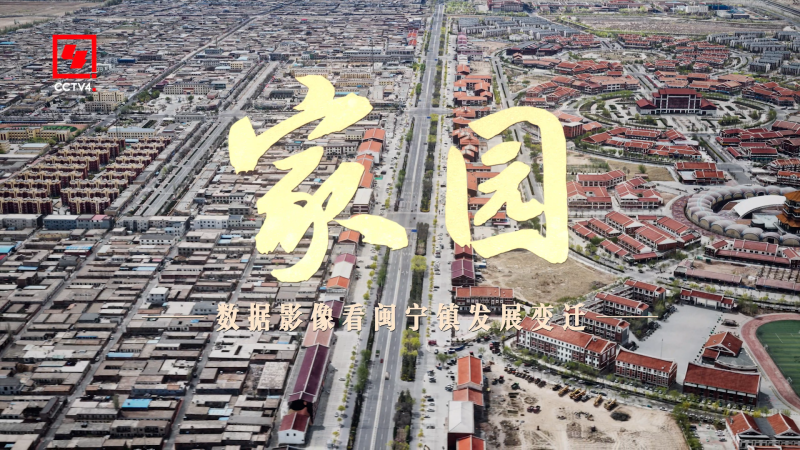
62 亿个高斯,150 亿个点云,全球最大空地一体 3D 高斯 | 看看 CCTV 央视纪录片镜头下的“闽宁镇”
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
采集约一万平方米的造纸厂,并绘制地面轮廓线及平面图
造纸术是我国古代四大发明之一,据蔡伦家乡湖南耒阳的民间传说,蔡伦生前也向家乡传授过造纸术。东汉末年山东造纸也比较发达,出过东莱县(今掖县)的造纸能手左伯。公元二世纪造纸术在我国各地推广以后,纸就成了和缣帛、简牍的有力的竞争者。公元三到四世纪,纸已经基本取代了帛、简而成为我国唯一的书写材料,有力地促进了我国科学文化的传播和发展。
当今我国造纸的流程大致可以分为以下步骤:原料准备→制备浆料→筛选和漂白→打浆→配制→抄纸→干燥→加工→质量控制。
在整个造纸过程中,质量控制是非常重要的环节。造纸厂需要建立完善的质量控制体系,对原料、浆料、成品纸张进行严格的检测和监控,确保产品符合相关的国家标准和客户的要求。工厂管理者为了确保在先前每会对每一个环节都把控到位,减少差错,需要对工厂整体和内部轮廓做科学的设计,形成一张合理规划平面图,确保原料、加工、搬运、质检环节有序进行,对提高产品的质量有积极影响。
传统的工厂内部平面数据采集以手工测量为主,工作效率较低,对造纸厂的正常运营也会产生影响,特别是面对大型工厂和多个分厂都需要测量的时候,则相较之下显得较为吃力。
而手持式三维激光扫描仪具备体积小巧、重量轻、易于携带和操作的优点,不受固定架或支撑设备的限制,能够快速扫描造纸厂,采集时间相较于传统测量大大减少,可有效提高外业效率。
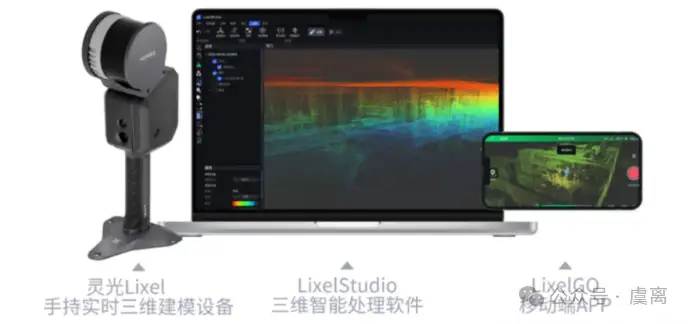
硬件软件一站式结合 手机端实时预览点云质量 PC 端一键预处理工程数据
其域创新灵光 L1 具备实时建模、高精度、便携易用等特点,能快速获取工厂点云,采用激光+视觉 Multi-SLAM 定位方式,不再依赖于三脚架和固定位置静态扫描,可以边走边采集,扫描速度高达32万点/s,数据实时回传与预览。
行业内首次做到一次开机不间断作业90分钟,突破单次采集时长上限。拒绝分层、漂移、歪斜,复杂场景采集成功率高,数据精准且唯一。同时可在此点云基础上进行绘图、三维建模与 BIM 模型制作等,让造纸厂数字化升级有据可依。
本次案例地点来自湖南省某造纸厂,技术人员使用灵光 L1,采集约一万平方米的造纸厂,并绘制地面轮廓线及平面图。
明确客户的采集需求后,需要提前规划扫描路径,以确保完整覆盖造纸厂所有区域,以便能够清晰绘制出地面轮廓线。建议单人作业或减少采集时的跟随人员,可以减少点云中的人影噪点,需要注意的是,尽量在光照充足的场景进行扫描,以确保能得到更清晰的点云数据集。
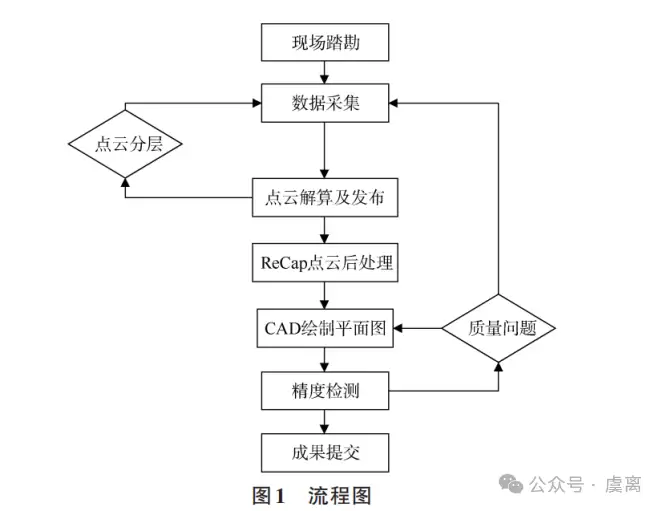
手持三维激光扫描仪的作业流程主要包括前期踏勘、规划路线、数据采集、数据预处理、数据后处理、成果图绘制等内容。主要技术流程如图 1 所示。
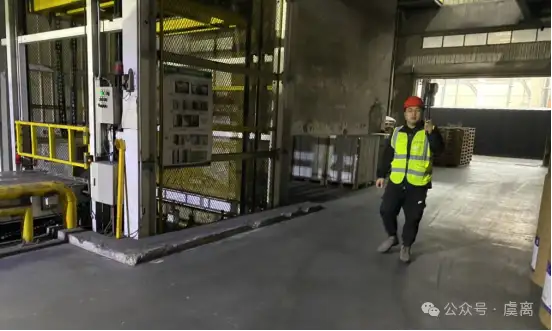
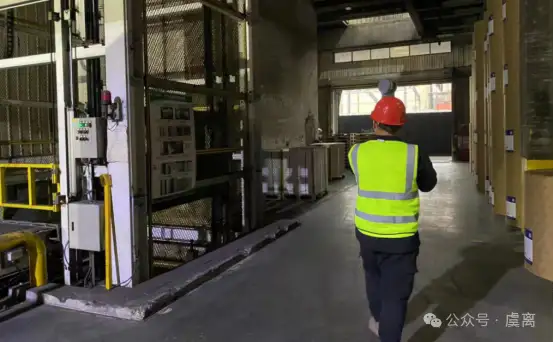
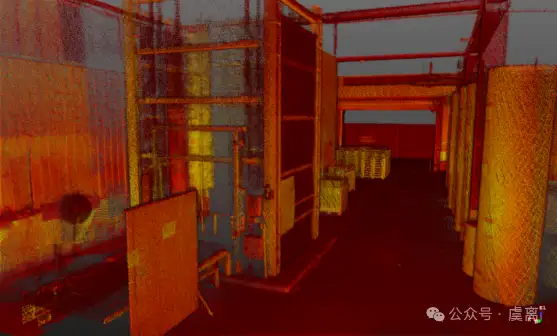
一人即可操作,减少跟随人员,独立采集数据
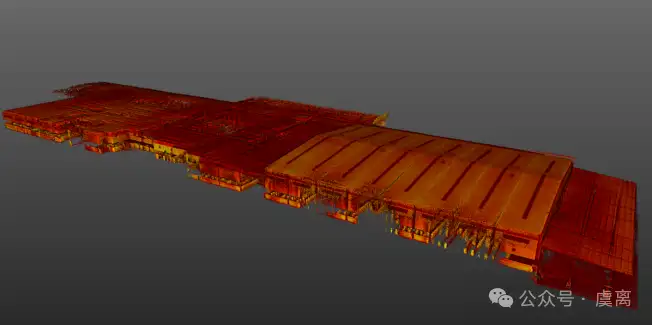
造纸厂整体 las 点云
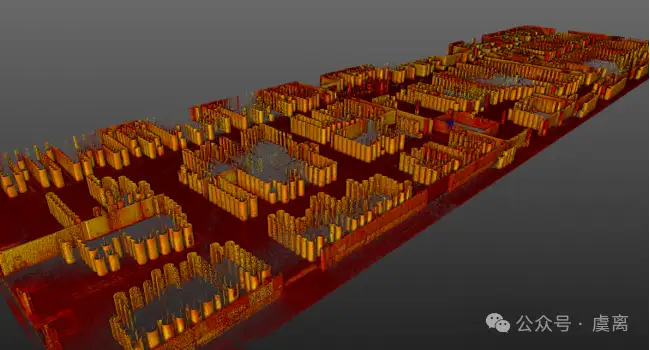
造纸厂内部结构
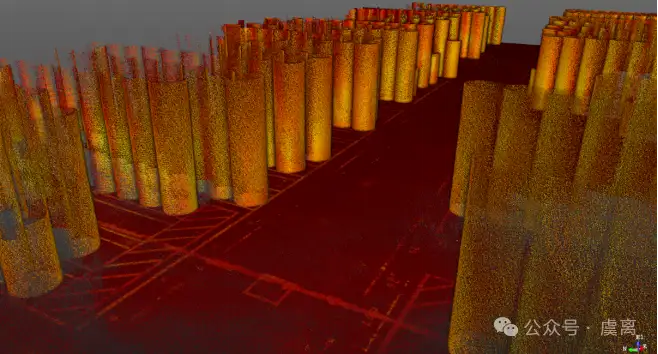
局部地面轮廓线
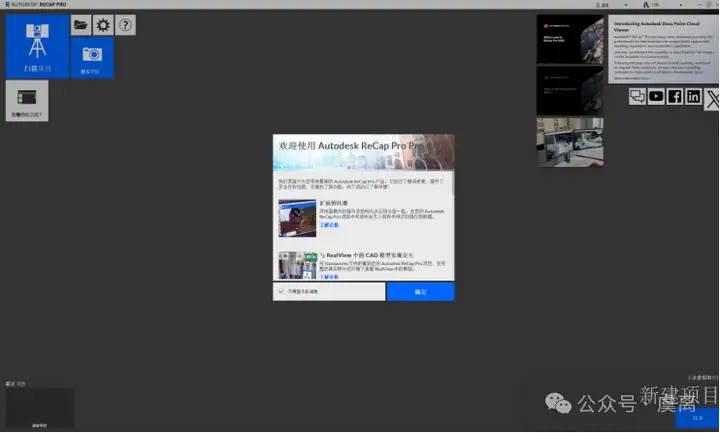
通过 Autodesk ReCap,将点云转换 las→rcp 格式用于 CAD 绘图
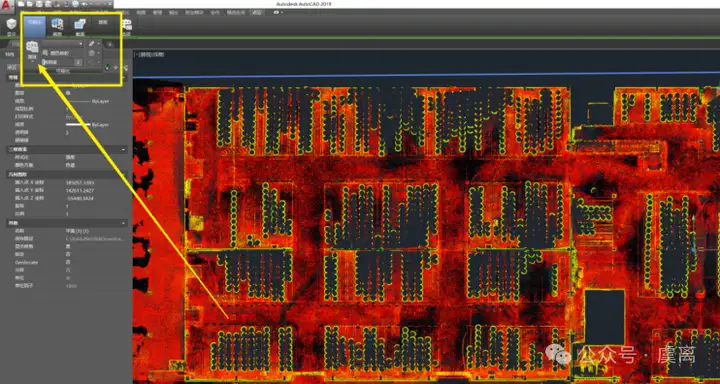
通过快捷键 pointcloudattach(点云附着)命令,将 rcp 格式附着至 AutoCAD,在 CAD 点云模块调整合适的点大小、调整强度显示模式(颜色方案为色谱)。根据点云反射强度,调整至顶视图,绘制房产分户平面图。
单击点云,调整点云渲染模式。由于建筑物内外材质不一样,选择不一样的渲染模式,可以让不同材质点云显示得更清晰。点云适当调节透明度,可以让墙体等结构轮廓更清晰。此时即可根据项目标准建立图层和绘制线划图。
绘制房产需要打开正交指令,如遇模型不是正北正东,于顶视图绘制 xline(延长线),使用 align(参照对齐)命令对齐 XY 轴,再切换前视图,输入 UCS,同理 xline+align 对齐 Z 轴。完成以上指令后,在前视图将点云模型位置挪至下方,避免点云遮盖线画图。
最后使用剖切命令,依次剖开每层点云模型的顶部和底部,保留中墙线,关闭三维捕捉,打开二维捕捉,绘制房产内部二维平面图。
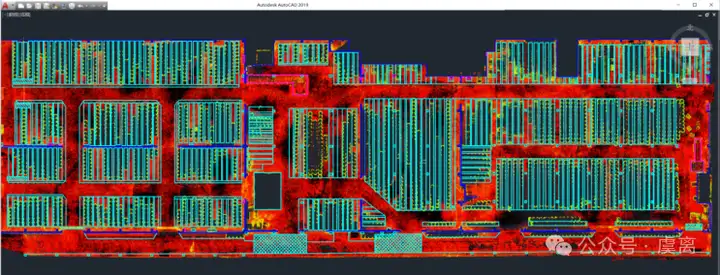
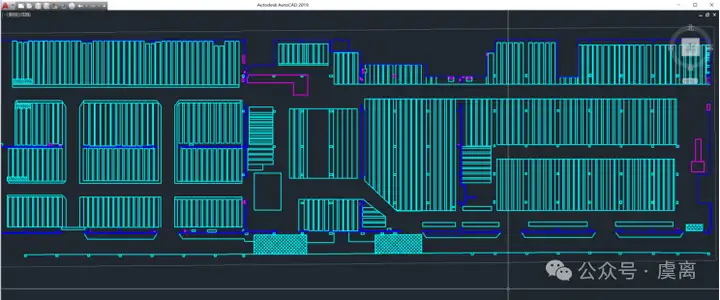
根据点云反射强度,调整至顶视图,绘制造纸厂轮廓线平面图
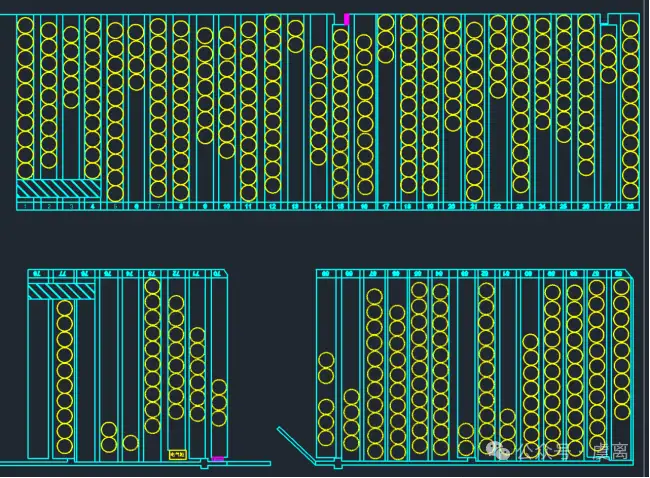
局部平面图
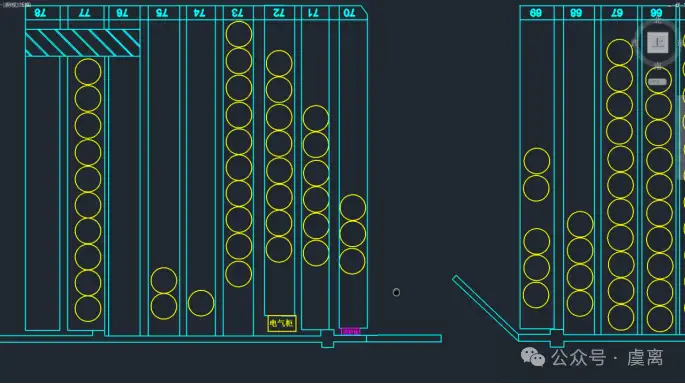
详细绘制局部所需图:展示物料、工程设施、轮廓线数字、纸堆数量及位置
手持移动三维激光扫描仪是重量最轻,体积最小,也是最方便携带的,所以手持移动三维激光扫描仪也被广泛应用到了测绘场景中。它的优势是在进行数据采集工作时,可以应用在各种场所,无论是室内、大型场馆,还是异形建筑,都具有独特的优势。其扫描速度快,便于携带,只需一名作业人员就可完成外业数据采集工作,可以一键生成点云数据,省去了复杂且烦琐的点云拼接工作,很大程度上提高了工作效率。
外业数据采集到的工程文件格式为 .las,点云后处理软件有 LixelStudio、Trimble RealWorks 和 Trimble Business Center 等,在内业进行点云处理时,处理软件操作简单,降低了学习成本,大部分都是自动化处理,短时间内即可完成点云后处理。点云绘图软件有 ReCap、CASS 和 CAD 等,通过参考点云数据去计算工厂面积测量,能做到数据采集全面且能直观地反映工厂内部结构。
如遇问题,传统方法就要回到外业现场重新采集数据,而三维激光扫描仪采集的点云数据可以随时查看,方便快捷地找出问题关键,避免了回到外业现场,大大节约了返工成本。
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
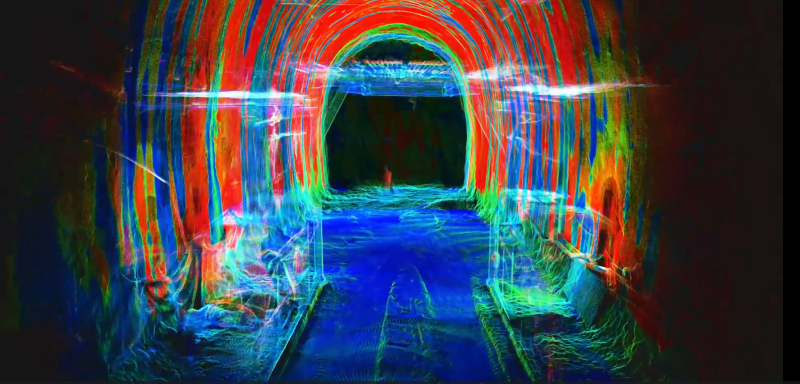
青岛胶州湾第二海底隧道,是全球建设规模最大、海底公路长度最长的超级工程。灵光L2为项目提供厘米级激光点云,现场即可测得超欠挖结果,为项目建设保驾护航。
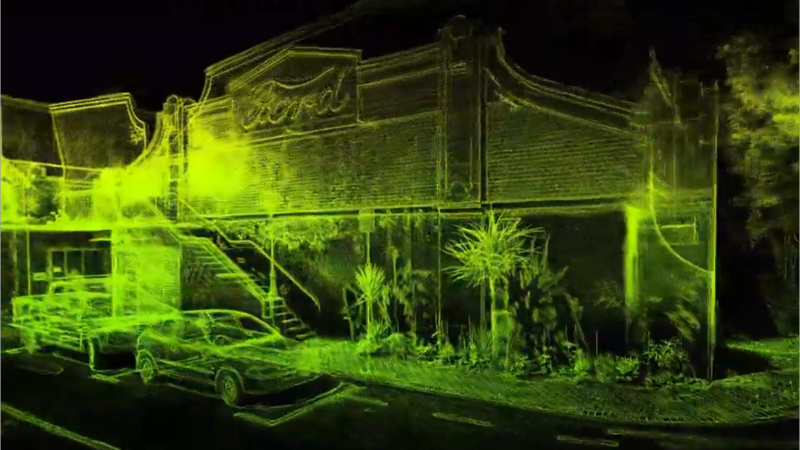
位于新西兰南岛的门多萨联排别墅(Mendoza Terraces),是一处承载着区域记忆的历史建筑。新西兰领先的建筑与修缮公司Proform Group承接这一项目后,团队发现传统设备和流程难以同时满足高效与精准的文物保护需求。为此,他们引入了其域创新的3D高斯泼溅技术Lixel CyberColor与灵光K1手持扫描仪,仅需两次步行扫描,即可快速生成整座建筑的高精度三维模型。这一方案不仅突破了空间限制,还极大提升了成果还原度与多方沟通效率。
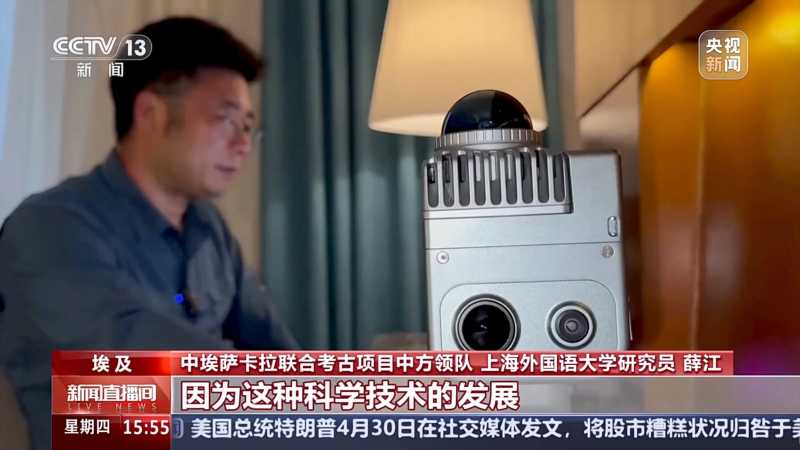
中埃联合考古队携其域创新灵光 K1 三维扫描仪,在埃及萨卡拉古遗址区开展三维数字化采集与建模工作,为历史文化遗产建立永久数字档案,以科技之力重现古埃及文明瑰宝的璀璨光华。