成功案例
62 亿个高斯,150 亿个点云,全球最大空地一体 3D 高斯 | 看看 CCTV 央视纪录片镜头下的“闽宁镇”
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
既有精度,也有效率,天入地无所不能
在大范围测绘场景下,无人机作业已经成为主流手段。但在部分禁飞或难以起飞的区域,如机场周边、密集城区、敏感建筑周围等特殊区域,就需要其他替代采集手段。
传统方式主要采用架站式仪器,数据获取过程多为单点式采集,耗时耗力。后处理时,需要多段数据拼接校正,过程冗长。
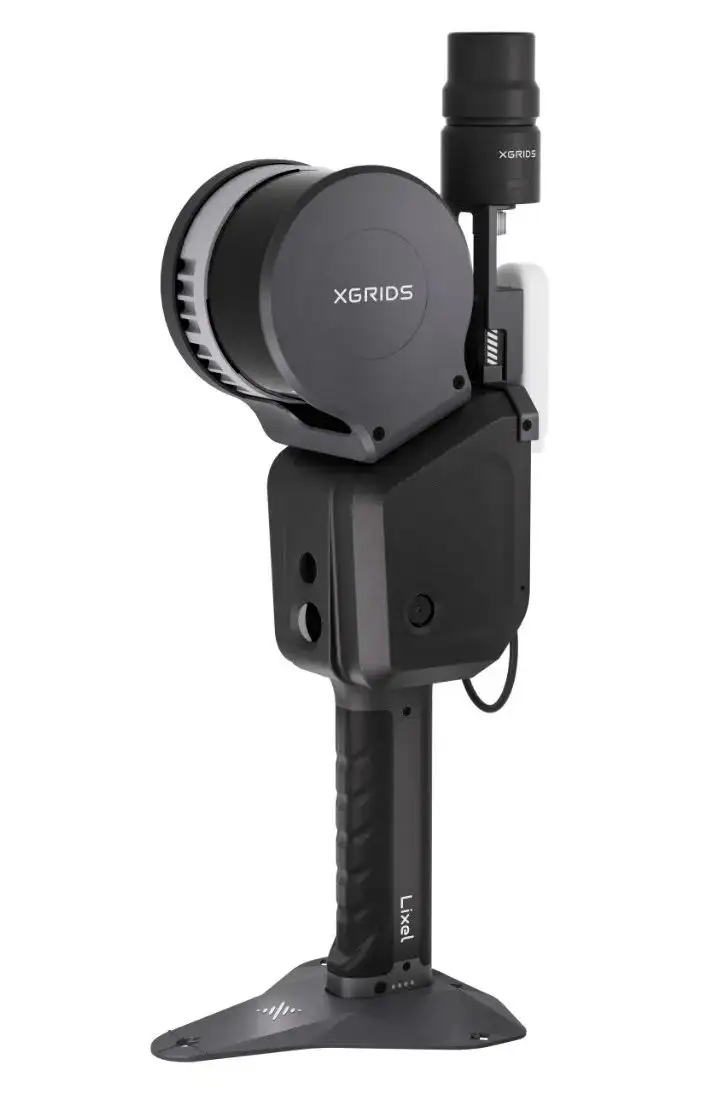
灵光 L1 采用视觉、激光及惯导融合建模手段,边采集边建模,无需后解算,采集后即时直出通用 LAS 格式结果,后处理方便高效,是禁飞区采集的高效手段。
测区由于临近机场,处于无人机禁飞区。整体面积约 0.4 平方千米,区域覆盖农田、电网、公路及住宅等环境。
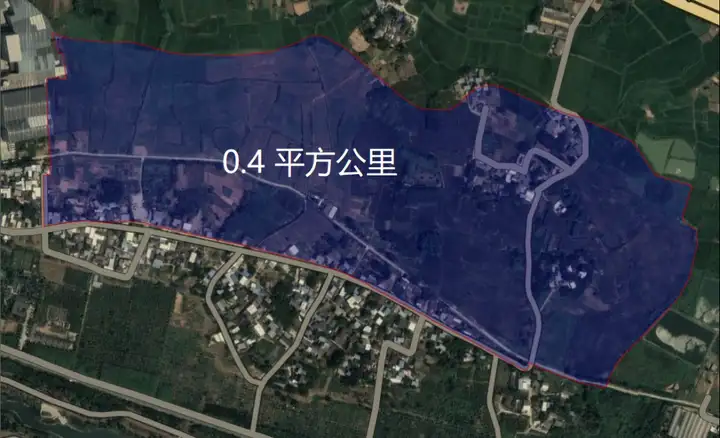
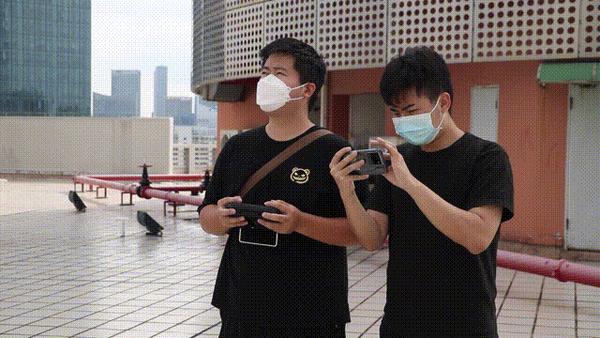
客户采用灵光 L1+RTK 套件的方式,对该区域进行三维数据采集及建模。采集过程中,通过预览界面的实时点云及轨迹来判断工作情况及数据质量。
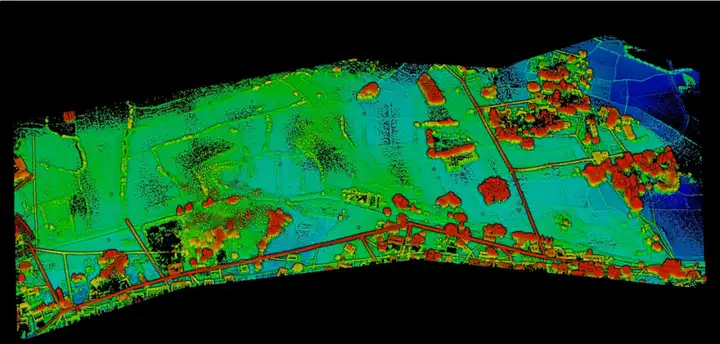
采集结束后,通过后处理软件 LixelStudio 进行全局优化,获取有绝对坐标的三维数据,并生成 DEM/DSM 等数据结果。
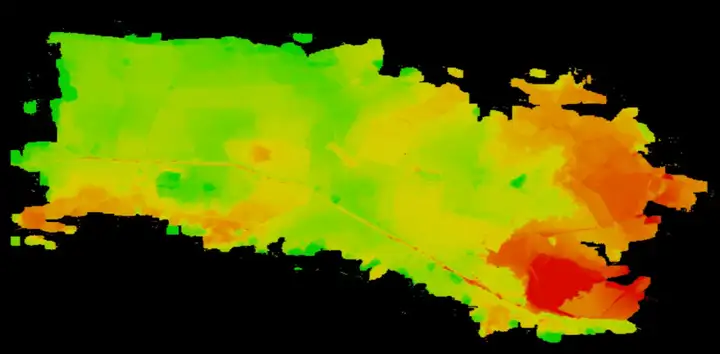
▲DEM
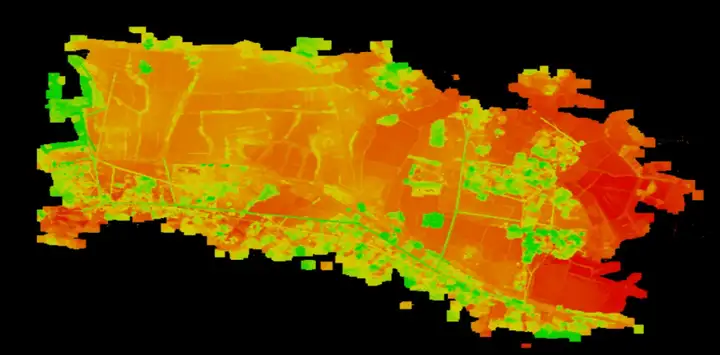
▲DSM
经验证,数据平面及高程误差均在5厘米以内,满足客户需求。
灵光 L1 采用视觉、激光、惯导 Multi-SLAM 算法,兼顾采集效率及采集精度,后处理便捷高效,在城市、室内、地下及航空器禁飞区域等环境下,有极为明显的优势。
Ps:
灵光 L1 不仅可以手持作业,也可以搭载在无人机上,既有精度,也有效率。真是上天入地无所不能了呢~
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
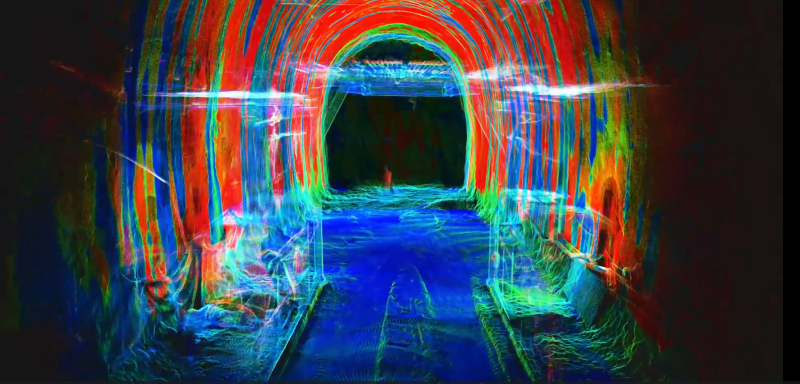
青岛胶州湾第二海底隧道,是全球建设规模最大、海底公路长度最长的超级工程。灵光L2为项目提供厘米级激光点云,现场即可测得超欠挖结果,为项目建设保驾护航。
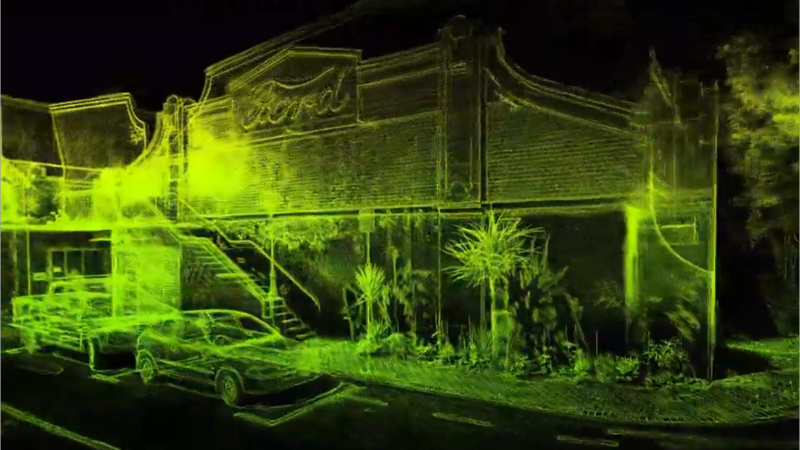
位于新西兰南岛的门多萨联排别墅(Mendoza Terraces),是一处承载着区域记忆的历史建筑。新西兰领先的建筑与修缮公司Proform Group承接这一项目后,团队发现传统设备和流程难以同时满足高效与精准的文物保护需求。为此,他们引入了其域创新的3D高斯泼溅技术Lixel CyberColor与灵光K1手持扫描仪,仅需两次步行扫描,即可快速生成整座建筑的高精度三维模型。这一方案不仅突破了空间限制,还极大提升了成果还原度与多方沟通效率。
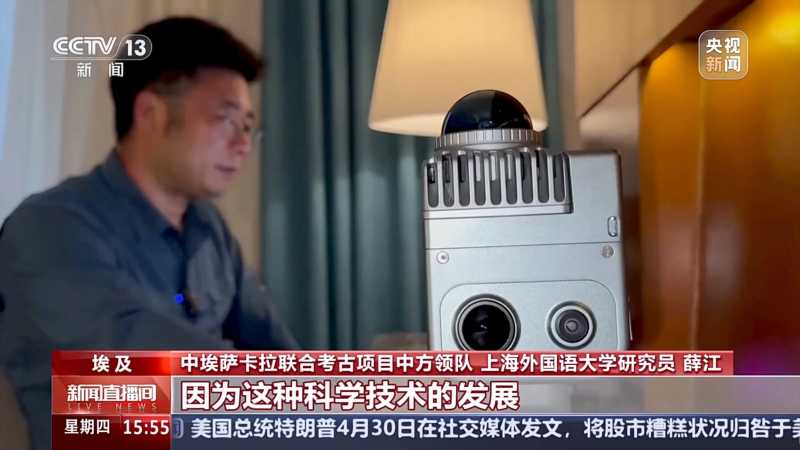
中埃联合考古队携其域创新灵光 K1 三维扫描仪,在埃及萨卡拉古遗址区开展三维数字化采集与建模工作,为历史文化遗产建立永久数字档案,以科技之力重现古埃及文明瑰宝的璀璨光华。