成功案例
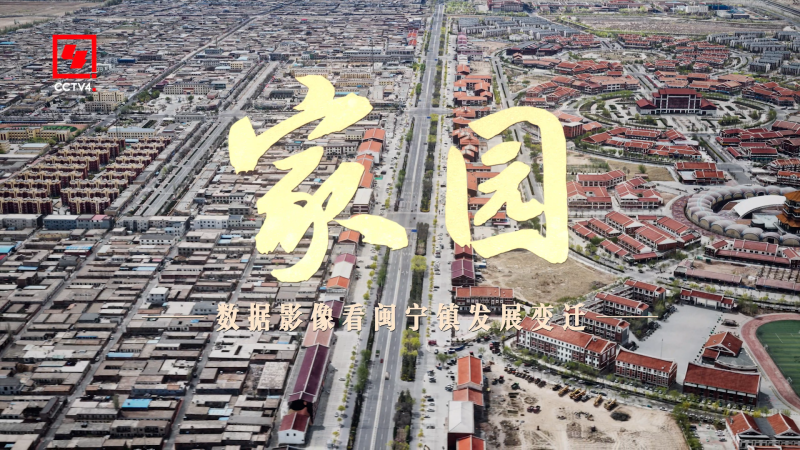
62 亿个高斯,150 亿个点云,全球最大空地一体 3D 高斯 | 看看 CCTV 央视纪录片镜头下的“闽宁镇”
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
地下空间三维数字化
矿洞是人类为开采地下矿产资源而挖掘的地下空间,主要用于提取金属、非金属等矿产资源。矿洞环境通常地形复杂,开采活动频繁,且存在诸多安全隐患。其内部常存在:
为了保障矿产生产的安全进行,对矿洞巷道断面进行精确测量和分析显得尤为重要,然而,传统的测量方法不仅耗时耗力,且在复杂环境中存在较大风险。因此,如何获取高精度的测量数据,成为矿洞规划和安全管理的核心需求。
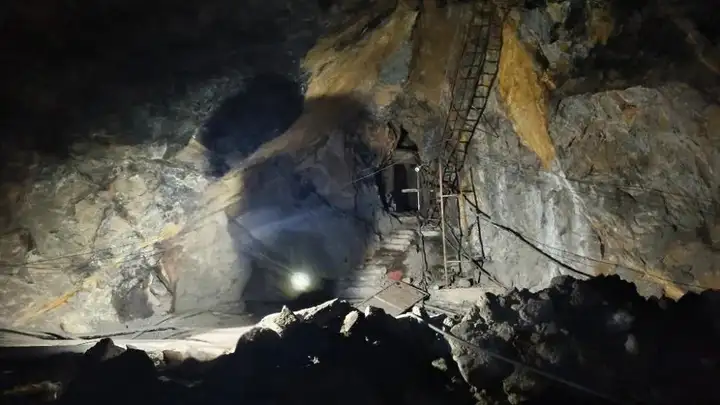
SLAM 技术,作为一种利用激光雷达、相机、惯性测量单元等传感器实现环境感知和自主导航的技术,可实现地下无 GPS 信息空间的数字化,正逐渐成为矿洞测量的新宠。相较于传统测量方法,SLAM 技术具有显著优势:
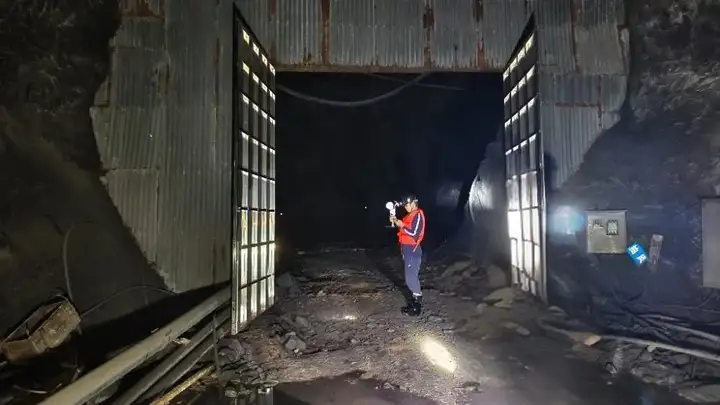
本次扫描地点位于粤东某石灰石场地下矿洞。石灰石作为重要的非金属矿产资源,广泛应用于建筑、化工等领域。客户此前使用架站式全站扫描仪 Trimble SX10,通过作支导线方式,架百余站扫描矿洞三维模型,从而获取地下矿洞的带绝对坐标的点云数据,并依据点云模型用于 Mesh 建模。
但在高差大陡壁的竖井和地表径流渗入内部形成的矿洞内湖等复杂环境中,架站式扫描仪无法完全覆盖整个矿洞,为此,客户引入了移动式三维扫描仪——灵光 L2 Pro,对复杂场景进行补充扫描。
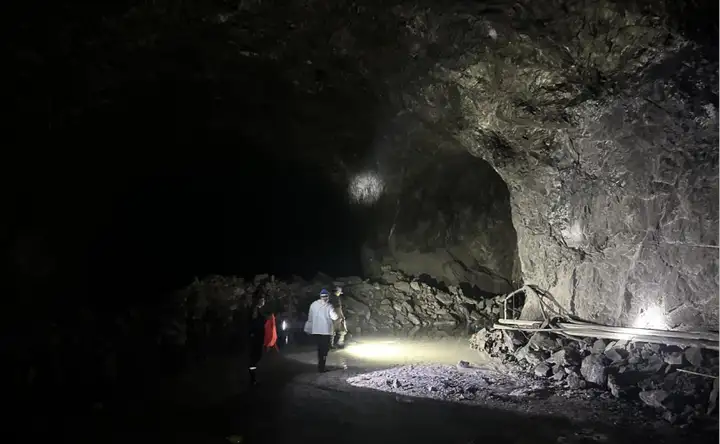
扫描前期对矿洞现场作勘探
灵光 L2 Pro 是其域创新自主研发的旗舰级手持三维激光扫描仪,具备实时建模、高精度、便携易用等特点,能快速获取地下矿洞的点云。其采用激光+视觉 Multi-SLAM 定位方式,不依赖三脚架或固定位置静态扫描,能够在复杂地形中边走边采集,扫描速度高达64万点/秒。设备支持实时图传,扫描过程中可通过手机端实时查看点云数据,确保数据采集的完整性和准确性。
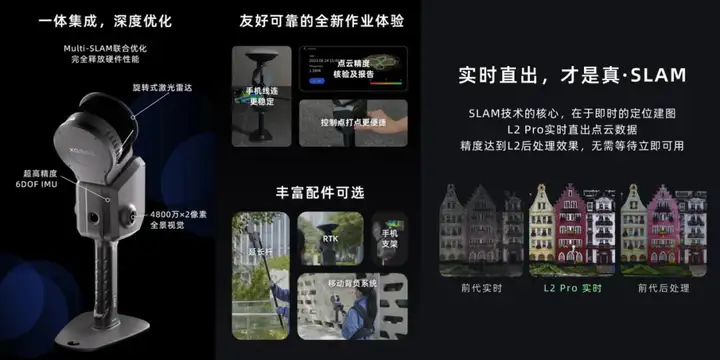
设备参数
| 激光视场角 | 360°x270° | 相对量测精度 | ≤2cm |
| 激光器等级 | Class 1/905nm | 绝对精度 | ≤5cm |
| 扫描点频 | 32万/64万点每秒 | 扫描距离 | 120m/300m |
| 储存容量 | 1TB SSD | 视觉辅助定位 | 支持 |
| 实时真彩点云 | 支持 | 实时 RTK 融合 | 支持 |
| 相机传感器 | 1英寸×2 | 续航时间 | 90分钟 |
| 像素 | 48MP×2 | 外壳材质 | 铝合金 |
| 点云格式 | las | 手持端重量 | ≤ 1.7kg |
| 工作温度 | -20°~50° | 扫描方式 | 手持/背包 |
| 防护等级 | IP54 | 点云厚度 | ≤ 2cm |
在平整地面上启动,使设备初始化20秒,预热惯导。
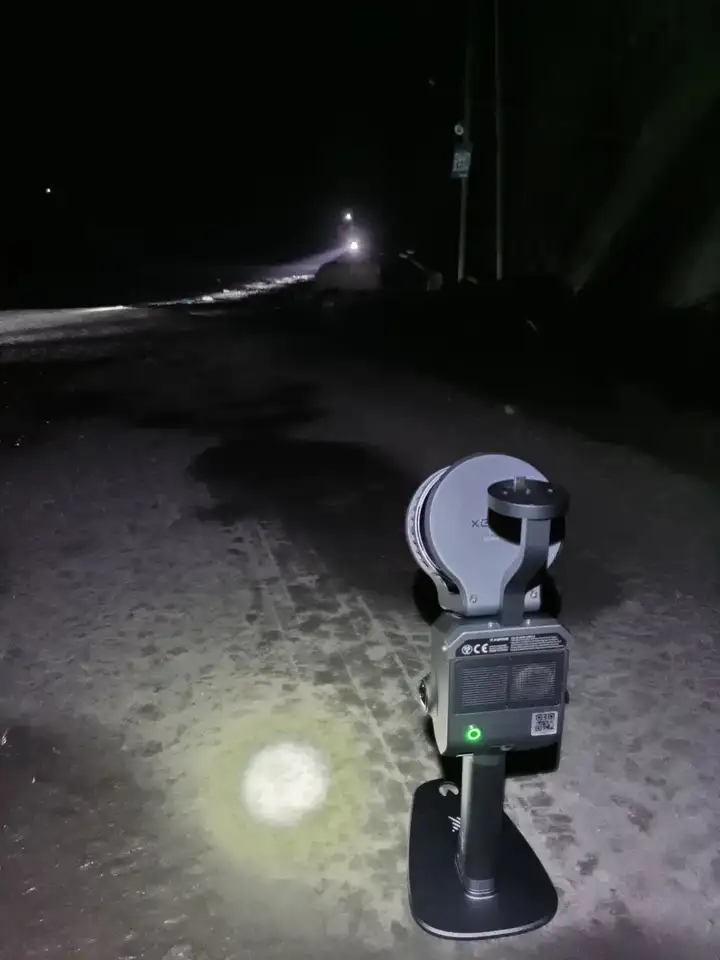
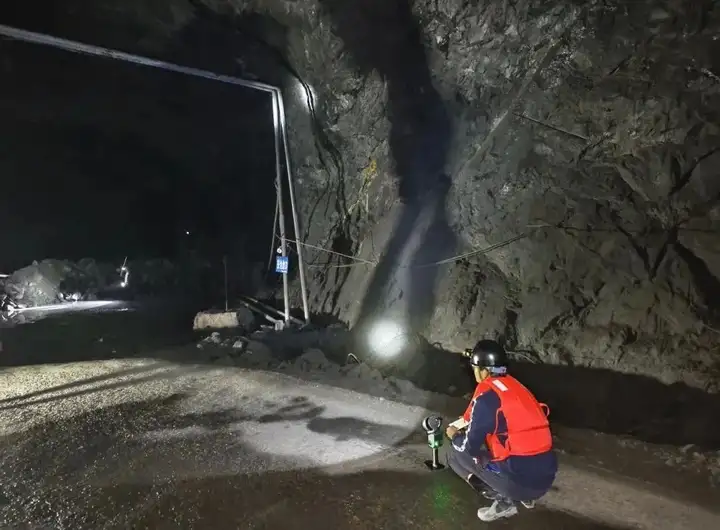
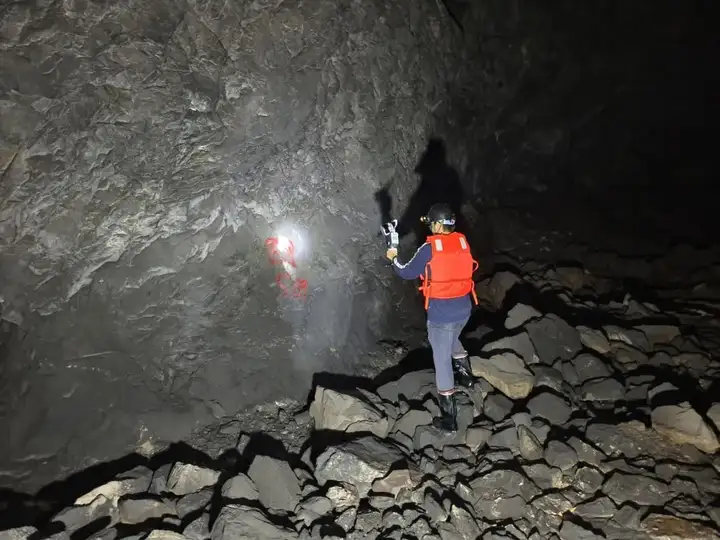
事先在布设好的控制点贴反光贴,在扫描途径时,着重停留并重复扫描控制点。
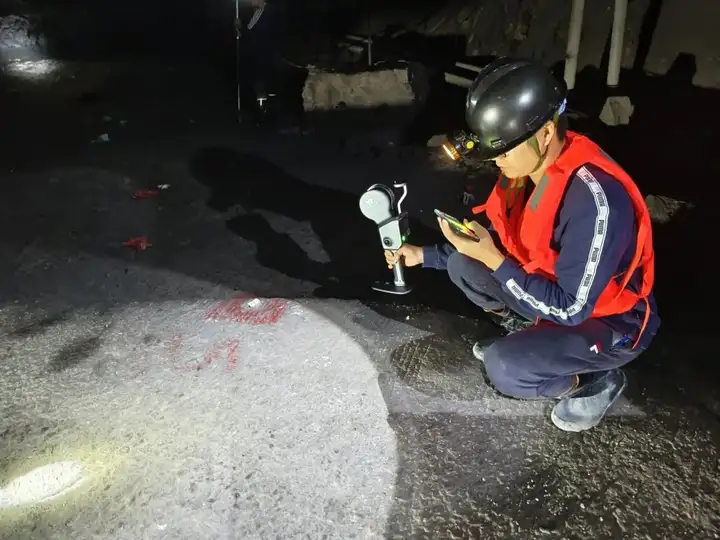
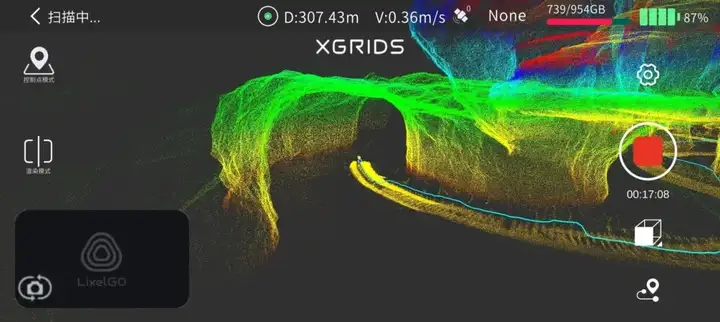
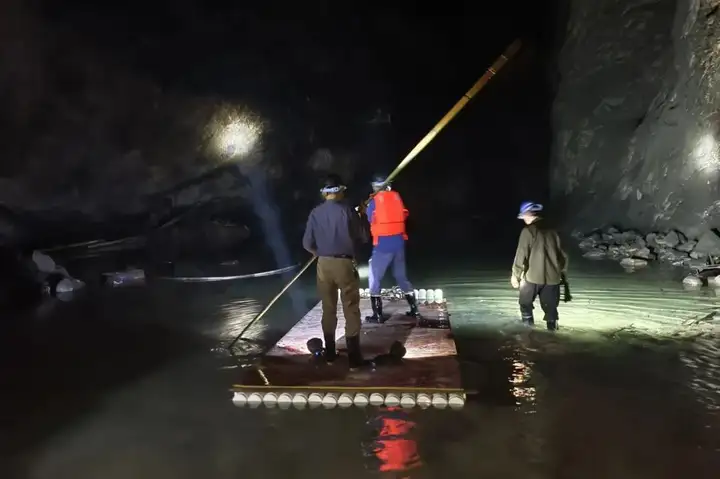
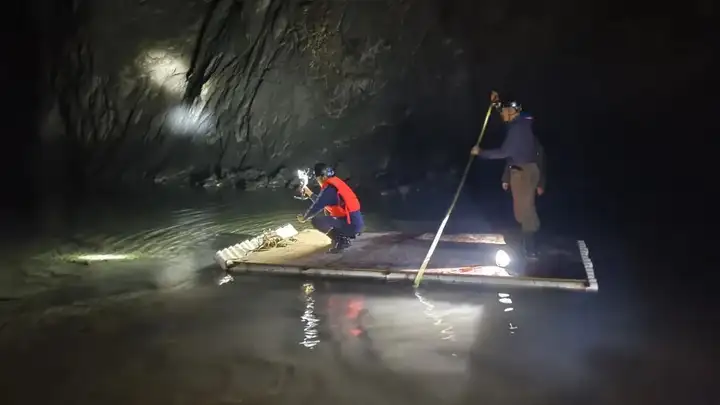
乘坐移动木筏,边划船边扫描,通过手机端 LixelGo 连接灵光 L2 Pro,扫描数据快速图传,扫描情况实时反馈,拒绝漏扫,确保数据全面覆盖。
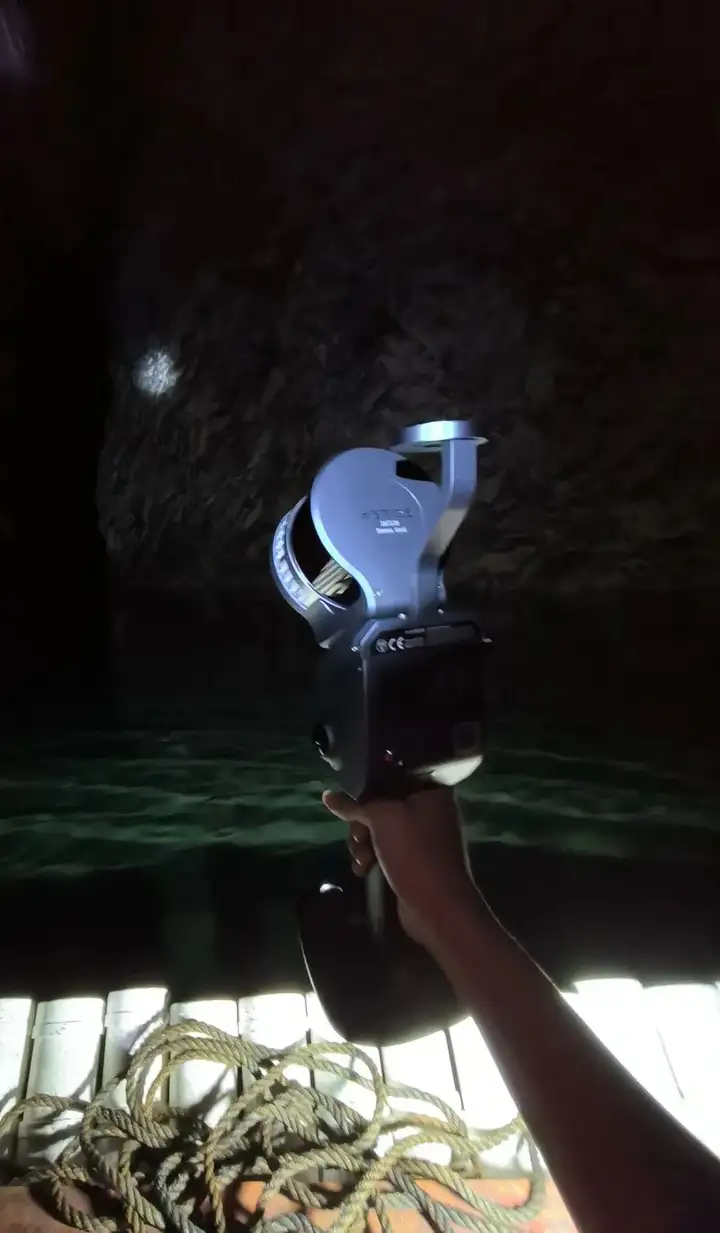
扫描矿洞内竖井时,在保障人身安全的情况前提下,谨慎且不拖沓地完成扫描。
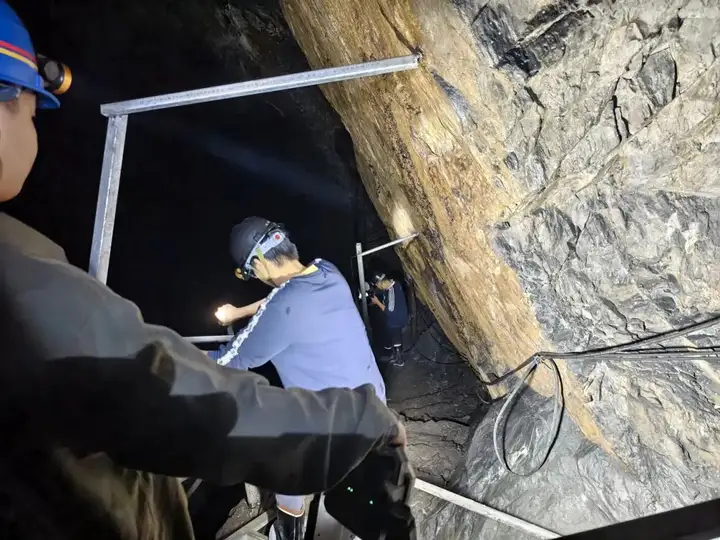
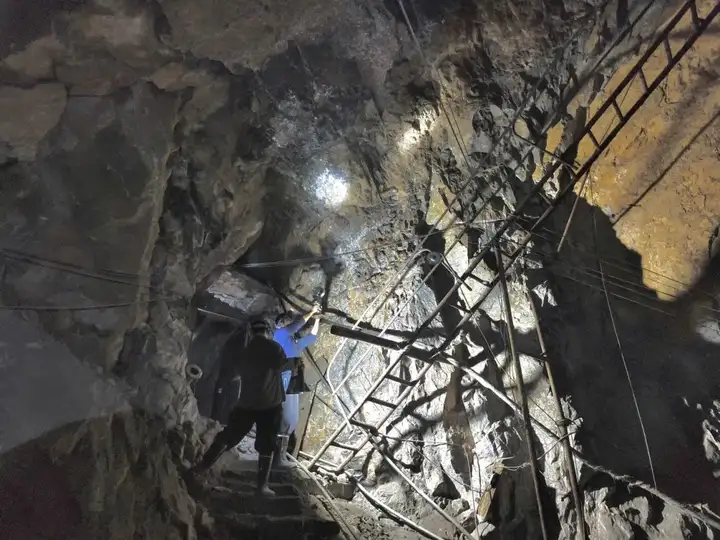
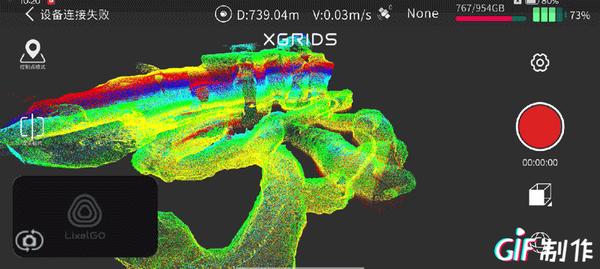
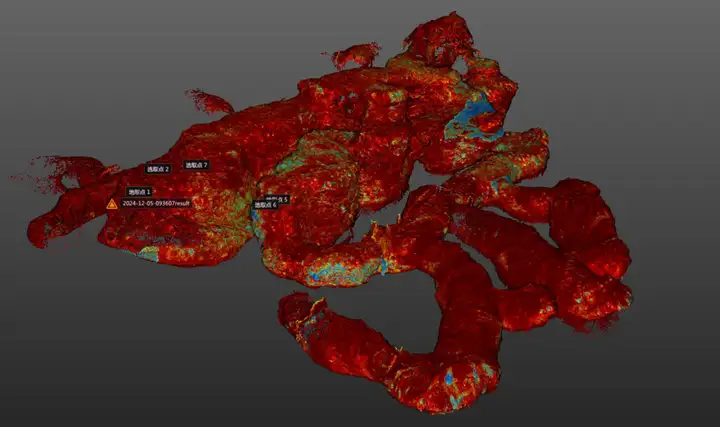
河道整体点云成果
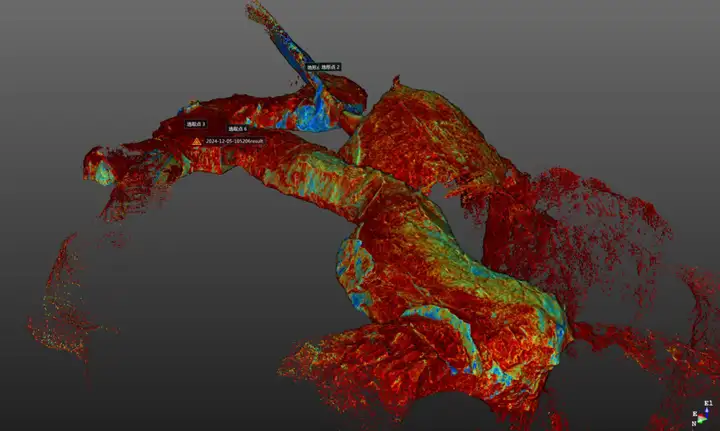
竖井整体点云成果
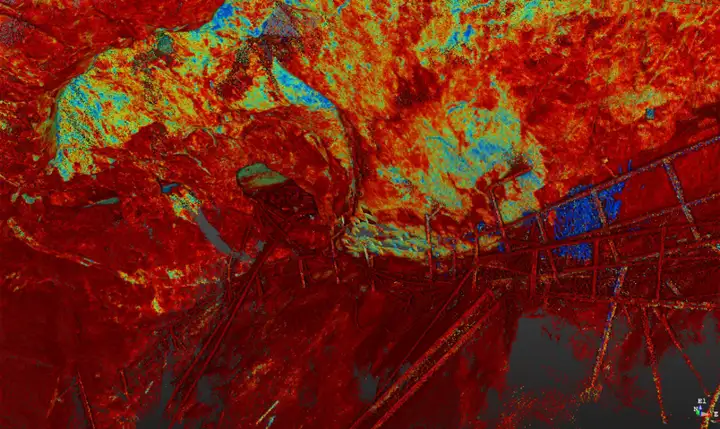
竖井内部点云成果
使用 Trimble RealWorks 点云配准模块中的地理坐标转换功能,根据已做好支导线控制点,戳中反光贴中心,输入至少三个绝对坐标,确保点云数据的绝对精度。
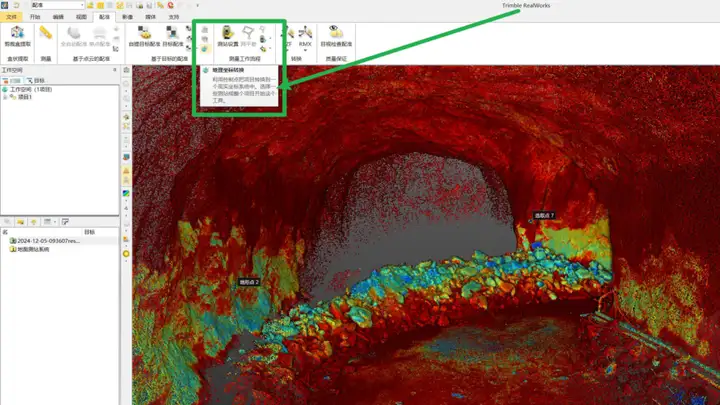
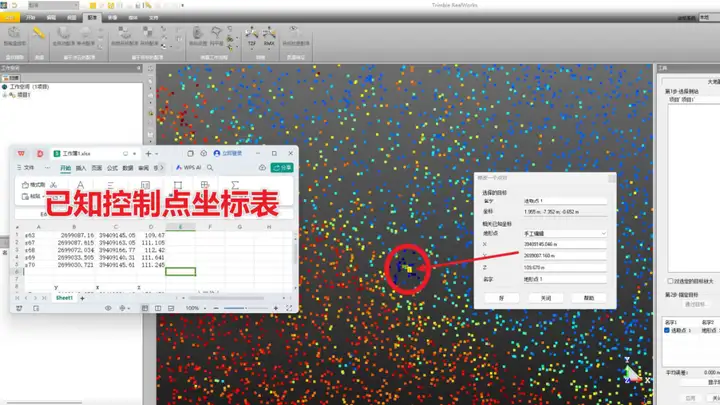
TRW 坐标转换
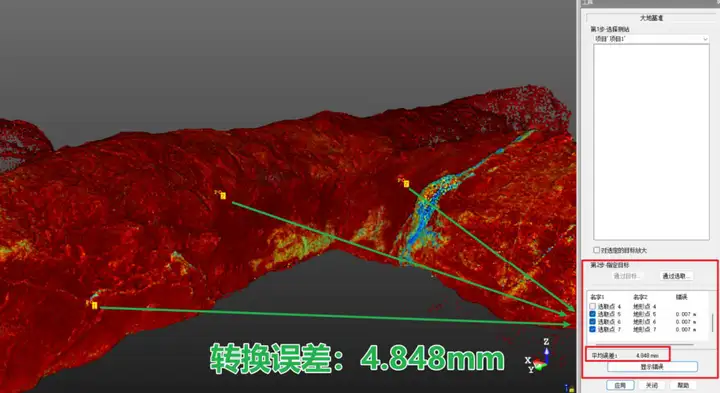
河道的转换误差为 4.848mm,精度良好
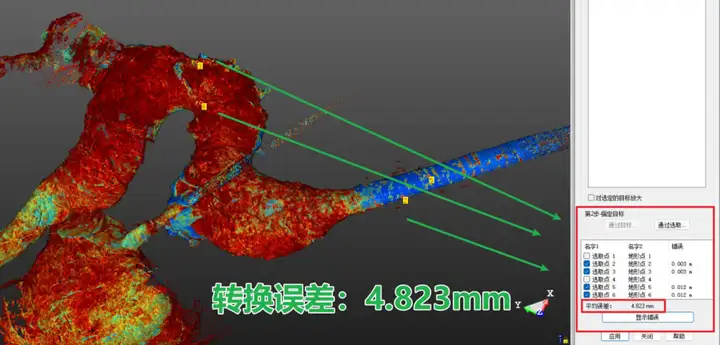
竖井的转换误差为 4.823mm,精度良好
将河道和竖井的点云导入 SX10 的总成果内,手扫点云经绝对坐标的转换,点云间完美适配,无错层。
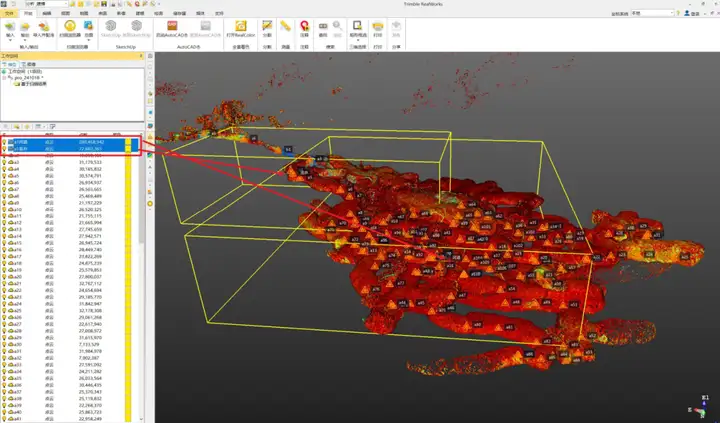
点云融合
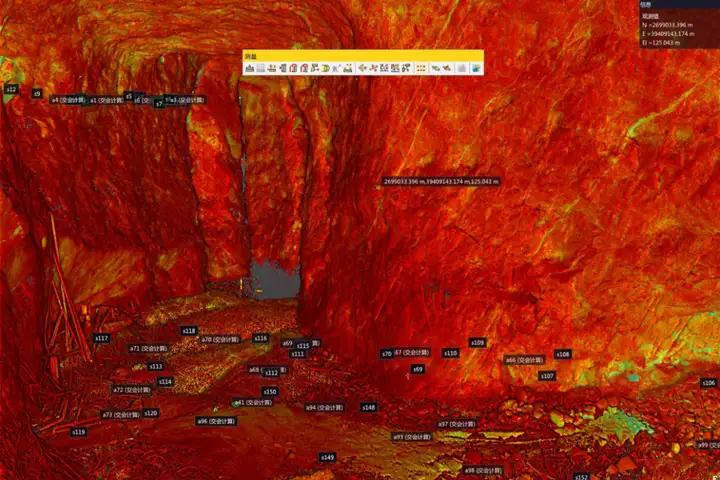
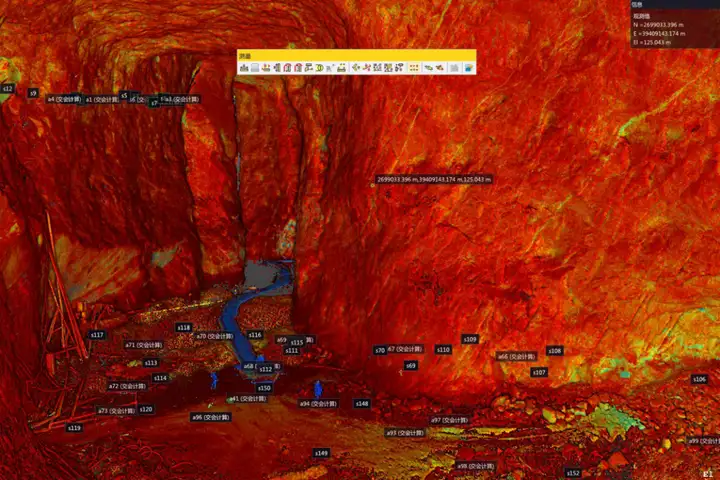
河道点云嵌入前后导入图
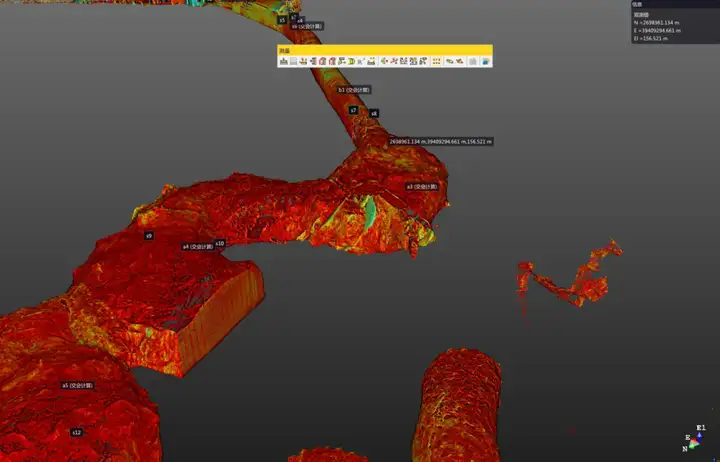
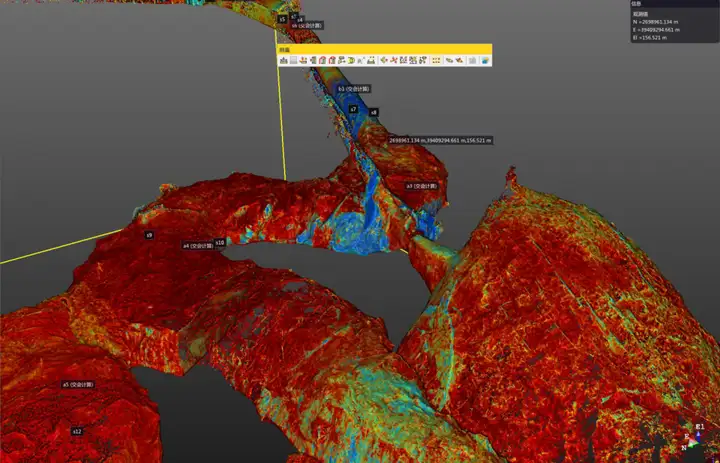
竖井点云嵌入前后导入图
通过 Trimble RealWorks 软件中的创建三角网模型,为矿洞生成 Mesh 模型,并使用 GeoMagic 进行后处理,最终计算出矿洞体积为114548.34m³。
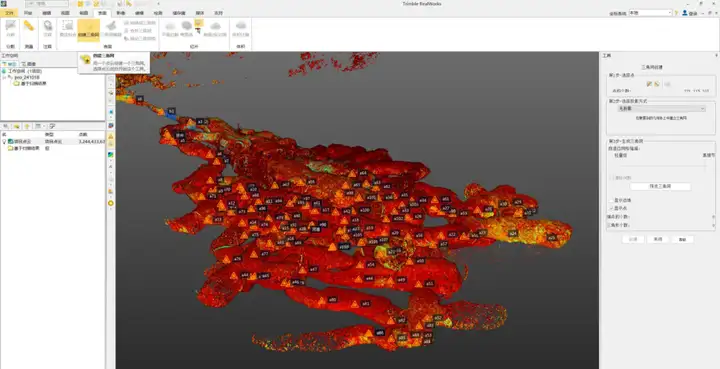
矿洞 Mesh 模型
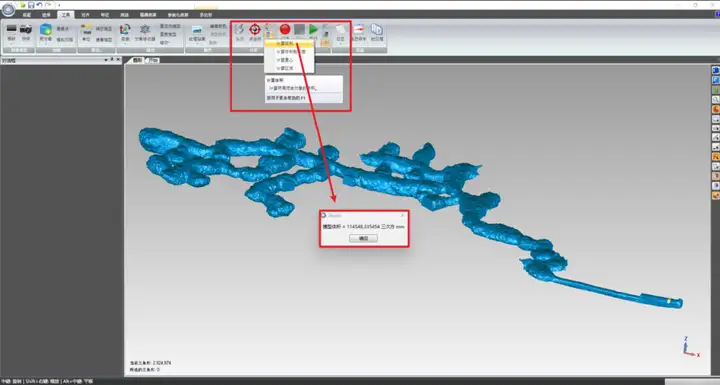
矿洞体积计算
SLAM 技术在此次矿洞测量中的应用,展现了其在高效性、安全性和精度方面的显著优势。通过移动式三维激光扫描技术,矿洞勘探和管理的效率得到了极大提升,尤其是在复杂环境下的测量任务中,SLAM 技术表现出了传统方法无法比拟的灵活性和可靠性。
未来,随着 SLAM 技术的不断进步,其在矿洞测量中的应用将更加广泛。通过科学合理的走位、小回环优化以及 IMU 惯导的稳定性能提升,SLAM 技术有望进一步释放其潜力,推动矿洞测量领域向更高精度、更高效率的方向发展。
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
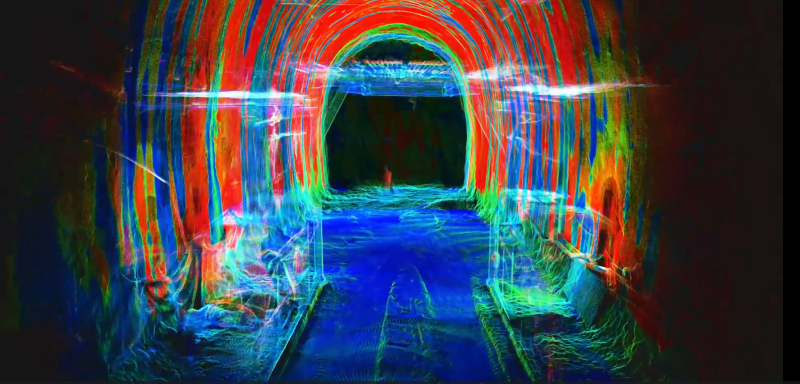
青岛胶州湾第二海底隧道,是全球建设规模最大、海底公路长度最长的超级工程。灵光L2为项目提供厘米级激光点云,现场即可测得超欠挖结果,为项目建设保驾护航。
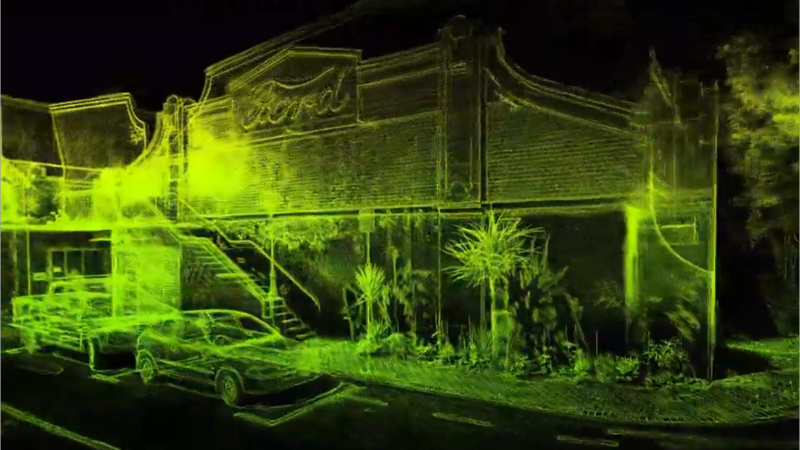
位于新西兰南岛的门多萨联排别墅(Mendoza Terraces),是一处承载着区域记忆的历史建筑。新西兰领先的建筑与修缮公司Proform Group承接这一项目后,团队发现传统设备和流程难以同时满足高效与精准的文物保护需求。为此,他们引入了其域创新的3D高斯泼溅技术Lixel CyberColor与灵光K1手持扫描仪,仅需两次步行扫描,即可快速生成整座建筑的高精度三维模型。这一方案不仅突破了空间限制,还极大提升了成果还原度与多方沟通效率。
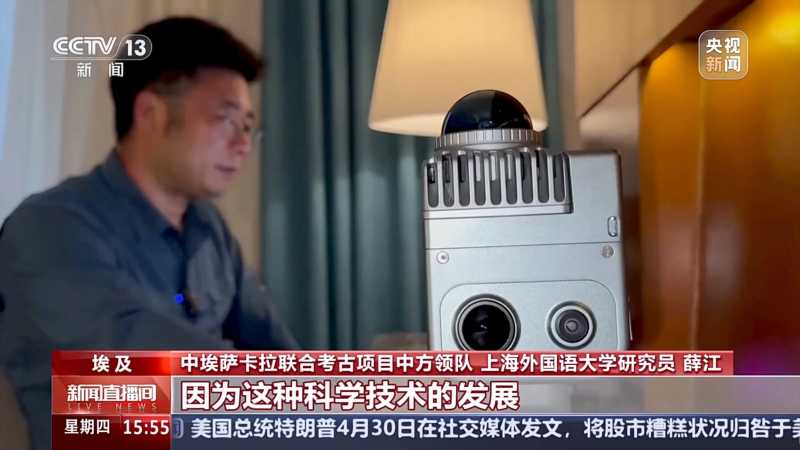
中埃联合考古队携其域创新灵光 K1 三维扫描仪,在埃及萨卡拉古遗址区开展三维数字化采集与建模工作,为历史文化遗产建立永久数字档案,以科技之力重现古埃及文明瑰宝的璀璨光华。