技术解读
为什么我们是真·5mm精度:灵光 L3 精度验证报告速读
拒绝虚标!灵光L3手持扫描仪通过1524条靶标距实测,P68分位达标真5mm精度。
当三维数据开始支撑 BIM、数字孪生乃至空间智能,可信的空间数据,是这一切真正的地基。
点云早已不是稀缺之物。十年前,要获取一栋建筑的三维点云,往往需要一台造价数十万元的架站式扫描仪、一名经验丰富的专业测量人员,以及数天的架站时间。如今,一部带有 LiDAR 的智能手机,几分钟就能生成一份点云。无人机、手持 SLAM 扫描仪和摄影测量软件,让空间数据采集前所未有地快速、便捷。
但采集越来越容易,并不意味着数据越来越可信——这恰恰是行业一直回避的问题。今天产出的大量点云,并不足以支撑专业人员进行判断与决策。采集变得越来越容易,可信度却没有跟着提高。
“有一份点云”和“有一份能据以施工的点云”,中间隔着的正是项目成败的分界线。随着 Scan-to-BIM、数字孪生和 AI 训练管线越来越多地消耗实景采集的数据,这道差距的代价也越来越高:返工、工程量纠纷,以及基于不可靠几何数据做出的错误决策。
这就是“工程级”一词的真正含义。也正因如此,在实景三维重建日益普及的今天,“能用”与“可信”之间的区别,从未如此重要。
点云是三维空间中的一组数据点。每个点都带有 X、Y、Z 坐标,并可能附带其他属性:颜色(RGB)、反射率、强度、分类或时间戳。
生成点云的方式有很多种——LiDAR、摄影测量、结构光,或是融合多种传感器与运动估计的融合 SLAM 系统。但不同方式得到的点云,质量相差很大。在弱纹理房间里用手机拍出的摄影测量点云,与借助控制点和 RTK 改正得到的 LiDAR 点云,除了文件格式相同,几乎没有任何共同之处。
真正要问的问题只有一个:你得到的点云,能不能支撑你打算用它去做的事。
在营销话术里,“工程级”常被随意使用。但在规范测量工作的标准体系中,它有明确得多的含义。工程级采集由三项核心属性定义。
绝对精度,指点云与其在既定坐标系中真实位置的接近程度。ASPRS(美国摄影测量与遥感学会)是地理空间与测量领域历史悠久、影响广泛的专业组织,它发布的《数字地理空间数据位置精度标准》,是业内被广泛引用的精度评定依据之一。现行的第 2 版第 2 修订版(2024)要求以 RMSE(中误差)为基础、针对至少 30 个独立检查点进行精度评定,并首次引入了专门的三维精度等级(RMSE3D)。这一变化本身就说明:三维模型和数字孪生正越来越多地成为最终交付物,而不再只是中间产品,因此需要一套能直接衡量三维成果精度的方法。¹ 在施工质量控制中,表面高程的容差通常要求控制在 ±10~20 毫米。
相对精度,指点云在一定距离范围内的内部一致性。一台扫描仪即便在绝对位置上偏差 3 厘米,仍可能在任意 10 米区段内保持 1 厘米的相对精度。相对精度决定了从点云中提取出的墙体、洞口、结构构件等特征,彼此之间的尺寸关系是否准确——而这正是 BIM 和 CAD 工作的根基。
可追溯性,指精度能否在采集完成之后得到验证。一份工程级交付物,应当附带控制点报告、RMSE 说明和方法记录。缺了这些,下游用户就无法对照自己的容差要求去校核数据,最终只能用最昂贵的方式——返工——才发现问题。
在这三项之外,成熟的工作流还越来越看重第四项:可重复性,即对同一场地两次扫描,能否在已知阈值内复现相同的几何结构。没有可重复性,多期对比和竣工比对就会以难以察觉的方式出错。
而把以上这些真正串联起来、落到实处的,是第五项:点云质量。一份精确、可追溯、可重复的数据,还应当足够干净、清晰,不需要大量人工清理就能直接使用。决定点云质量的有三个方面:
严格来说,这三点并不属于 ASPRS 定义的位置精度范畴——一份没有着色、未经去噪的单色点云,同样可以是精确的。但在真实的工作流里,点云质量决定的是:只需几分钟就能转化为可用成果,还是要再花上几个小时进行人工处理。
大多数点云采集失败,原因并不稀奇,而是几种常见的“失效模式”在反复出现。
这些失效模式背后,其实是同一个根源:采集时既缺少约束误差的机制,也缺少验证精度的报告环节。
工程级点云,靠的是一套组合拳:可验证的精度指标,可抑制漂移的 Multi-SLAM,可直接交付下游的格式。
其域创新的 Multi-SLAM 架构,实时融合 LiDAR、高分辨率视觉、高精度 IMU,并在 RTK 可用时接入卫星改正。各类传感器互相补位:LiDAR 锚定几何,视觉负责闭环,IMU 应对快速运动,RTK 锁定绝对位置。其结果是,移动平台上的绝对精度,逼近了过去只有静态地面作业才能达到的水平。
| 参数 | 灵光 L2 Pro | 灵光 K1 | 灵光 K2 |
| 绝对精度高程(RMSE) | 3 cm | 3 cm | 3 cm |
| 绝对精度平面(RMSE) | 3 cm | 3 cm | 3 cm |
| 相对精度(RMSE) | 后处理 1 cm / 实时 2 cm | 1.2 cm | 1 cm |
| 重复精度(RMSE) | 2 cm | 2 cm | 2 cm |
| 后处理点云厚度 | ≤ 0.5 cm | ≤ 1 cm | ≤ 1 cm |
| 扫描数据速率 | 640,000 pts/s (32-ch) | 200,000 pts/s | 200,000 pts/s |
| 工作范围 | 120 m (16-ch) / 300 m (32-ch) | 40 m @10% / 70 m @80% | ≥40 m @10% / ~100 m max |
| 手持端重量 | ~1.7 kg | ~1 kg (含电池) | ~1.2 kg (含电池与底座) |
| RTK 支持 | 支持 (标准版 / 测绘级) | 选配 | 内置标配 |
这张表里,有三个细节值得特别说明:
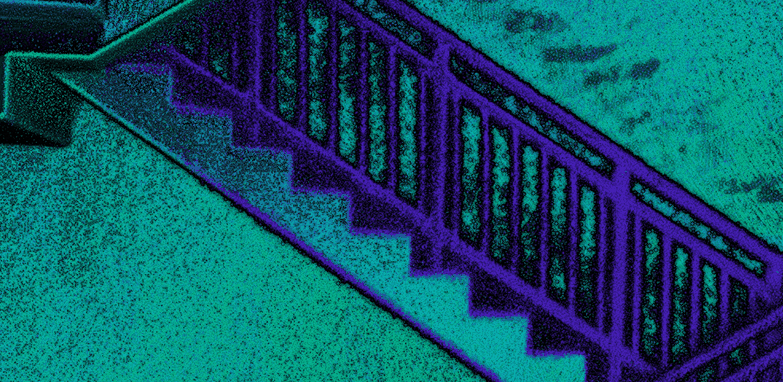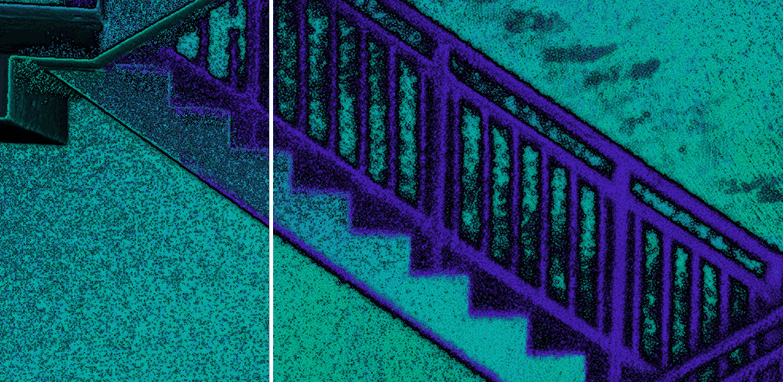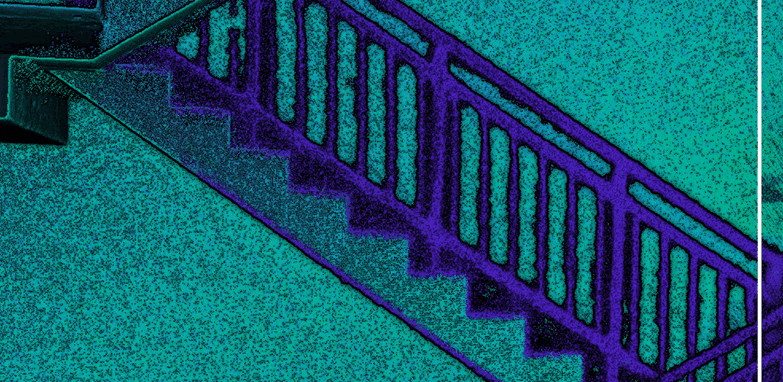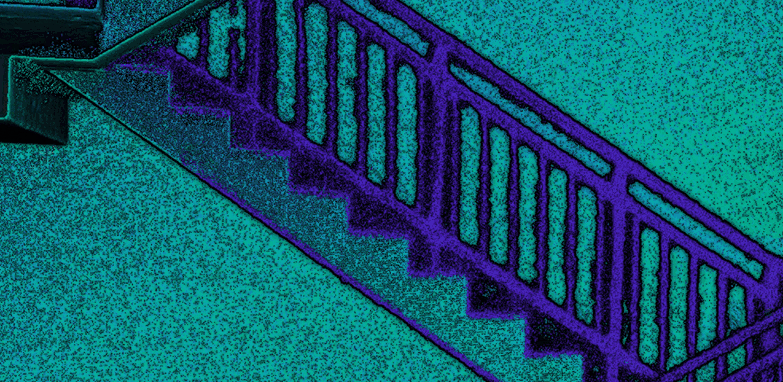
点云厚度,决定了能否把点云直接提取成干净的 CAD 线条而无需人工清理。点云越薄,从原始数据到可用成果之间需要的人工判断就越少。在栏杆、管道、结构构件、线管这类细小线性特征上,厚度的影响最为明显:2 厘米的点云会把它们糊成一团噪声,而亚厘米级的点云能把它们清晰地保留为可提取的几何——这正是一份点云能否直接喂给网格或 BIM 模型的关键。LixelStudio 4.0 的 AI 滤波在处理阶段进一步强化了这一点:它清除结构之间累积的拖尾噪声,又完整保留结构本身。
可重复性在这里被作为独立指标单独公布,数值为 2 厘米。多数手持 SLAM 系统只公布绝对精度和相对精度,并不单列可重复性——而恰恰是这一项,决定了一次扫描能否作为后续多期对比的基线。
实时精度与后处理精度被分成两个数据分别给出,因为外业和内业产出的本就是不同的成果。两个数字都重要,因为它们各自对应着作业人员在不同阶段能依据什么去判断。多数同类产品只给一个笼统的精度值;而区分外业与内业,恰恰是为了说清楚操作者在当下那一刻究竟能做什么。
LixelStudio 4.0 于 2026 年 5 月与灵光 K2 同步发布,在处理阶段全面提升了点云质量:弱光下依然清晰的着色、无需人工干预即对齐的水平度,以及在去除拖尾噪声时仍保留细微结构的 AI 滤波。
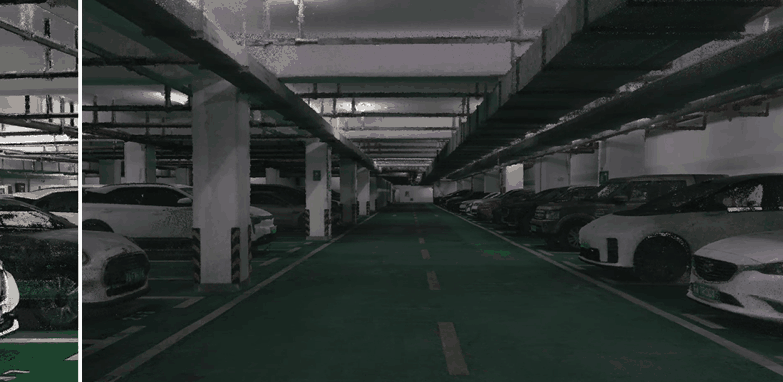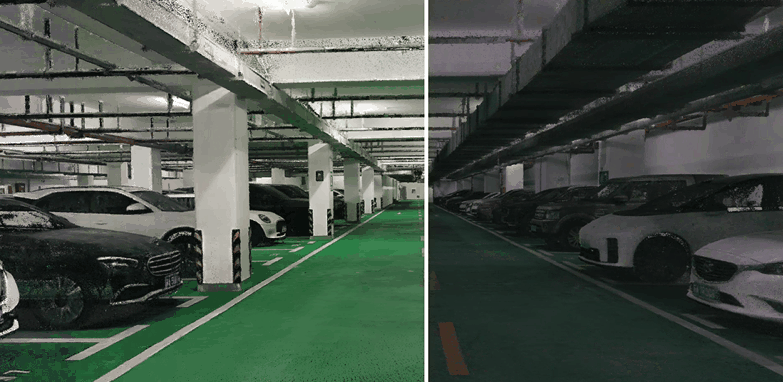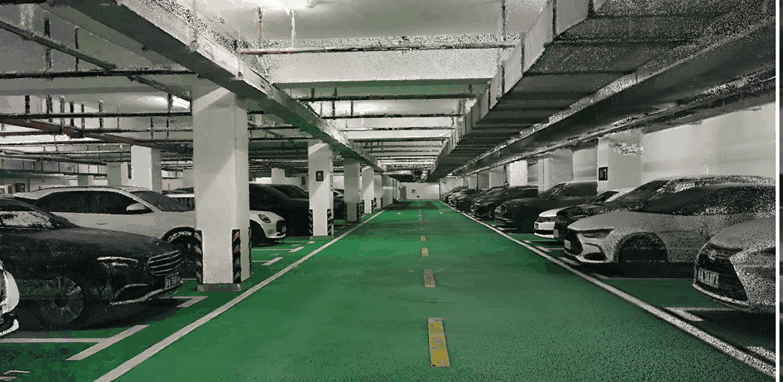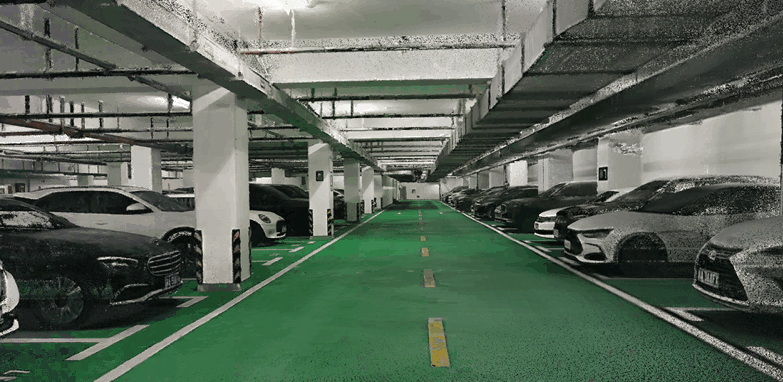
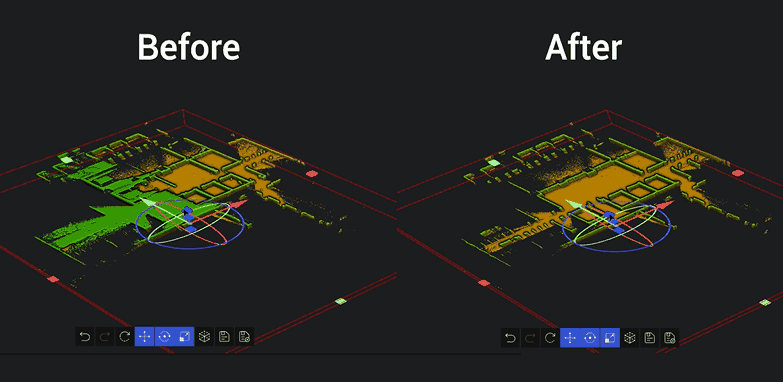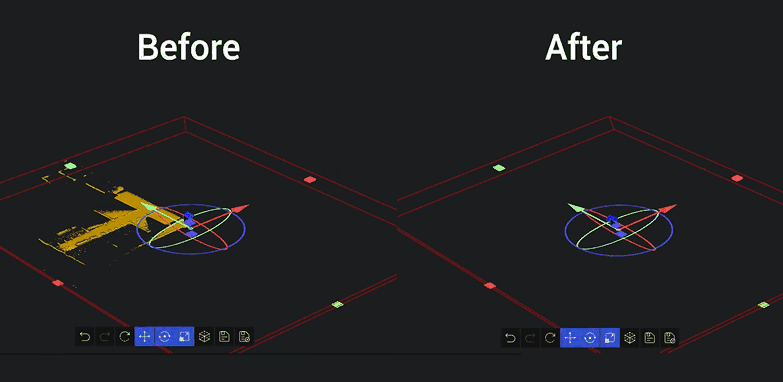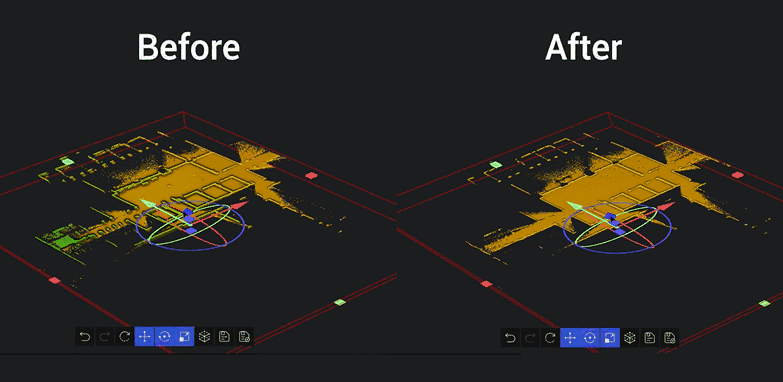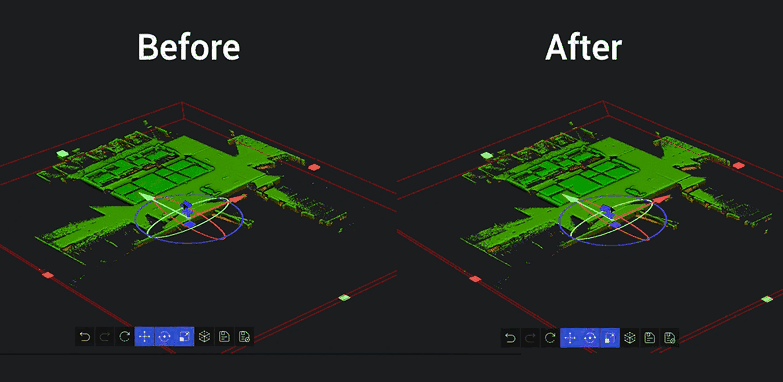
这份质量是在处理中“生成”出来的,而不是靠后期人工“补救”回来的。在此基础上,它会为每个项目生成精度报告,把扫描得到的位置与独立控制点逐一比对,输出水平和高程的误差统计。这正是工程级交付物所必需的记录:没有它,参数表只是一纸声明;有了它,参数表才是能在实际项目中逐项核对的测量结果。
今天的点云,承担的角色早已不止它最初被采集时的那一项。同一处场地,可能先用于竣工归档,再用于多期对比,接着是面向各方的可视化展示、数字孪生,最后还可能成为机器人或模拟仿真管线的训练数据。每一种用途都会以不同方式处理数据,但没有任何一种,能补回从采集时就缺失的精度。
3D 高斯正是在这个环节作为互补出现的。2025 年发表于《Automation in Construction》的一项研究,针对一栋近现代历史建筑的完整归档流程,对 3D 高斯与激光点云做了比较,结论是:激光点云提供结构精度和可靠的分割能力,3D 高斯提供视觉表现力和便于传播的成果。³ 两者不是相互替代,而是在同一条流程里各司其职。
其域创新的采集方案,从设计之初就考虑到了这种“双重用途”。一次扫描,既产出一份可用于工程的点云,也产出一份 3D 高斯重建数据——一次进场,两份可测量的成果。点云承载着工程项目所依赖的几何信息,3D 高斯则承载着各方需要的视觉语境,而两者的可靠性都来自同一次源头采集。
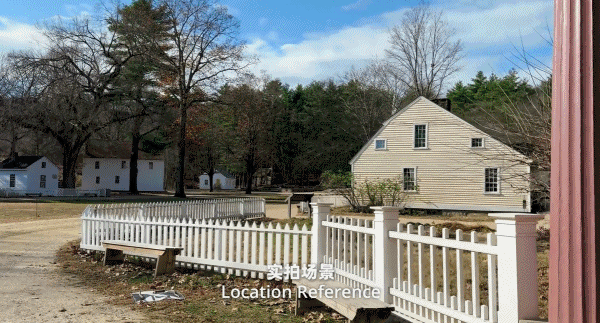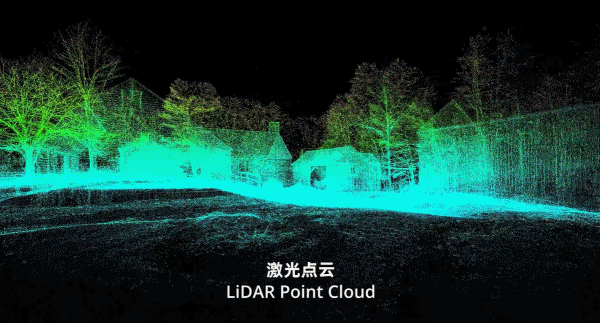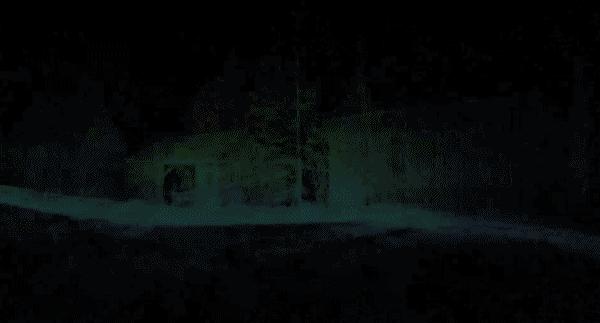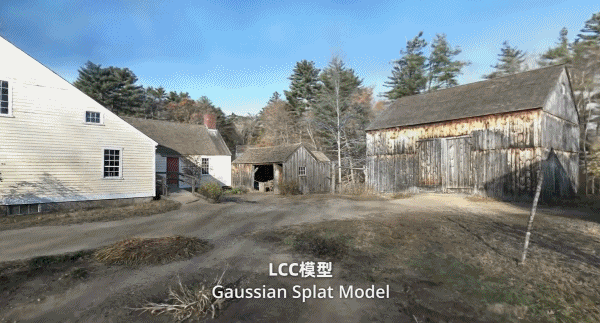
可验证的精度指标,可抑制漂移的 Multi-SLAM,可直接交付下游的格式——三者结合,才是“工程级”在实践中真正的含义。
智利测绘公司 Engineering PR 与其域创新的合作伙伴 GEOCOM 合作,使用灵光 L2 Pro 记录一座运营中地下矿山的采空区情况。现场没有 GPS 信号、光线昏暗、结构高度重复——这正是对手持 SLAM 扫描仪最严峻的考验场景。
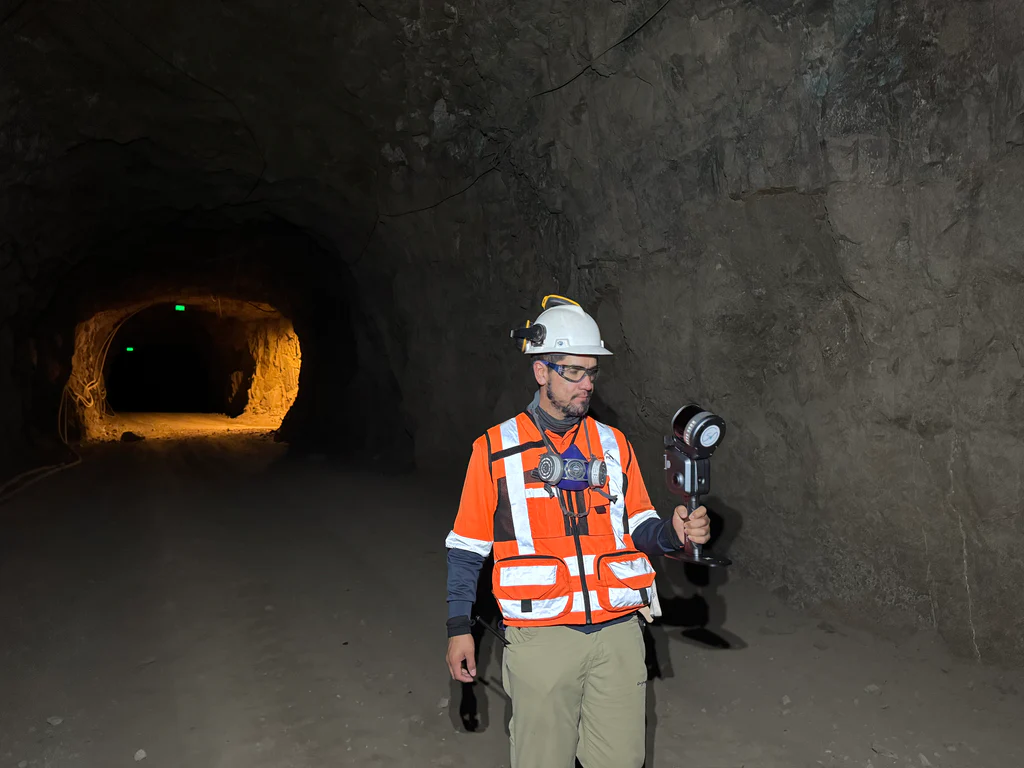
团队用 18 分钟连续扫描完成了 250 米隧道的采集,并通过在起点、中点和终点布设的三个控制点对轨迹加以约束,最终得到一份足够稠密的点云,单次采集即可支撑三项下游成果:用于采空区方量计算(cubicaciones)的三维实体生成、裸露岩面的平面估计,以及结构地质模型的矢量化。
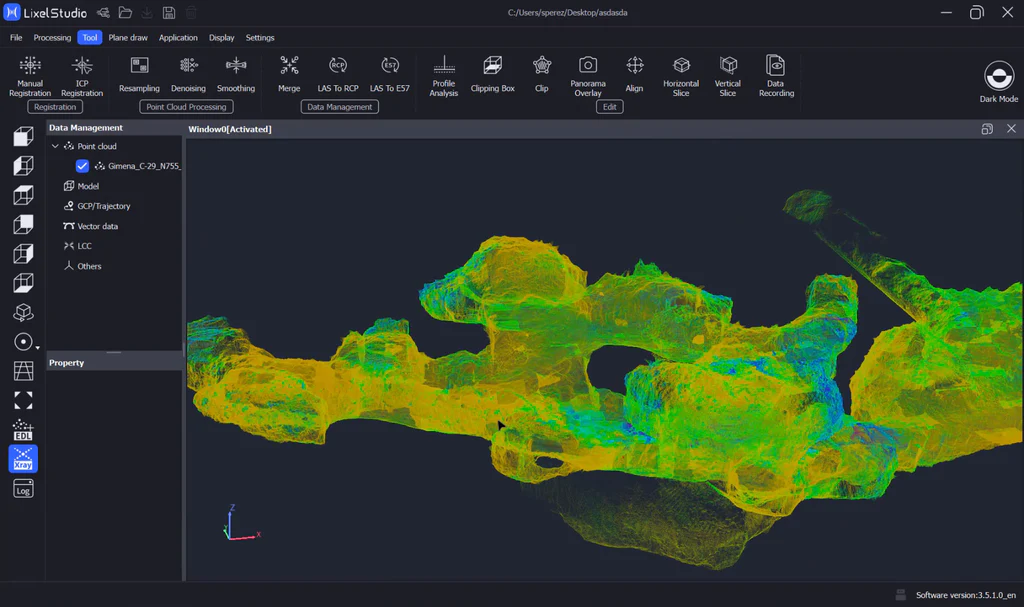
Engineering PR 的 Pablo Reyes 表示:“凭借点云中的细节程度,我们还能估计平面、对平面建模,并把结构模型矢量化,这正是这种点云密度带给我们的主要优势之一。”
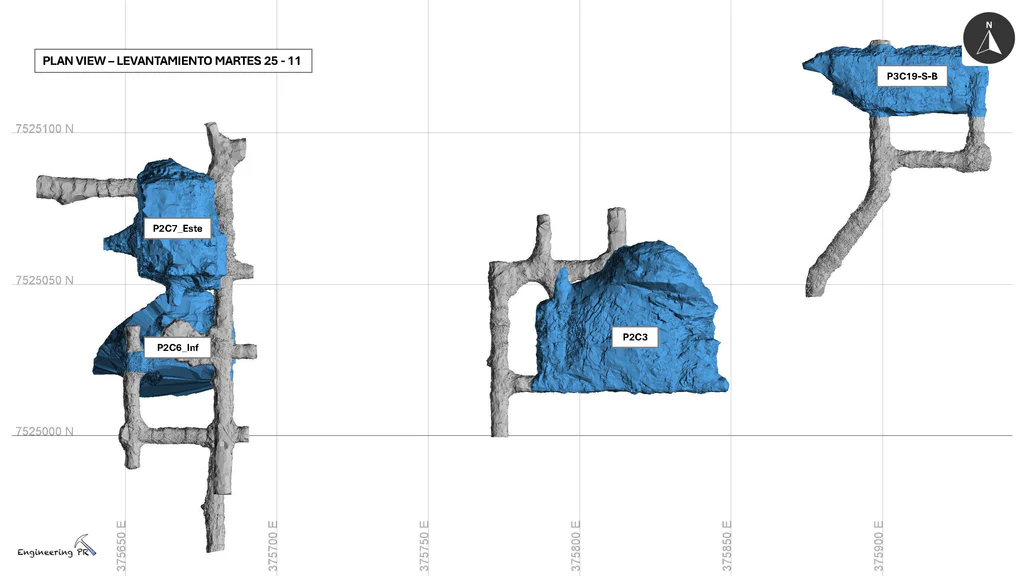
这些成果——直接服务于矿山规划和结构地质的可测量数据——完全依赖源头数据的几何可信度,事后是无法补做出来的。
由 Philipp Posch 带领的一支欧洲 AEC 团队,使用灵光 L2 Pro 对一座 7,800 平方米的饮料加工厂进行了室内外整体采集,用于改造规划。四小时的现场扫描所得的点云,经其域创新一站式点云处理平台 LixelStudio 完成自动 SLAM 配准后,以 RCP 格式直接导入 Revit,用于 LOD 400 等级的 BIM 建模。
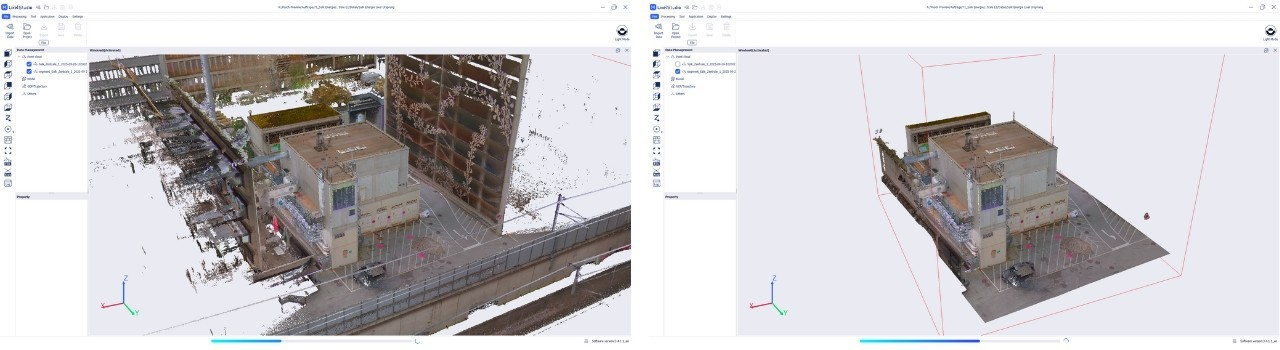
若采用传统架站式方案,预估成本约为 28,000 欧元;而完整的其域创新方案约为 8,000 欧元,且在昏暗的施工环境下表现稳定。
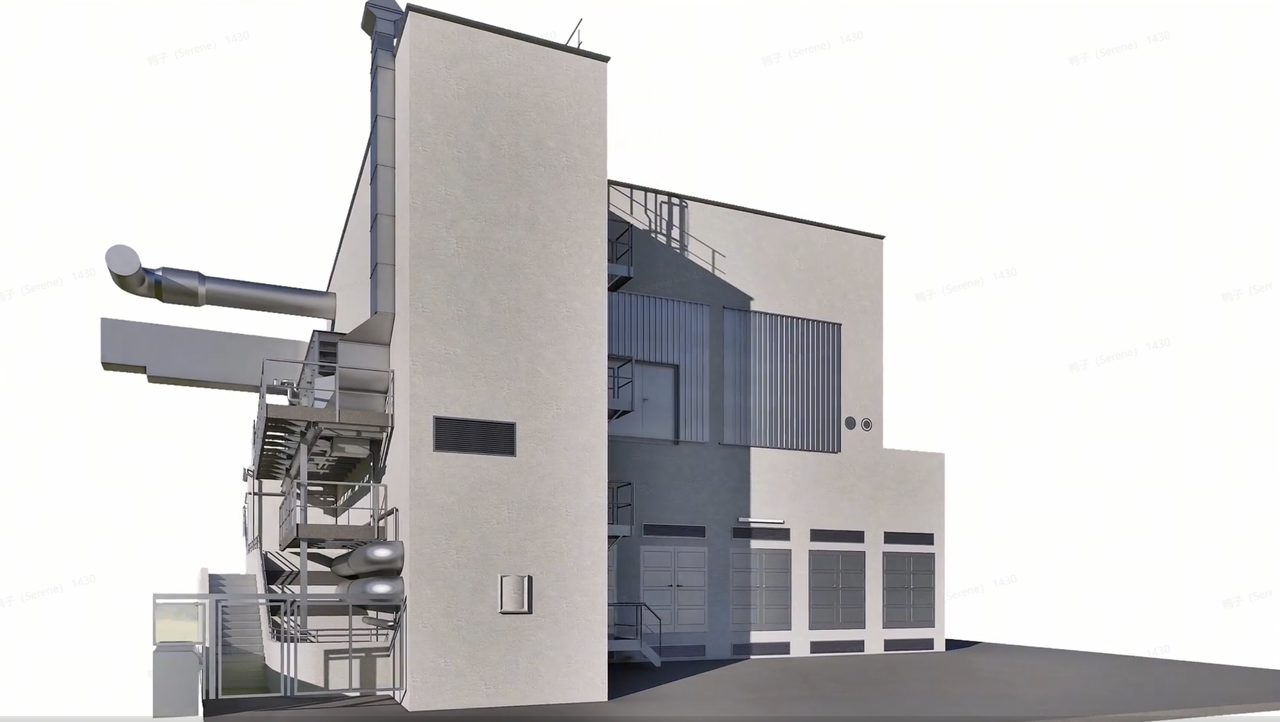
精度就体现在成果本身。一个 LOD 400 的 BIM 模型,建立在不发生漂移的几何之上——这个模型本身,就是对精度的最好证明。
这两个项目,正好处在工程级所需支撑能力的两端。矿山案例产出的多项成果,过去往往要为每一项各做一次不同方式的采集;工厂案例则以远低于架站式扫描仪的时间和成本,达到了 TLS 同等的效果。它们依赖的是同一个前提:一次经得起工程验证的采集。
长期以来,“工程级”几乎等同于架站式扫描仪,这并非没有道理。架站式扫描的工作流能提供亚毫米级精度、数十年积累的规范认可,以及一整套行业信任的验证链条。对于那些确实需要它的项目——比如高精度计量、结构变形监测,或是容差比手持设备所能可靠保证的范围更严格的法定作业——架站式扫描仍然是正确的选择。
架站式扫描在精度上仍是天花板,这一点没有动摇。真正变了的,是天花板之下的空间——精度稍逊于架站式的方法,如今能覆盖的作业范围大幅扩展。这里的取舍一直很清楚:架站式扫描有更高的精度,同步带来的是架站时间、逐站配准、专业培训,以及随场地规模上升的进场成本;手持 SLAM 则带来更快的采集和单人作业——代价则是精度。而正是精度这一代价,如今已经大幅收窄。一套标称 3 厘米绝对精度、亚厘米相对精度、2 厘米可重复性,并配有精度验证环节的手持系统,已经落进了大多数非法定作业的容差范围之内。
对任何一个项目来说,真正该问的是:这种方法的精度、可追溯性和外业实用性,是否匹配作业的容差和现场约束——有车流的工地、紧张的工期、受限的进入条件,或者那些既要支撑工程测量、又要支撑面向各方的可视化、还不允许二次进场的项目。今天,在 AEC、文化遗产和基础设施等领域,已有相当大一部分工作落在了这个范围内:手持 SLAM 完全能够胜任,而且它交出的成果,经得起和架站式扫描同样标准的核验。
采集越来越容易,可信却始终是更高的那道门槛。凭借完整公开的精度指标、抑制漂移的 Multi-SLAM 融合,以及可逐项核对的核验记录,其域创新把手持 SLAM 推过了这道门槛——让工程级可信,真正成为单人一次进场也能交付的标准。当三维数据开始支撑 BIM、数字孪生乃至空间智能,可信的空间数据,是这一切真正的地基。
¹ ASPRS《数字地理空间数据位置精度标准》,第 2 版第 2 修订版(2024)。https://asprs.org/Main/Main/Standards/Positional-Accuracy-Standards.aspx
² Jiang, C., Gao, R., Shao, K., Wang, Y., Xiong, R., Zhang, Y. (2025). LI-GS: Gaussian Splatting With LiDAR Incorporated for Accurate Large-Scale Reconstruction. IEEE Robotics and Automation Letters, Vol. 10, No. 2, pp. 1864–1871. DOI: 10.1109/LRA.2024.3522846. https://ieeexplore.ieee.org/document/10816486
³ Yu, Y., Verbree, E., van Oosterom, P., et al. (2025). From comparison to integration: A workflow evaluation of 3D Gaussian splatting and LiDAR point cloud for modern architectural heritage. Automation in Construction, Vol. 180, 106509. https://www.sciencedirect.com/science/article/pii/S0926580525005497
拒绝虚标!灵光L3手持扫描仪通过1524条靶标距实测,P68分位达标真5mm精度。
.PNG?x-oss-process=image/resize,w_800/quality,Q_50)
实现具身智能的规模化需要 KyOS。一种能够跨越不同时间尺度协调感知、任务规划与反射控制的闭环架构。
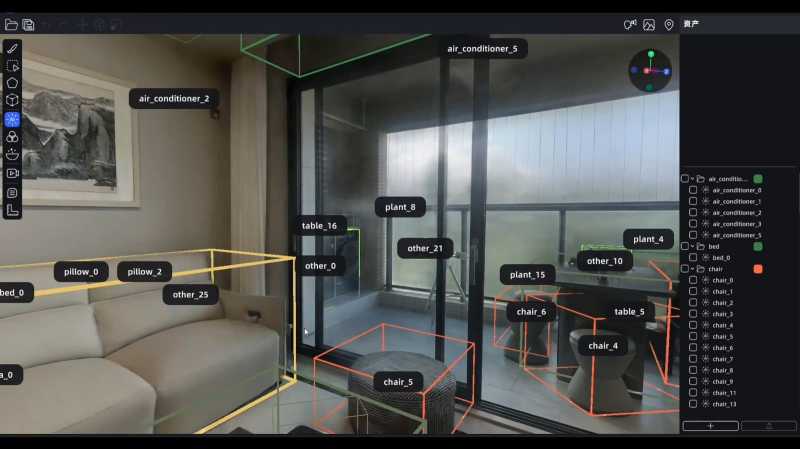
而基于真实世界采集构建的 3D 高斯泼溅(3DGS),正在成为当前最具实用性的空间数据表示方式之一
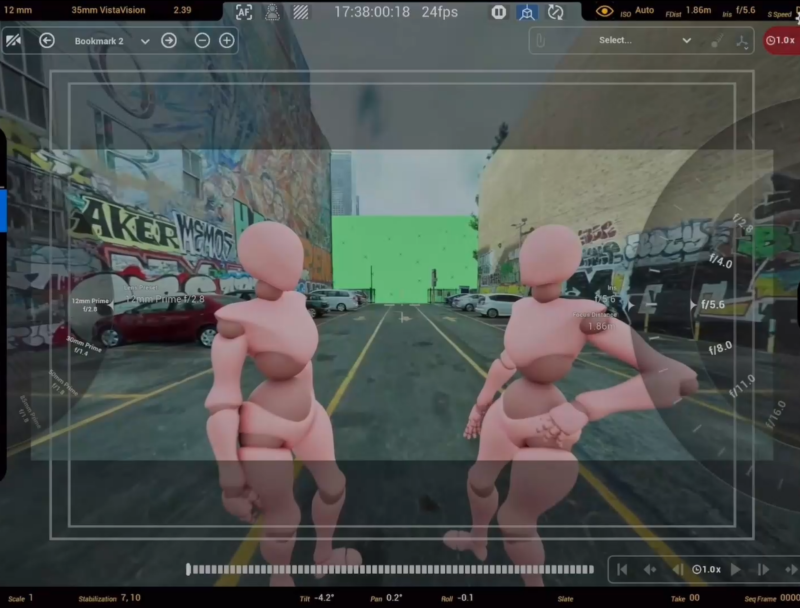
片场已经进化成这样了?LCC自动化生成实景模型,重打光、加道具、放角色,轻松完成勘景和预拍摄,在虚拟世界预演每一帧画面!