技术解读
为什么我们是真·5mm精度:灵光 L3 精度验证报告速读
拒绝虚标!灵光L3手持扫描仪通过1524条靶标距实测,P68分位达标真5mm精度。
其域创新在移动SLAM扫描行业内率先应用多传感器融合SLAM(即Multi-Slam)技术,以实现在复杂场景下更稳定、更高质量的数据效果
同时定位与建图(Simultaneous Localization and Mapping,SLAM)技术是指移动机器人利用自身搭载的传感器构建环境地图,同时利用环境信息进行自主定位。其中有两种较为主流的技术方案——视觉 SLAM 和激光雷达 SLAM,然而面对复杂环境时他们有各自的缺陷:视觉 SLAM 系统易受视觉环境变化的影响,激光雷达 SLAM 系统则在缺乏特征点的环境中会出现精度退化的情况。其域创新在移动 SLAM 扫描行业内率先应用多传感器融合 SLAM(即 Multi-SLAM)技术,以实现在复杂场景下更稳定、更高质量的数据效果。
为了解决单传感器的局限性,我们进一步探索了多传感器融合 SLAM 的技术路径。
激光雷达、相机和惯性测量单元(Inertial Measurement Unit,IMU)三者之间具有较好的互补性。IMU 测量不受环境特征的影响,惯性导航系统仅基于载体运动产生的惯性信息就可以对速度、位置和姿态进行全参数估计。惯性导航估计的运动参数可用于校正雷达数据的畸变、补偿单目视觉缺失的尺度信息等;而激光雷达 SLAM 和视觉 SLAM 测量的载体运动则可以校正惯性导航系统的累积误差。多传感器融合 SLAM 技术通过结合不同传感器的互补性来提升 SLAM 系统的性能:
尽管多传感器融合 SLAM 技术具有明显优势,但难点也很多,这些也是其域创新持续投入研发力量解决的方向:
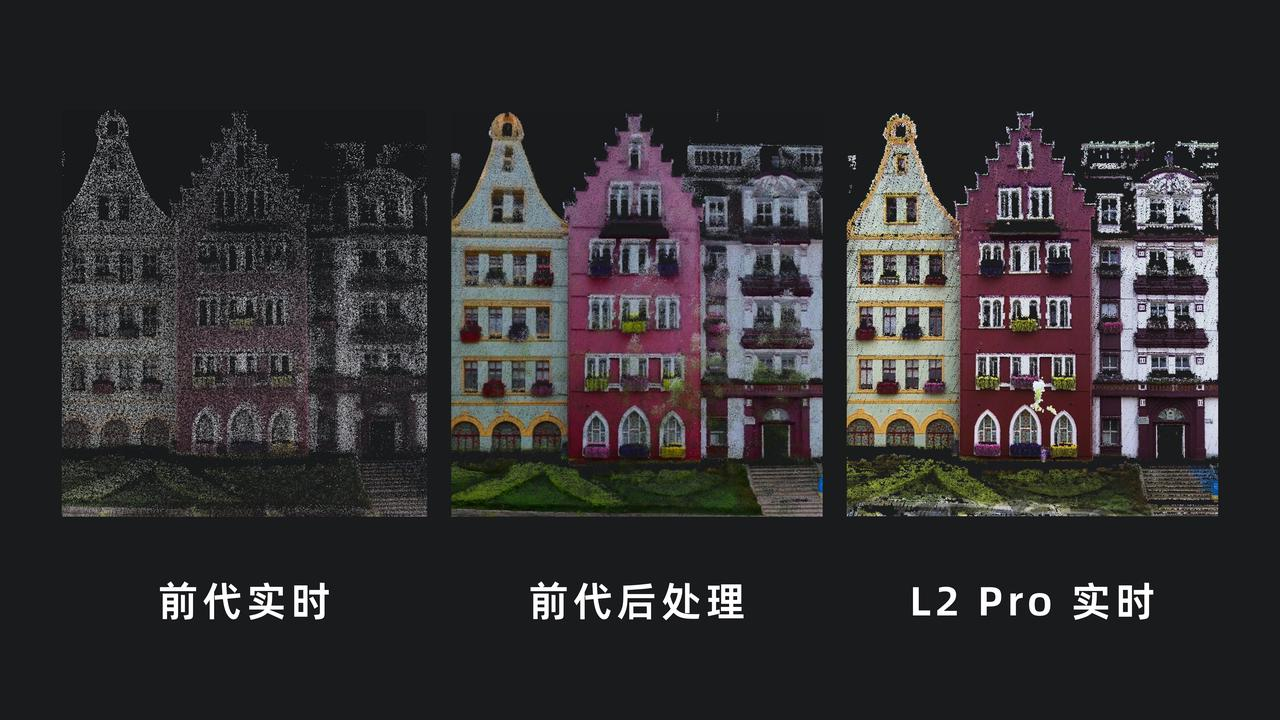
在移动 SLAM 扫描领域,其域创新通过不懈的技术追求和实践,引领了多传感器融合 SLAM 技术的革新。面对视觉 SLAM 和激光雷达 SLAM 在复杂环境下的挑战,其域创新不仅在理念上提出了融合激光雷达、相机和 IMU 的多传感器方案,而且在实践中实现了从第一代产品灵光 L1 到最新灵光 L2 Pro 的技术迭代,显著提升了系统的精度、鲁棒性和环境适应性。通过解决实时性、传感器标定、数据融合算法、信息一致性和计算资源需求等关键难点,其域创新展现了在技术突破上的追求和脚踏实地的做法,持续推动三维手持 SLAM 扫描设备向更高效、更智能的方向发展,为行业树立了新的技术标杆。
拒绝虚标!灵光L3手持扫描仪通过1524条靶标距实测,P68分位达标真5mm精度。
.PNG?x-oss-process=image/resize,w_800/quality,Q_50)
实现具身智能的规模化需要 KyOS。一种能够跨越不同时间尺度协调感知、任务规划与反射控制的闭环架构。
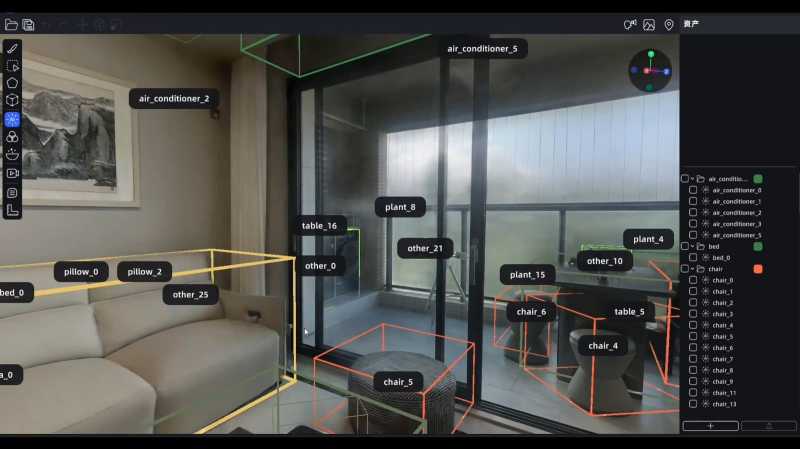
而基于真实世界采集构建的 3D 高斯泼溅(3DGS),正在成为当前最具实用性的空间数据表示方式之一
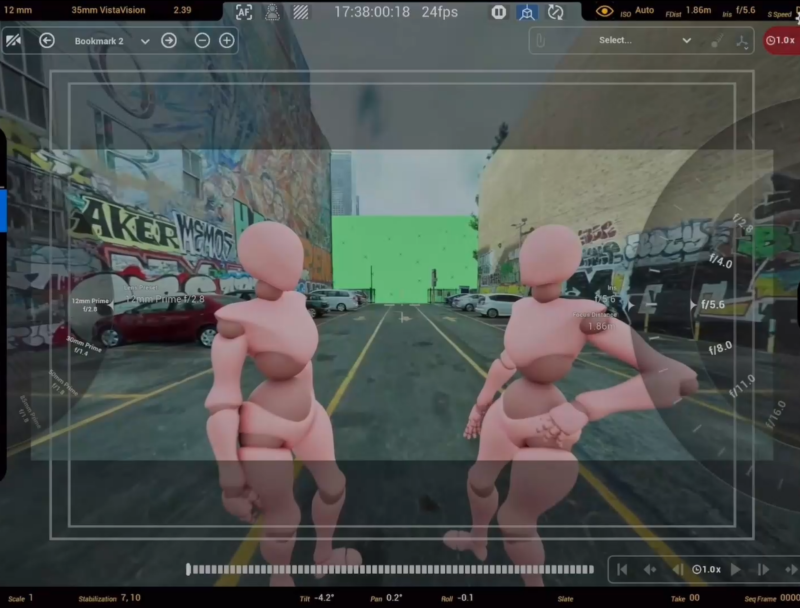
片场已经进化成这样了?LCC自动化生成实景模型,重打光、加道具、放角色,轻松完成勘景和预拍摄,在虚拟世界预演每一帧画面!