其域动态
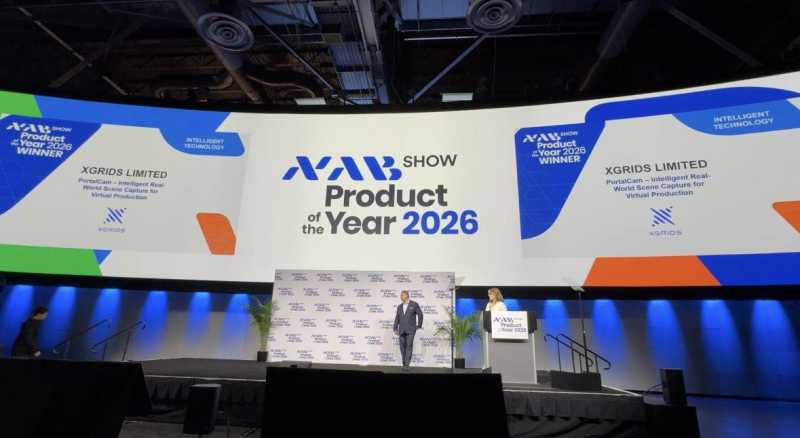
全球唯一:其域创新灵视 P1 独揽四项 NAB 2026 年度产品大奖
其域创新(XGRIDS)主导完成的《城市高性能多异构时空计算平台关键技术及应用》获2025年度广东省科学技术进步奖一等奖。
10月27日,广东省人民政府公布2025年度广东省科学技术奖获奖名单。其域创新(XGRIDS)主导完成的《城市高性能多异构时空计算平台关键技术及应用》荣获广东省科学技术进步奖一等奖。
城市时空数据来源多、类型杂、更新快。要把这些数据连续重构为可用的数字空间,再交给通用模型和专用模型计算,对计算效率和算力调度都提出了很高要求。该项目围绕城市时空连续重构、通专模型高效计算、系统资源智能调度三个方向取得技术创新,突破六项关键技术,研制了具有完全自主知识产权的平台软件和“感、采、算、传”新型装备,把空间数据的感知采集、计算与应用纳入同一套体系。
项目成果已在深圳全面应用,并推广至全国80余个城市,以及新加坡、阿布扎比等海外城市,提升了城市体系化治理能力,也带动了数字孪生产业发展。
精细化治理,离不开一份准确、能持续更新的三维底图。其域创新在项目中参与时空重构与空间感知采集方向的研发。依托自研的多源 SLAM 融合(Multi-SLAM)、端侧高性能计算和 3D 高斯重建技术,灵光系列空间扫描仪能在街区、建筑、基础设施等复杂场景中连续采集,在设备端完成实时解算,输出点云、Mesh 和 3D 高斯等成果,为平台提供可量测的现场数据。
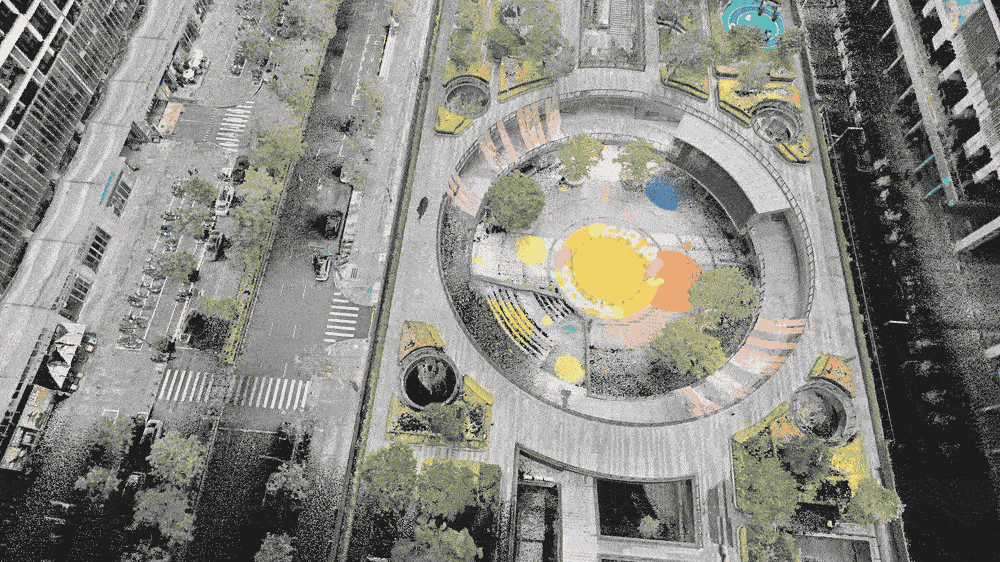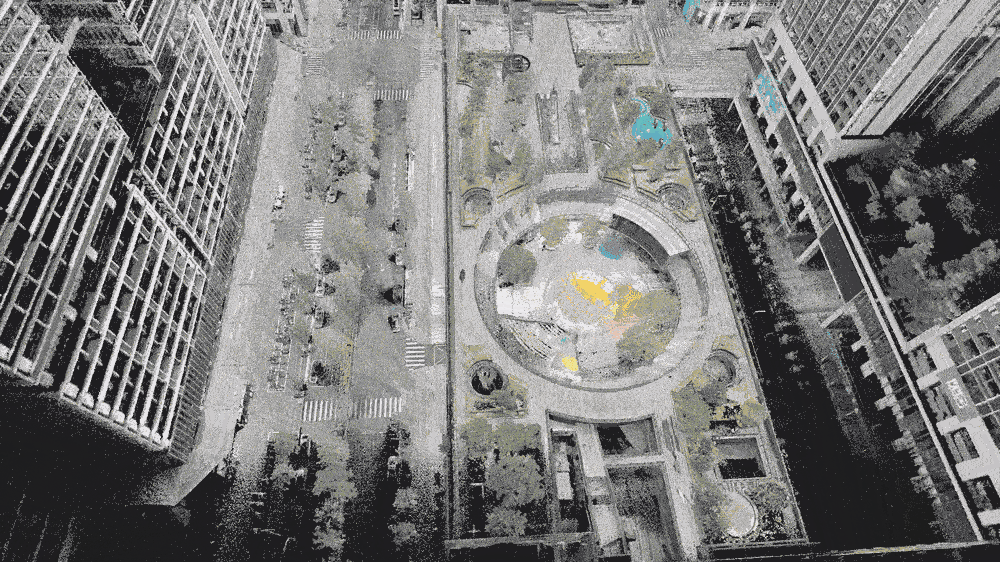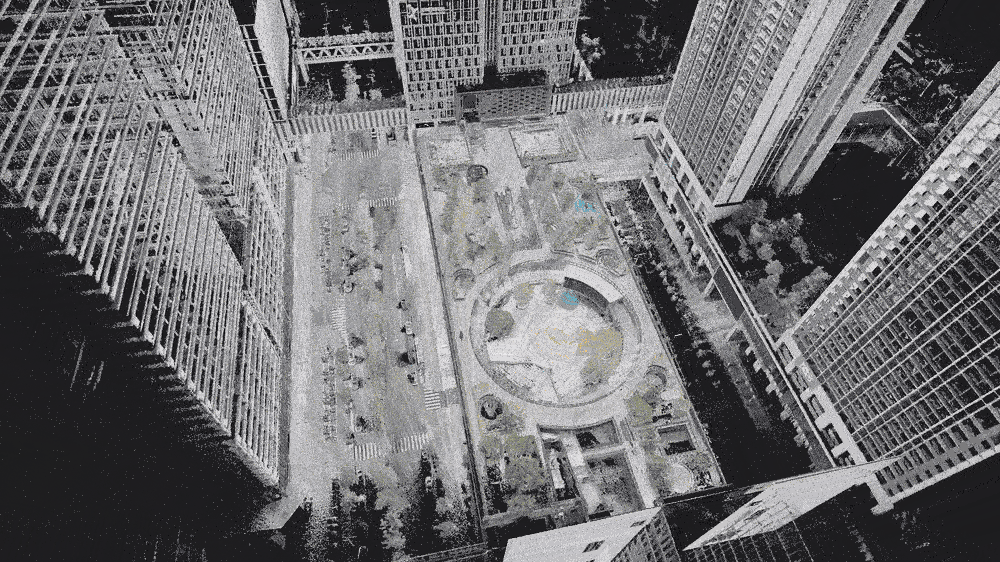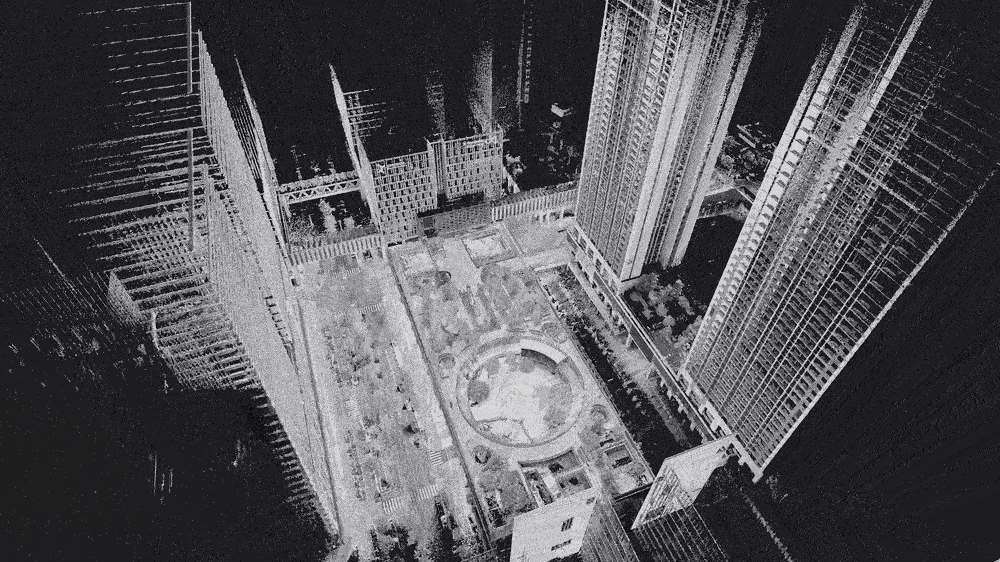
这些技术积累也延续到了其域创新最新发布的灵光 L3 上,让城市三维数据采集又快又准。灵光 L3 相对精度达5 mm,并集成一体化测绘级 RTK。在建筑密集、卫星信号受遮挡的街区,以及长隧道、地下空间里,它依靠优化的SLAM算法与多模态感知协同保持建模稳定,采集过程中即可生成真彩点云,扫完直接导出使用。城市三维数据因此能更频繁地更新,城市治理和数字孪生所依据的现场信息也更及时。
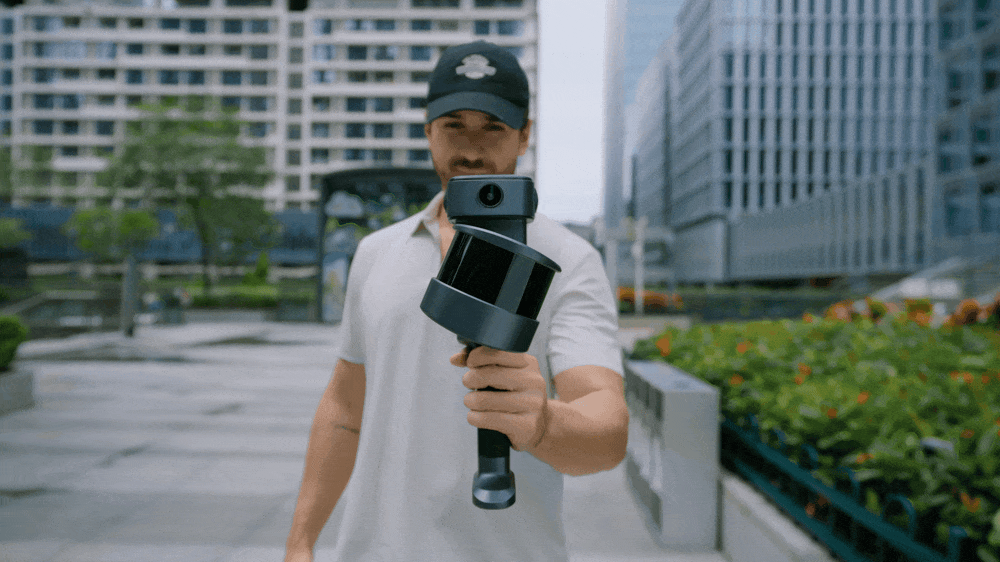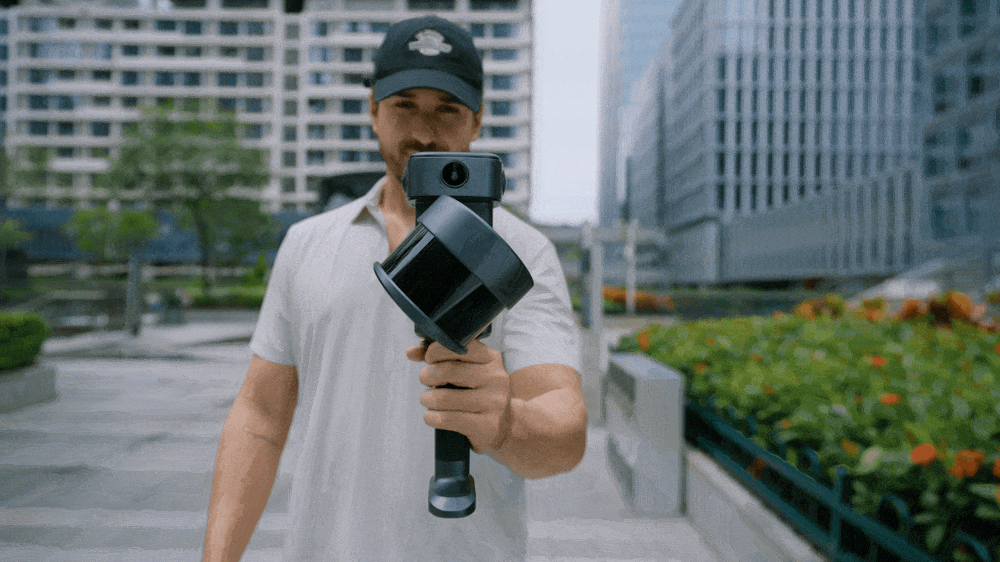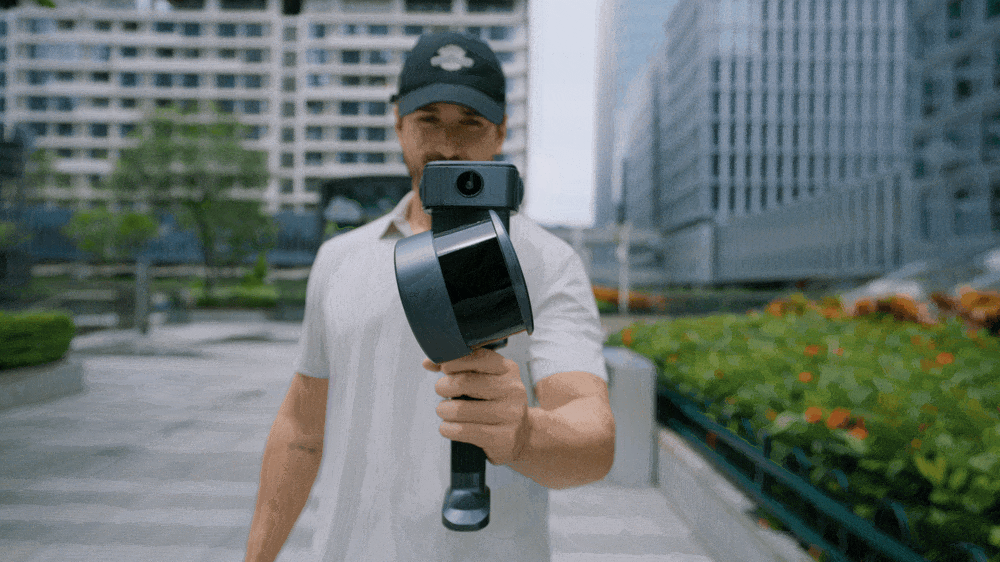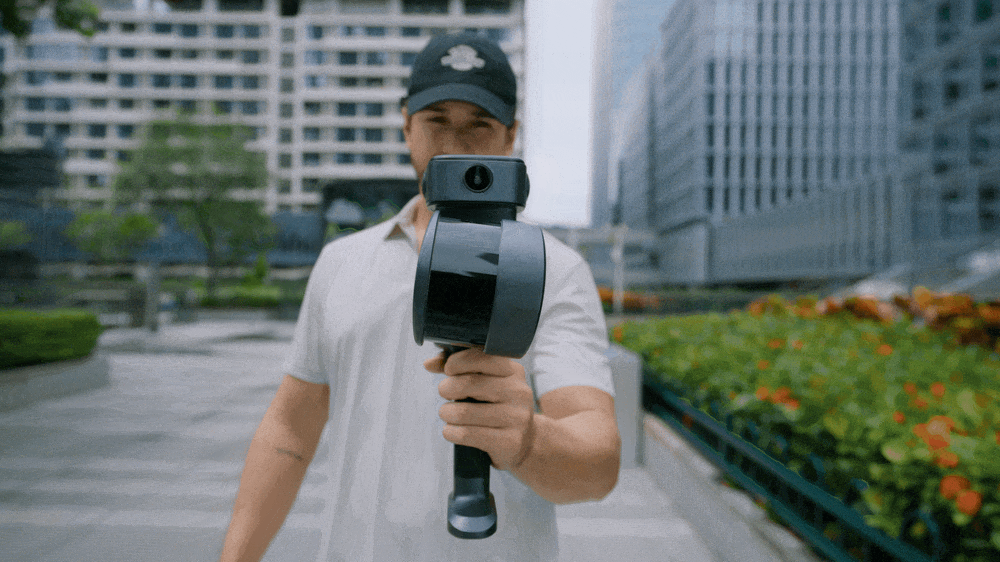
作为广东省科技成果奖励的至高荣誉,广东省科学技术奖见证着科技创新从技术突破走向规模应用。这份荣誉也是对其域创新长期投入空间感知与三维重建的肯定。发展新质生产力,需要前沿技术真正走进生产一线。未来,其域创新将持续深耕空间智能,强化关键核心技术攻关,把高精度空间采集与三维重建做成城市治理和产业生产中可用、好用的新型生产工具,让扎根真实世界的空间数据进入更多行业的生产流程,推动科技创新与产业创新深度融合,为城市数字化、智能化发展筑牢底座。
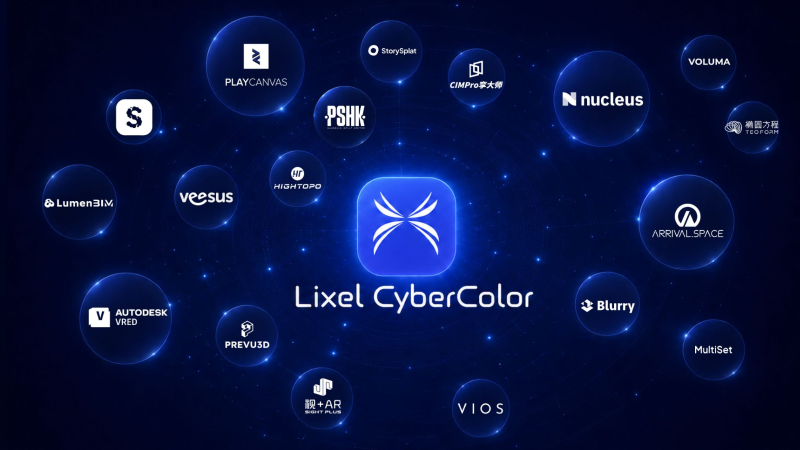
开源,让连接发生
LCC2 是首批兼容 SketchUp 与 3ds Max的3D高斯格式,它也是其中唯一的国产自研3D高斯格式,实景数据无需转换,就能进入建模与渲染流程。
XGRIDS 凭借 PortalCam 和 LCC Scan 荣获 IFA 2026 Netzwelt 创新奖,实现了将物理空间实时转化为可直接用于生产的数字孪生。